01 · AttitudeSMT · 标杆
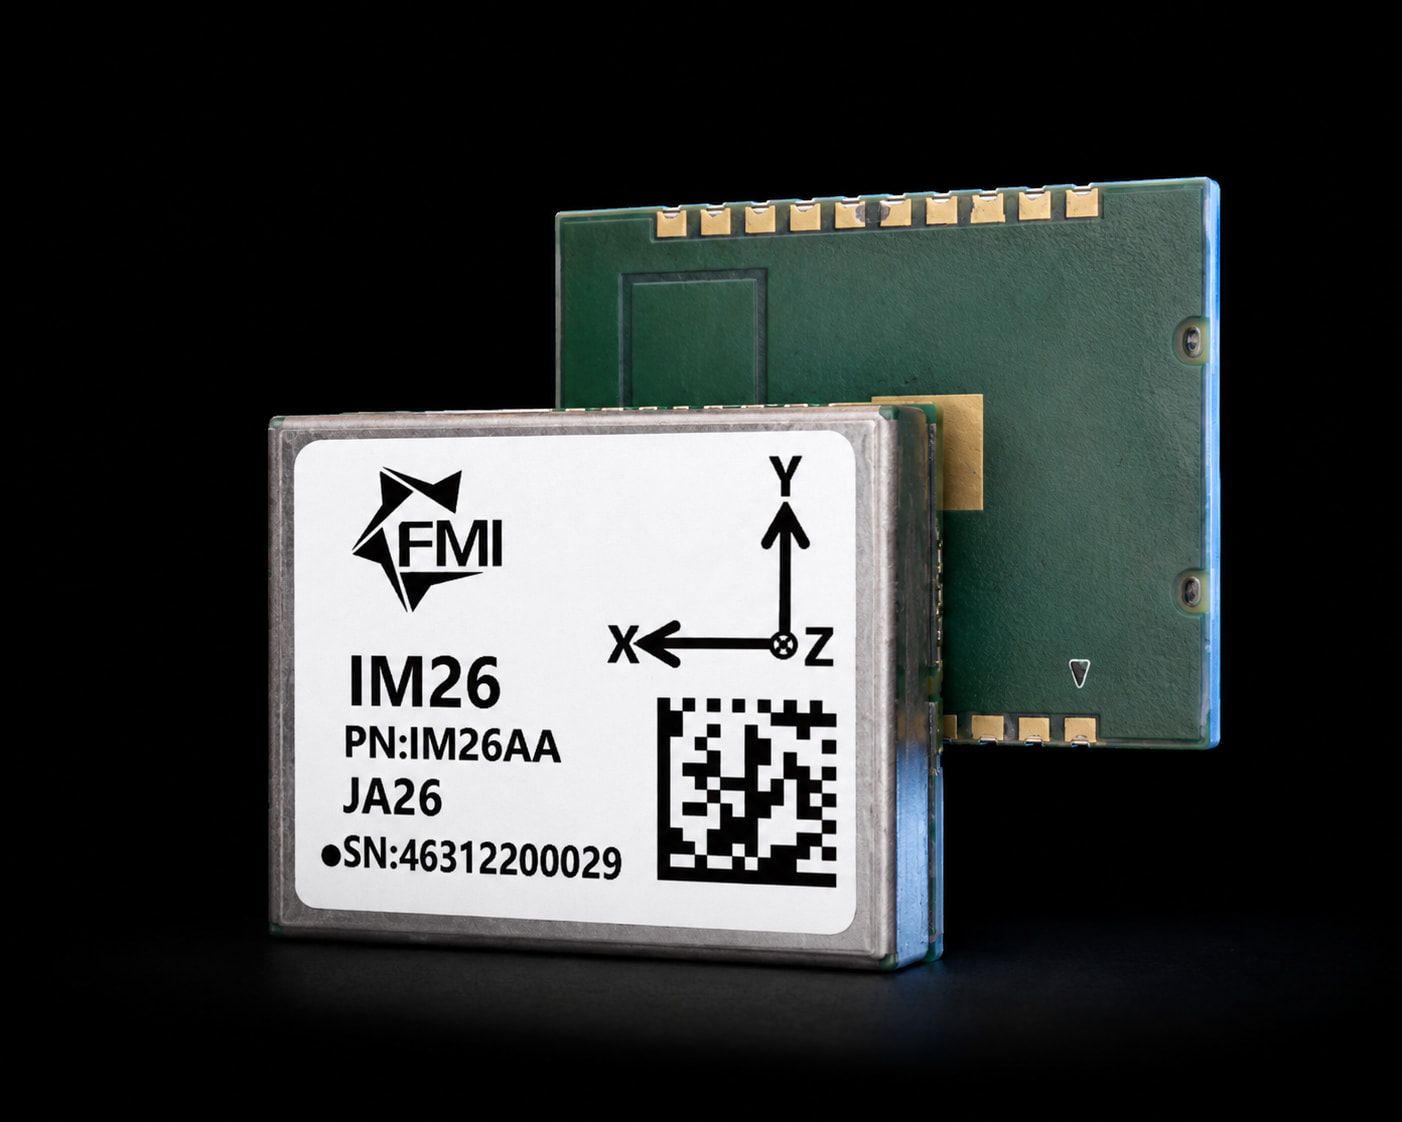
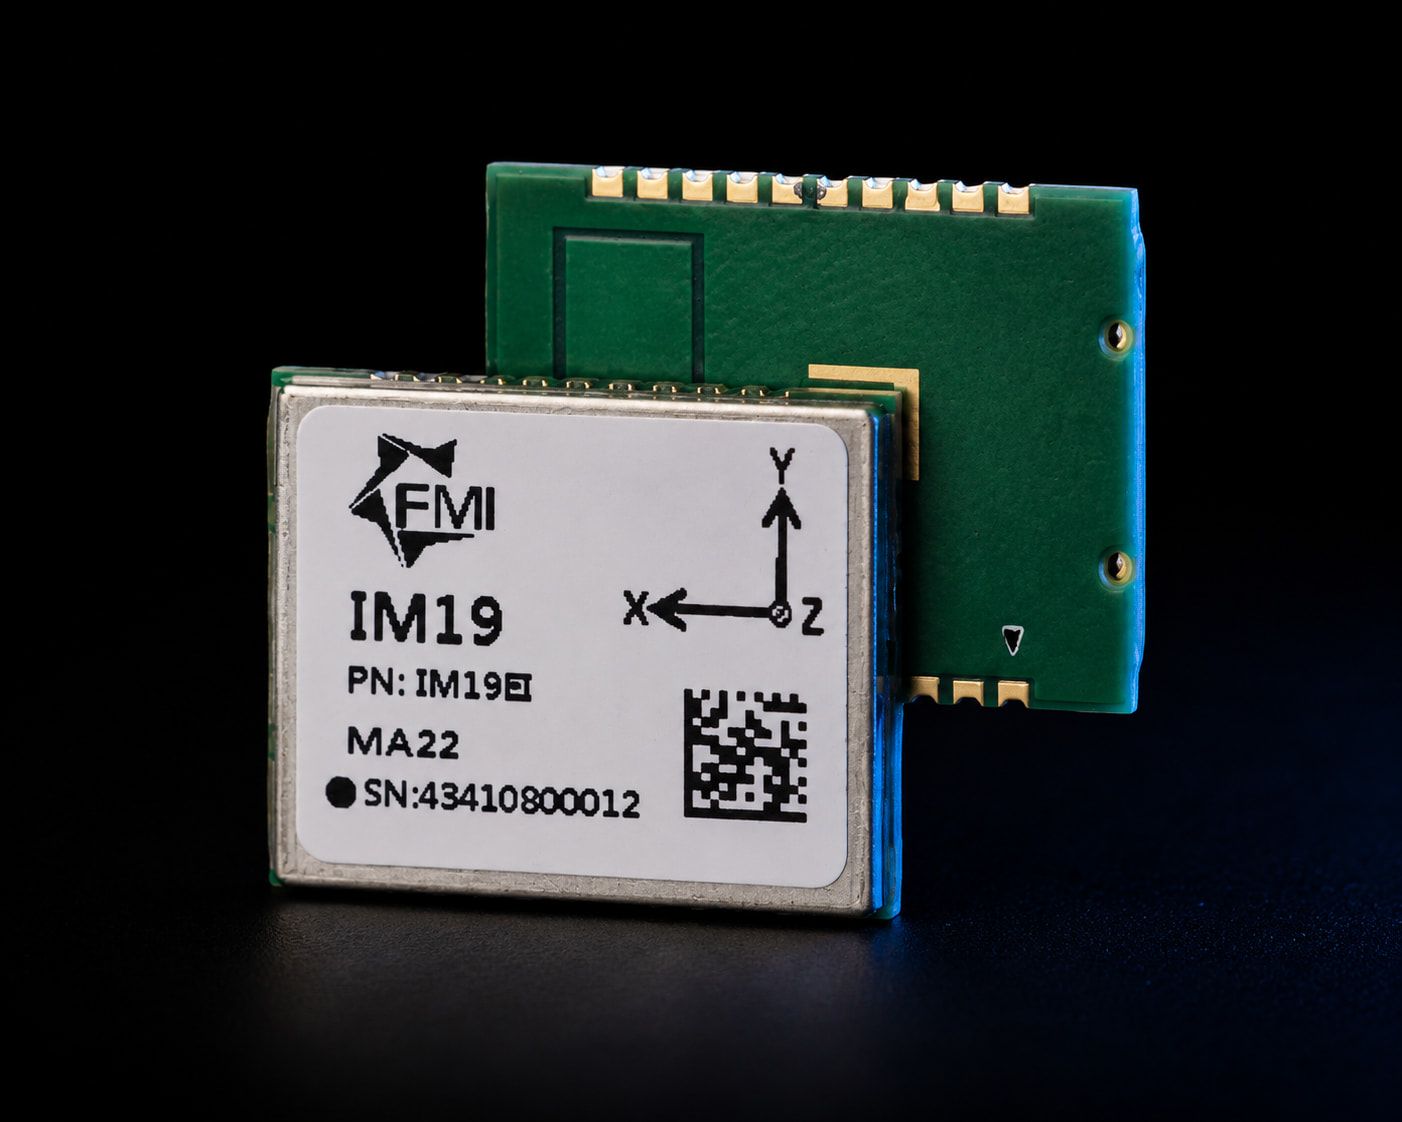
IM19
倾斜补偿的元祖标杆
- 出货数量
- 100K+
- 动态横滚/俯仰
- 0.05° 2σ
- 专利
- 全球
九轴姿态与航向 — 无 GNSS 辅助
九轴姿态与航向参考。由自身陀螺、加速度计与磁力计得出横滚、俯仰与磁航向,无需 GNSS 或 RTK 辅助:静态横滚/俯仰 0.05°、磁航向 0.5°、输出最高 1000 Hz。面向机器人、AGV、云台与平台稳定以及天线指向。
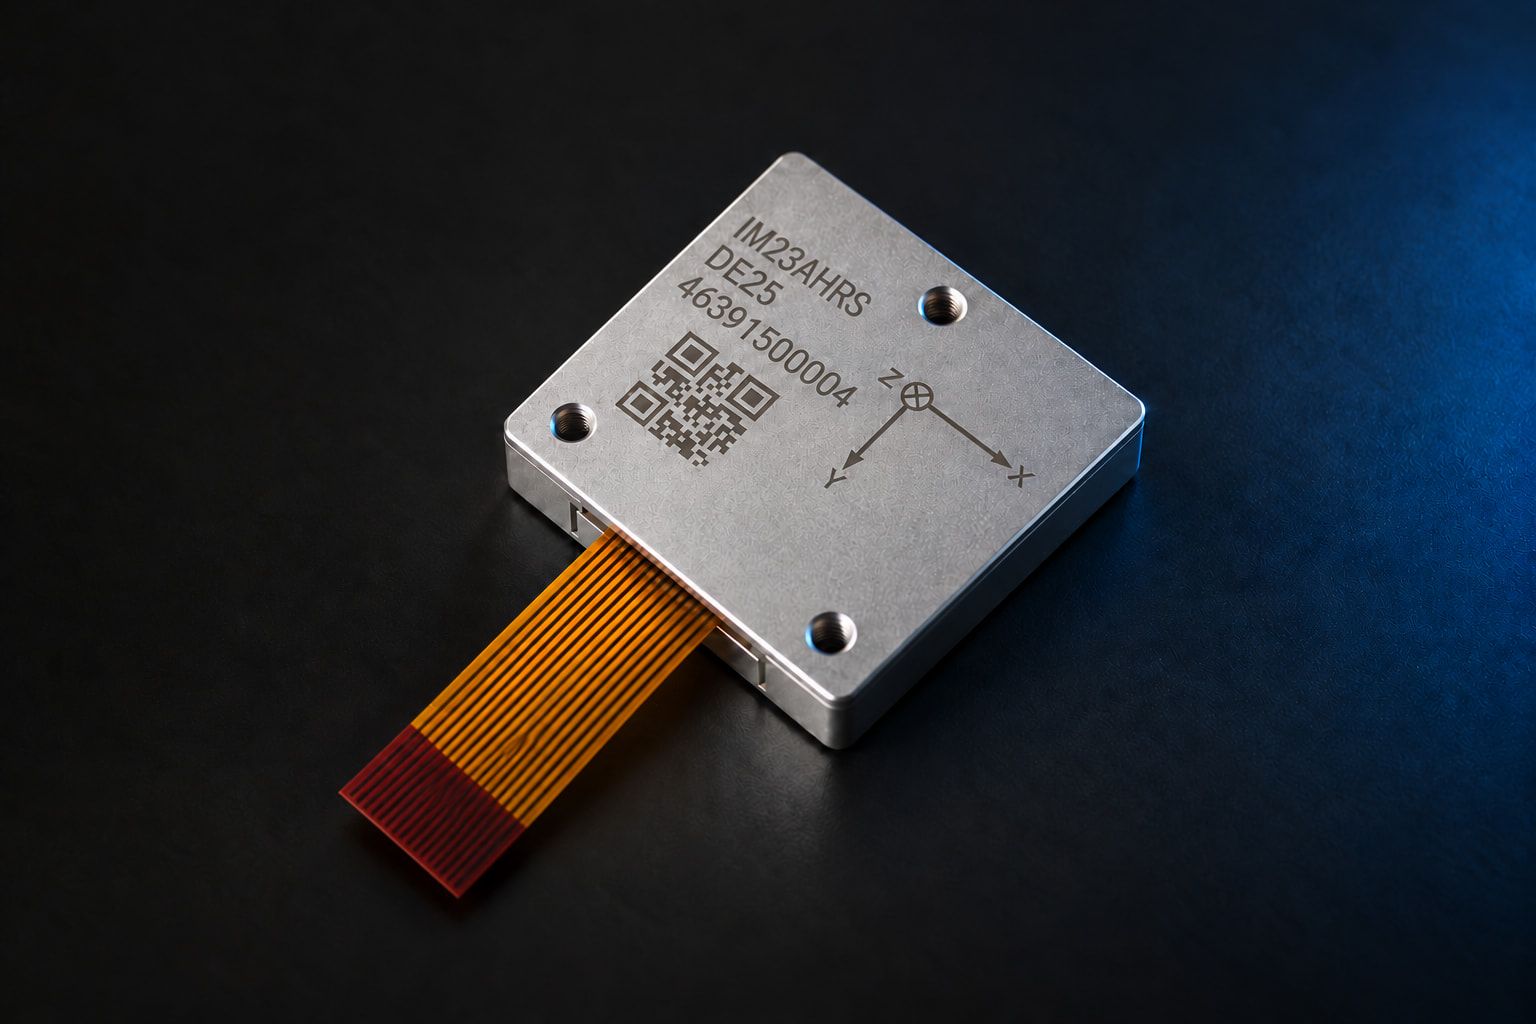
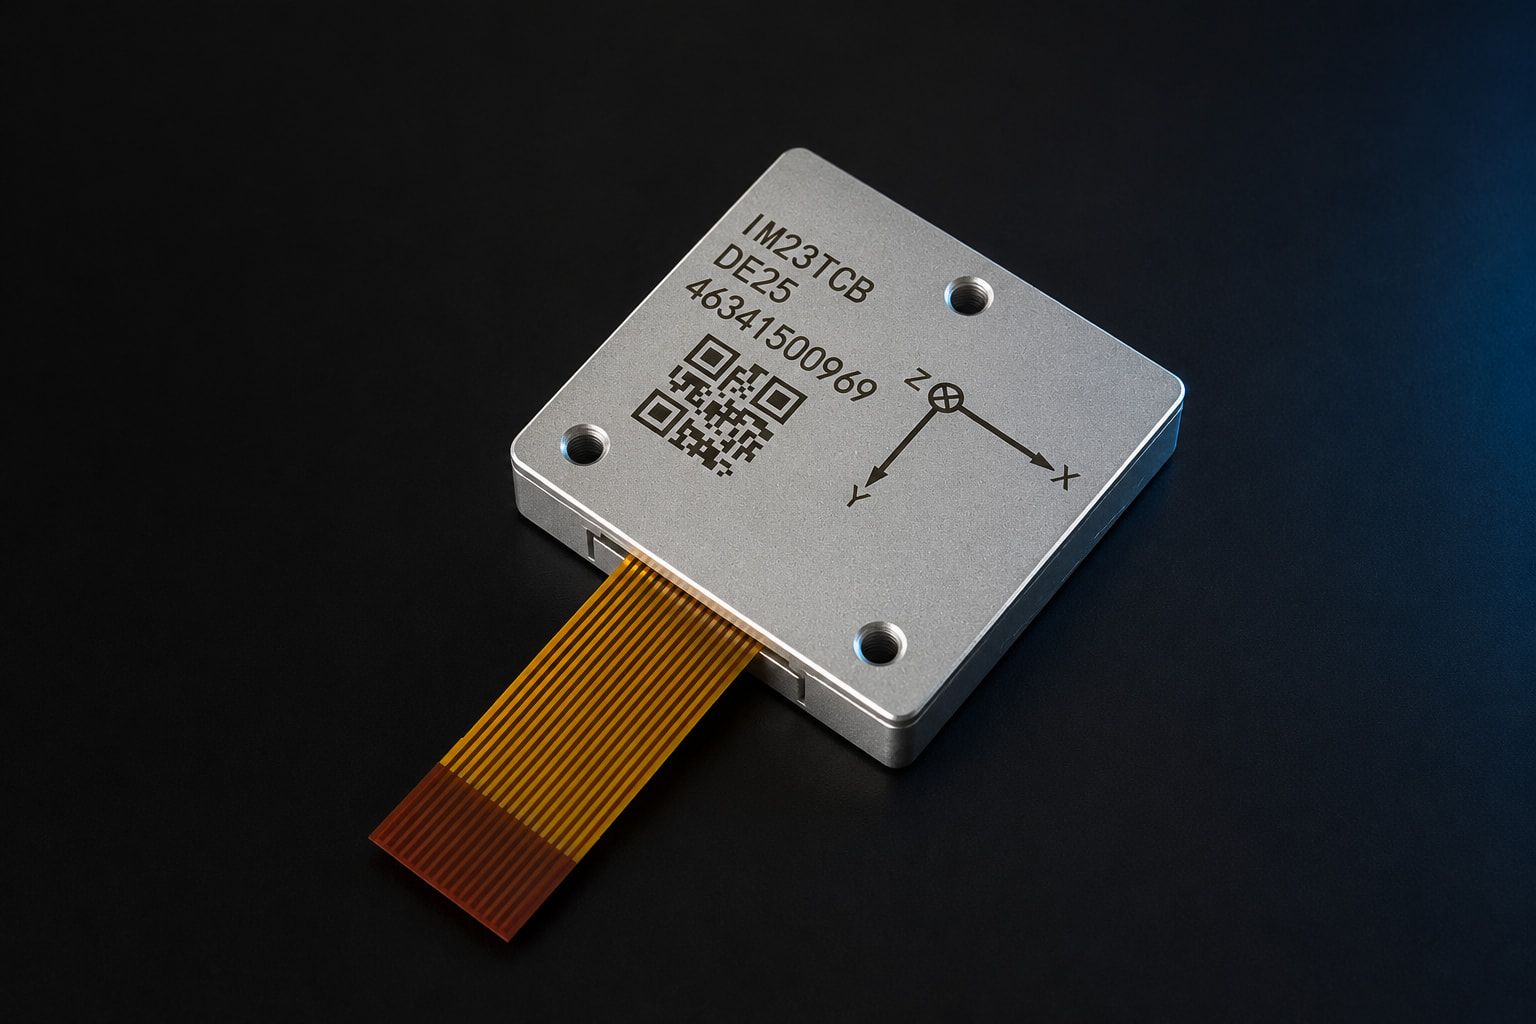
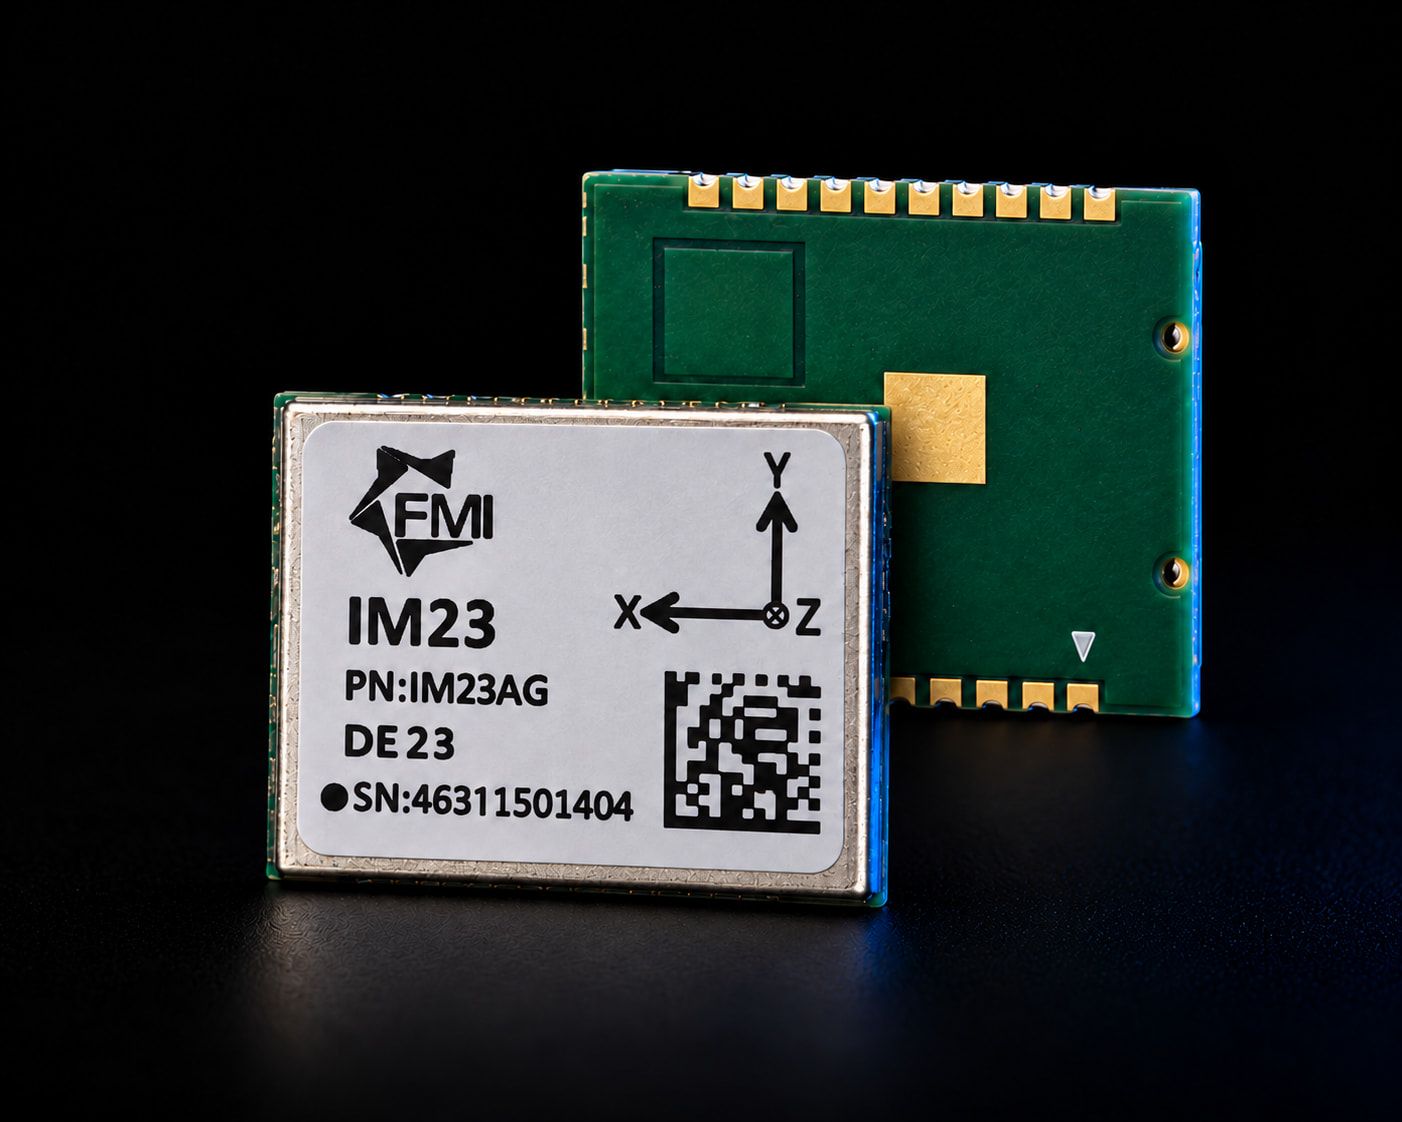
IM23AHRS 是 FEYMAN 推出的紧凑型惯性测量单元(IMU)与控制器,尺寸为 25 × 25 × 5.9 mm。
它基于久经验证的 IM19 模块平台,该平台已广泛应用于各类工业场景,截至 2023 年出货量超过 10 万台。IM23 是表面贴装 IM19 的机械加固螺丝安装版本,专为要求最严苛的工业环境而设计。
提供两种型号:标准型,磁力计量程为 ±500 µT;以及 MG1600,量程为 ±1600 µT(X / Y)和 ±2500 µT(Z)。其他规格完全相同。
| 输出范围 | ±490 °/s |
|---|---|
| 角度随机游走 | 0.12 °/√h |
| 偏置不稳定性 | 0.8 °/h |
| 比例因子非线性 | 200 ppm |
| 加速度敏感度 | 1 °/h /g |
| 带宽 | ≤ 40 Hz,可配置 |
| 输出范围 | ±8 g |
|---|---|
| 偏置重复性(1σ) | 0.5 mg |
| 偏置不稳定性 | 18 µg |
| 速度随机游走 | 0.03 m/s/√h |
| 比例因子(全温度、全寿命) | 0.3 % |
| 比例因子非线性 | 500 ppm |
| 带宽 | ≤ 40 Hz,可配置 |
| 输出范围 | 标准型:±500 µT;MG1600:X / Y ±1600 µT,Z ±2500 µT |
|---|---|
| 分辨率 | 标准型:0.15 µT;MG1600:0.3 µT/LSB |
| 温度漂移 | 标准型:0.027 µT/℃;MG1600:0.024 µT/℃ |
| 航向(AHRS) | 0.5°(1σ) |
|---|---|
| 横滚/俯仰(AHRS),静态 | 0.05° |
| 供电电压 | 3.3 ± 0.1 V |
|---|---|
| 典型功耗 | ≤ 583 mW |
| 尺寸 | 25.0 mm × 25.0 mm × 5.9 mm |
| 工作温度 | −40 ℃ 至 +85 ℃ |
| 启动时间 | < 1 s |
| 抗冲击 | 5000 g @ 0.1 ms |
| 振动 | 20 Hz – 2000 Hz,6.06 g |
| 输出速率 | 最高 1000 Hz |
| FPC 接口 | 16 针 FPC,间距 0.5 mm |
来源:IM23AHRS Product Datasheet,V1.8 (2026-10-29)。规格如有变更,恕不另行通知——在将模块设计到您的产品之前,请务必以最新数据手册为准。 索取当前版本 → 与其他模块比较 →