02 · AttitudeSMT · 融合 GNSS
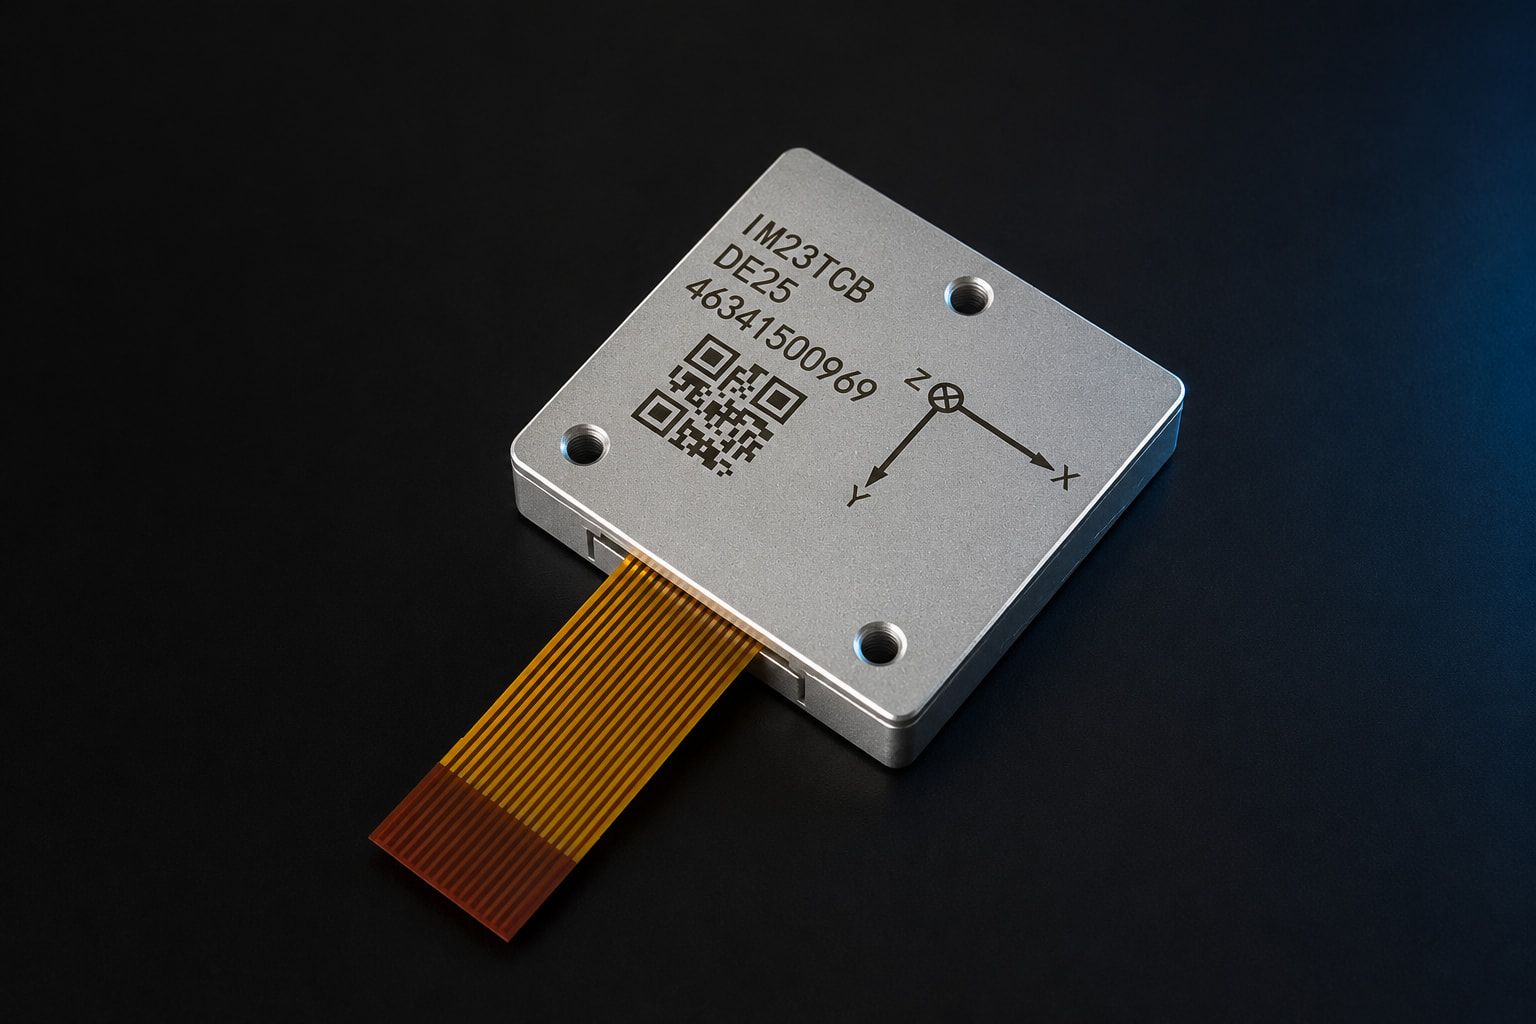
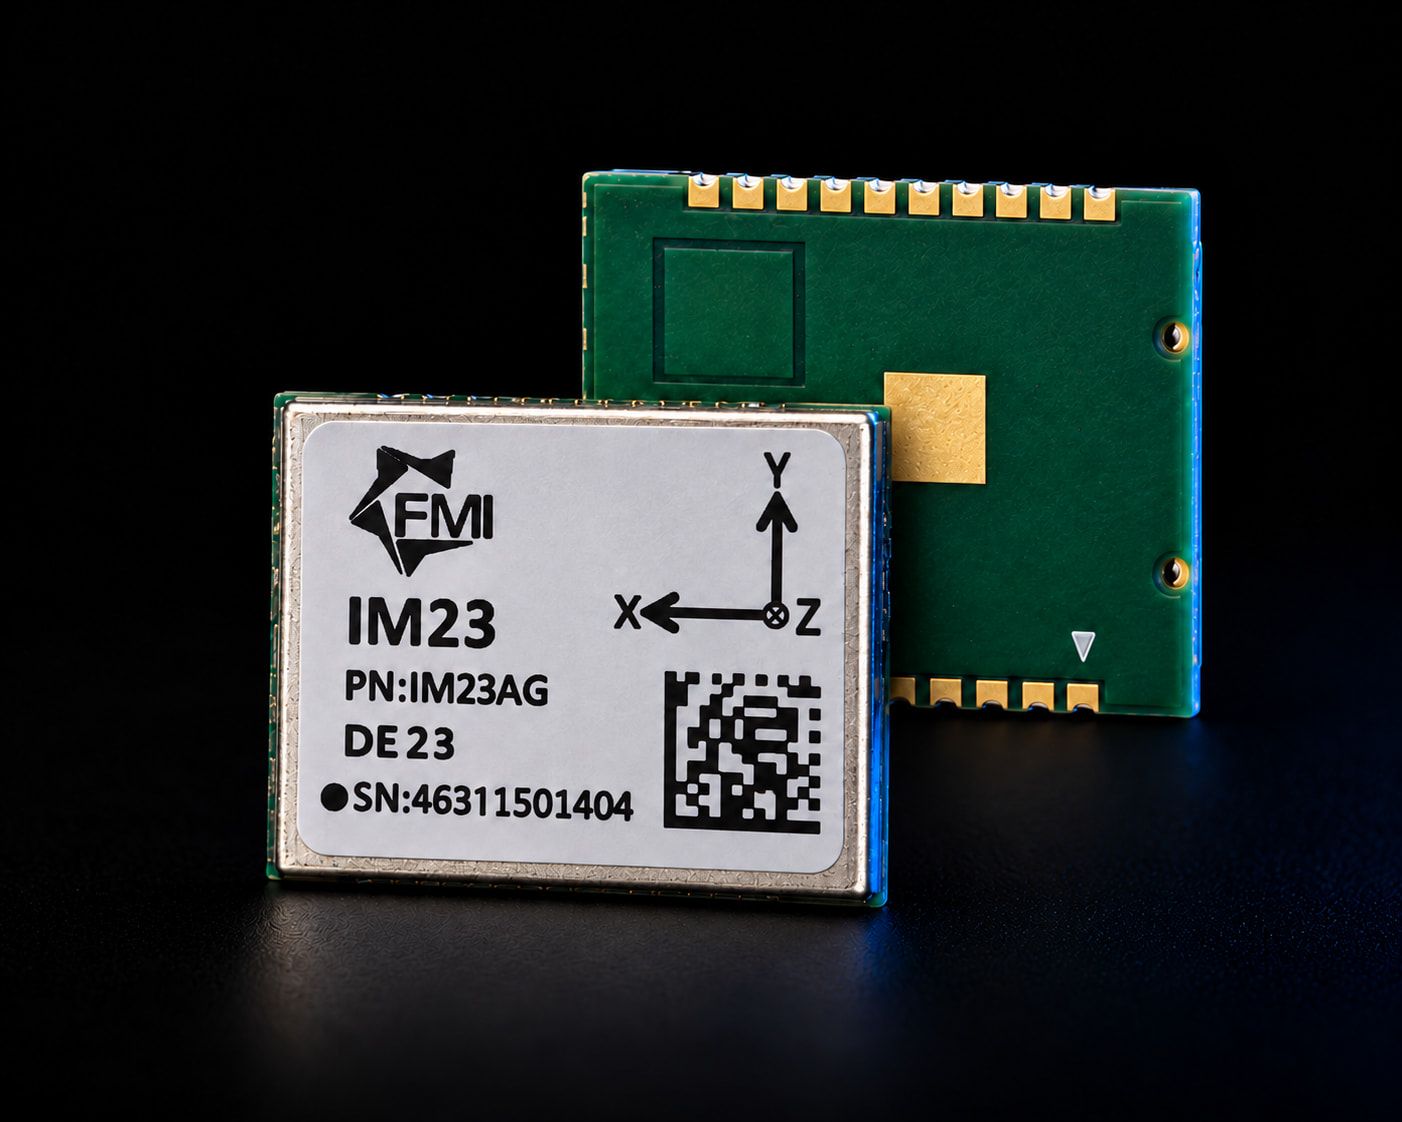
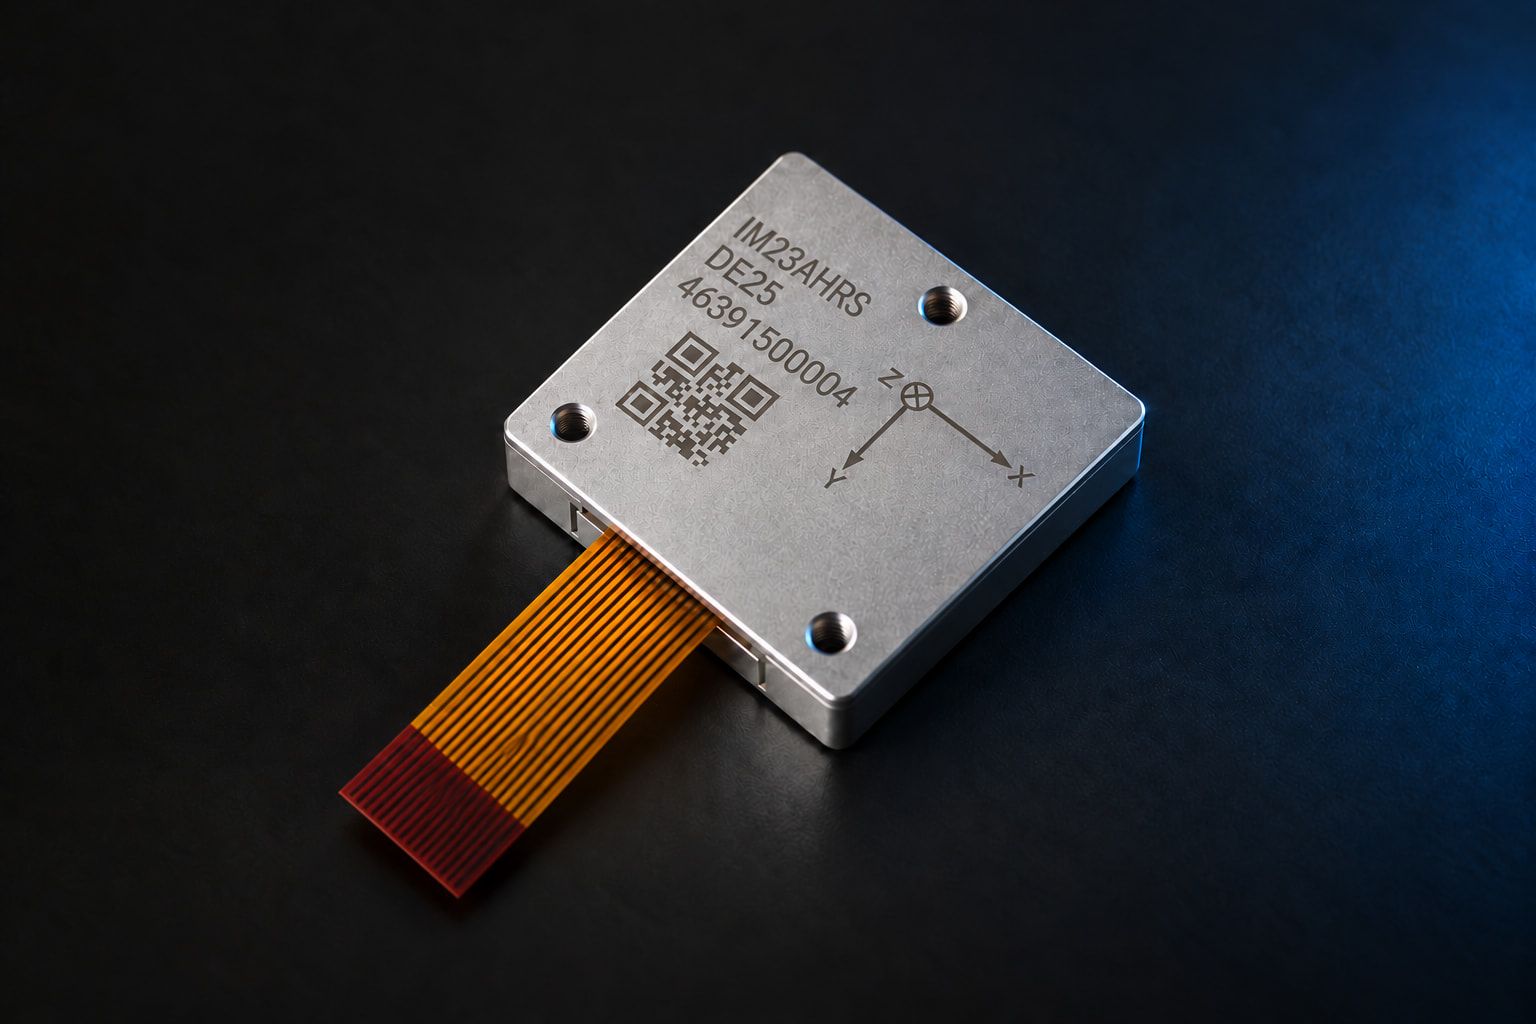
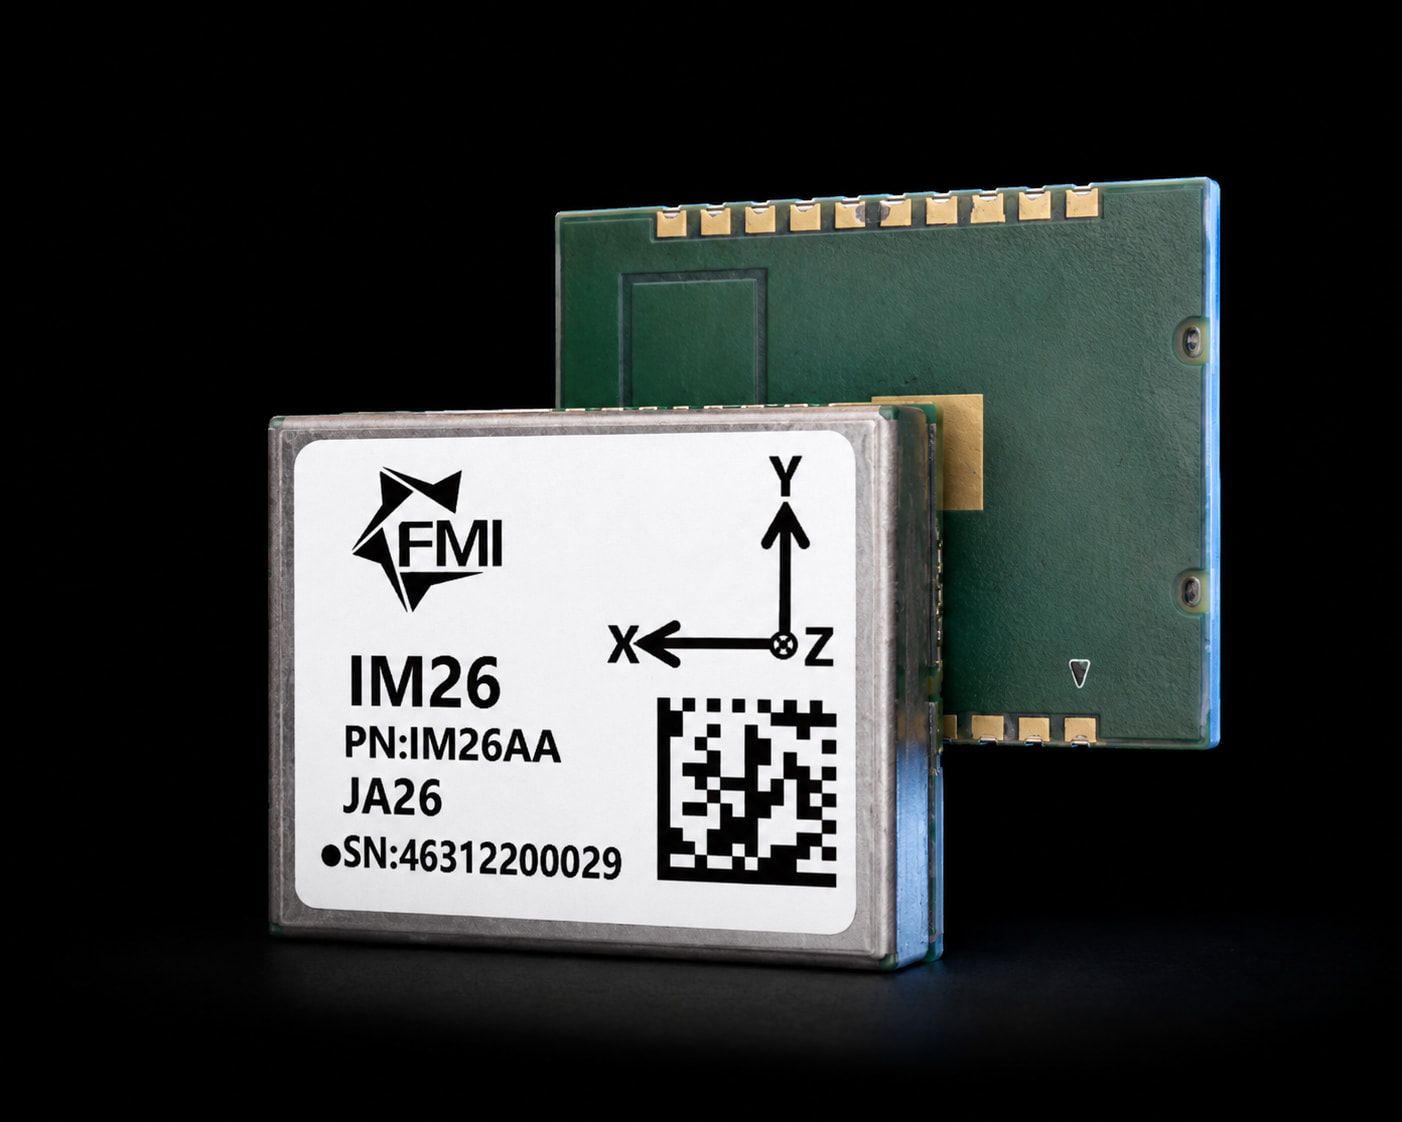
IM26
最新 SMT IMU — 融合 GNSS RTK
- 横滚/俯仰
- 0.02° 2σ
- 陀螺 BI
- 1 °/h
- 形态
- SMT
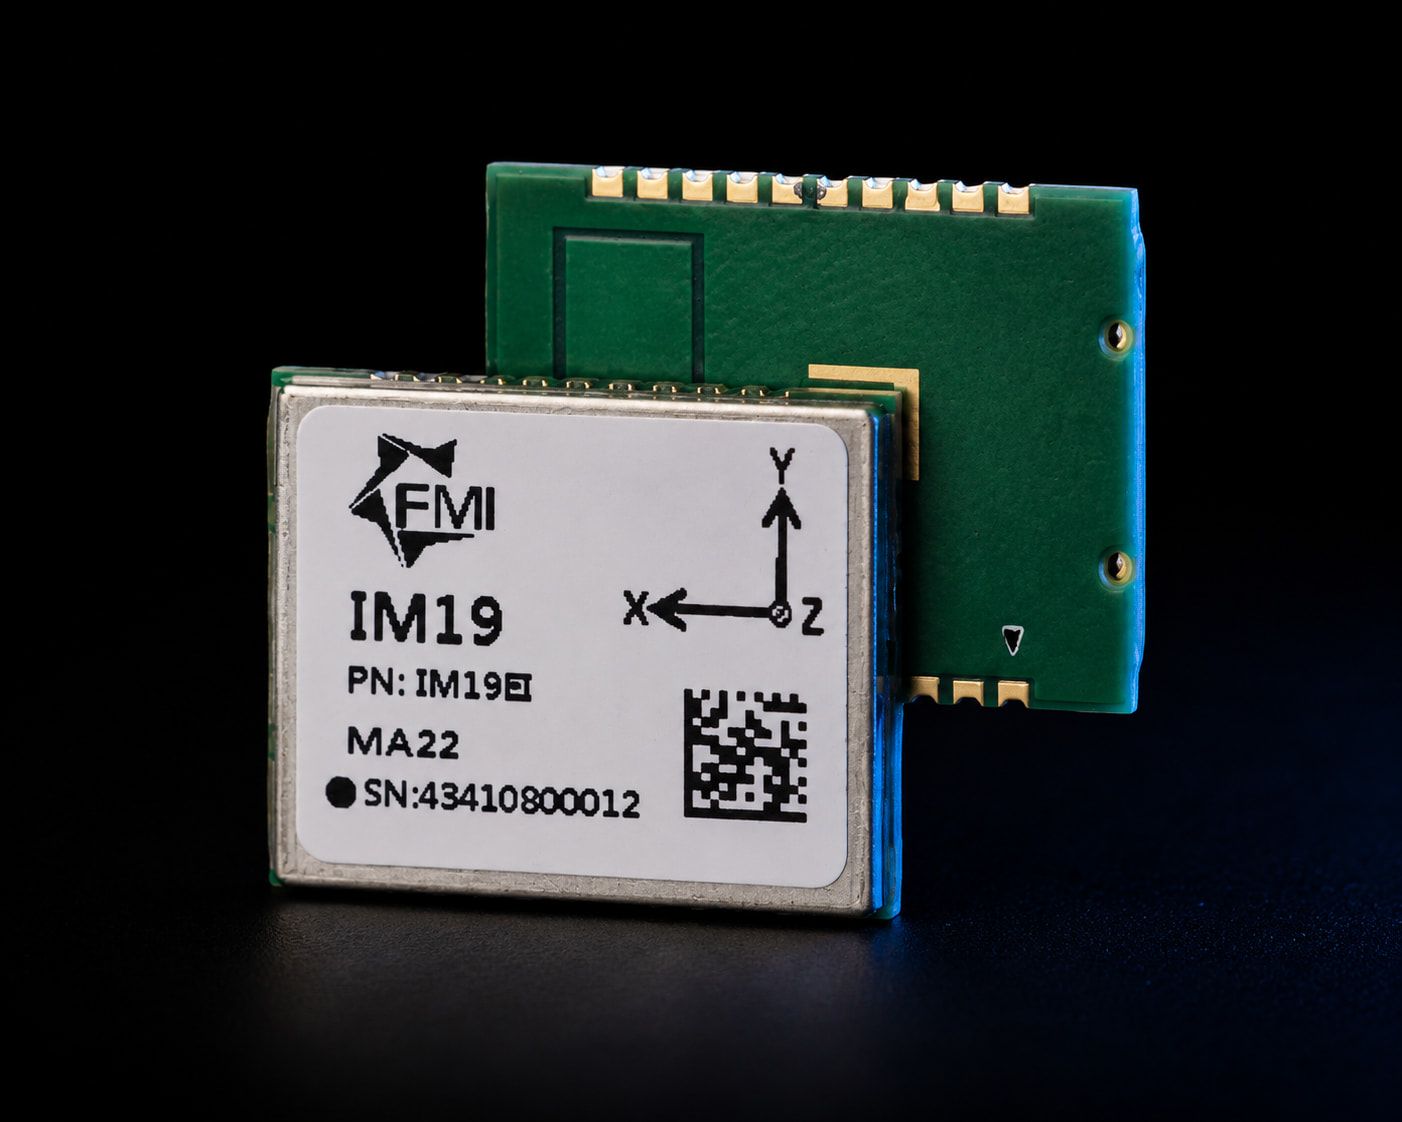
FMI IM19 惯性模块融合 MEMS 传感器与 GNSS RTK 定位数据,以低成本提供高精度姿态测量,横滚和俯仰精度在 0.05 度以内。
这样的精度使 IM19 广泛用于工业应用,例如倾斜 RTK 测量(RTK 测杆无需保持竖直,因为 IM19 可以在任意倾斜角度下计算出虚拟数字水准)、农业机械自动化和航位推算。
| 加速度量程 | ±8 g |
|---|---|
| 陀螺仪量程 | ±1000 deg/s |
| 姿态精度 | ±0.05 deg |
| 航向精度 | ±0.5 deg |
| 加速度计偏置精度 | ±5 mg |
| 陀螺仪偏置精度 | ±0.2 deg/s |
| 倾斜测量精度 | 倾斜角最大 30° 时 1 cm |
| 倾斜测量初始化时间 | 1 秒(95%) |
| 农机自动转向偏航 | 0.5° |
| 供电电压 | 3.0 – 3.6 V(典型值 3.3 V) |
|---|---|
| 电流消耗 | 120 – 140 mA(典型值 130 mA) |
| 端口电压 | 3.3 V(所有端口) |
| 接口 | UART1、UART2(GNSS)、UART3、1PPS |
| 模块高度 | 3.2 ± 0.1 mm |
| MEMS 原始数据输出 | 100 Hz |
来源:IM19 Product Integration Guide,v1.4.1 (12-2023)。规格如有变更,恕不另行通知——在将模块设计到您的产品之前,请务必以最新数据手册为准。 索取当前版本 → 与其他模块比较 →