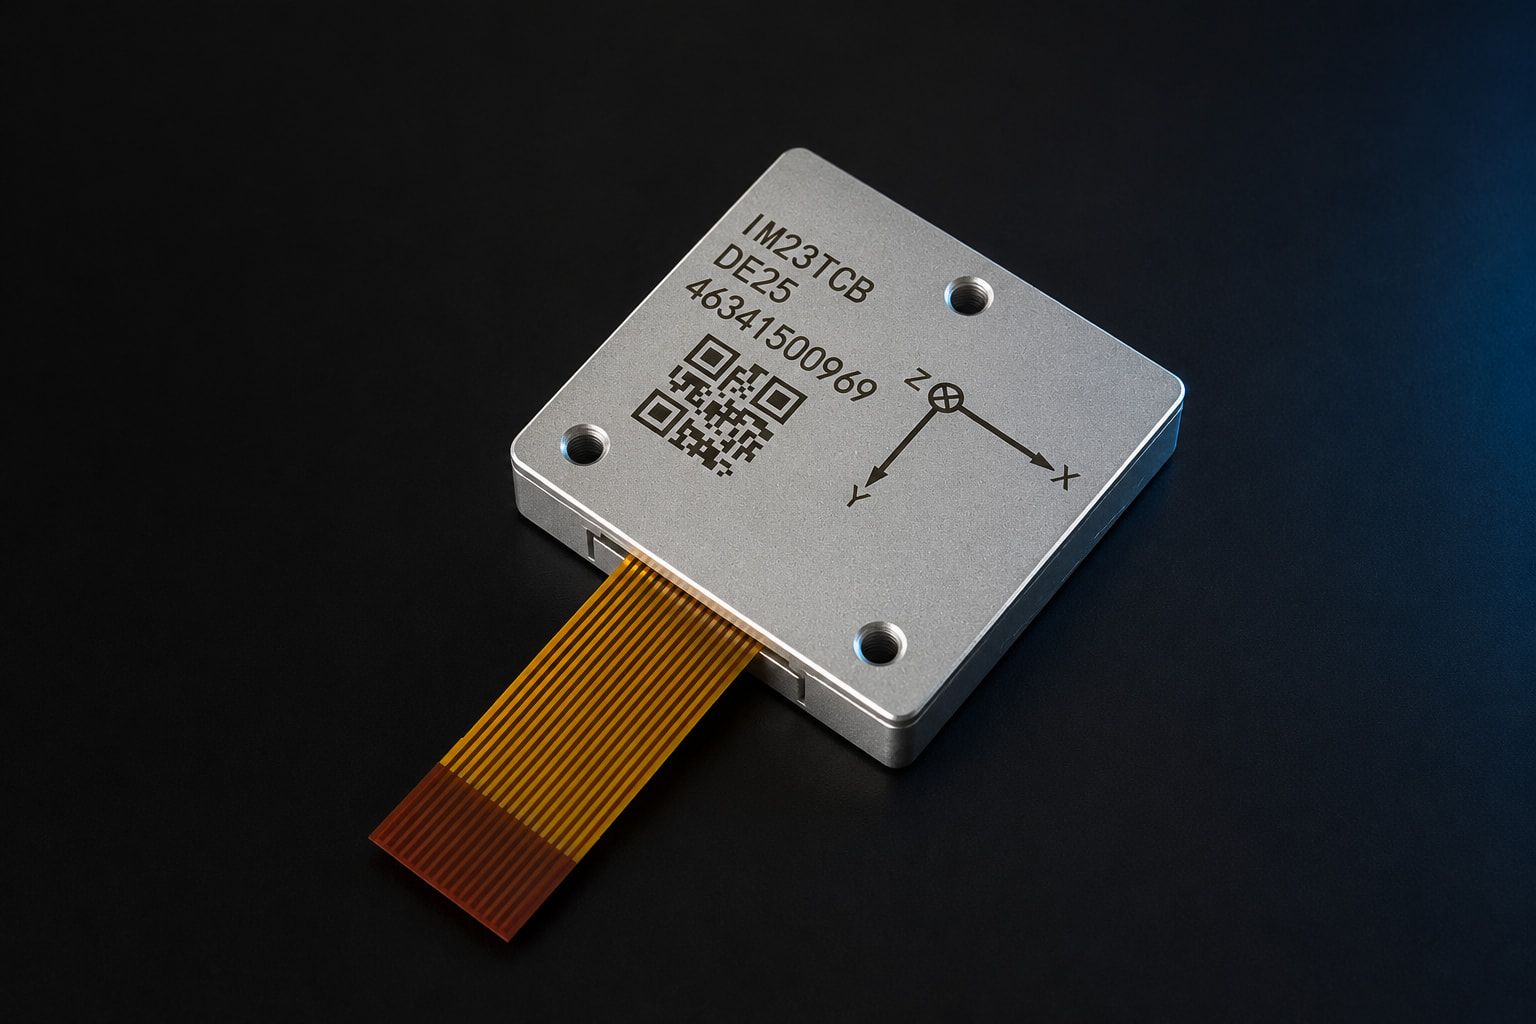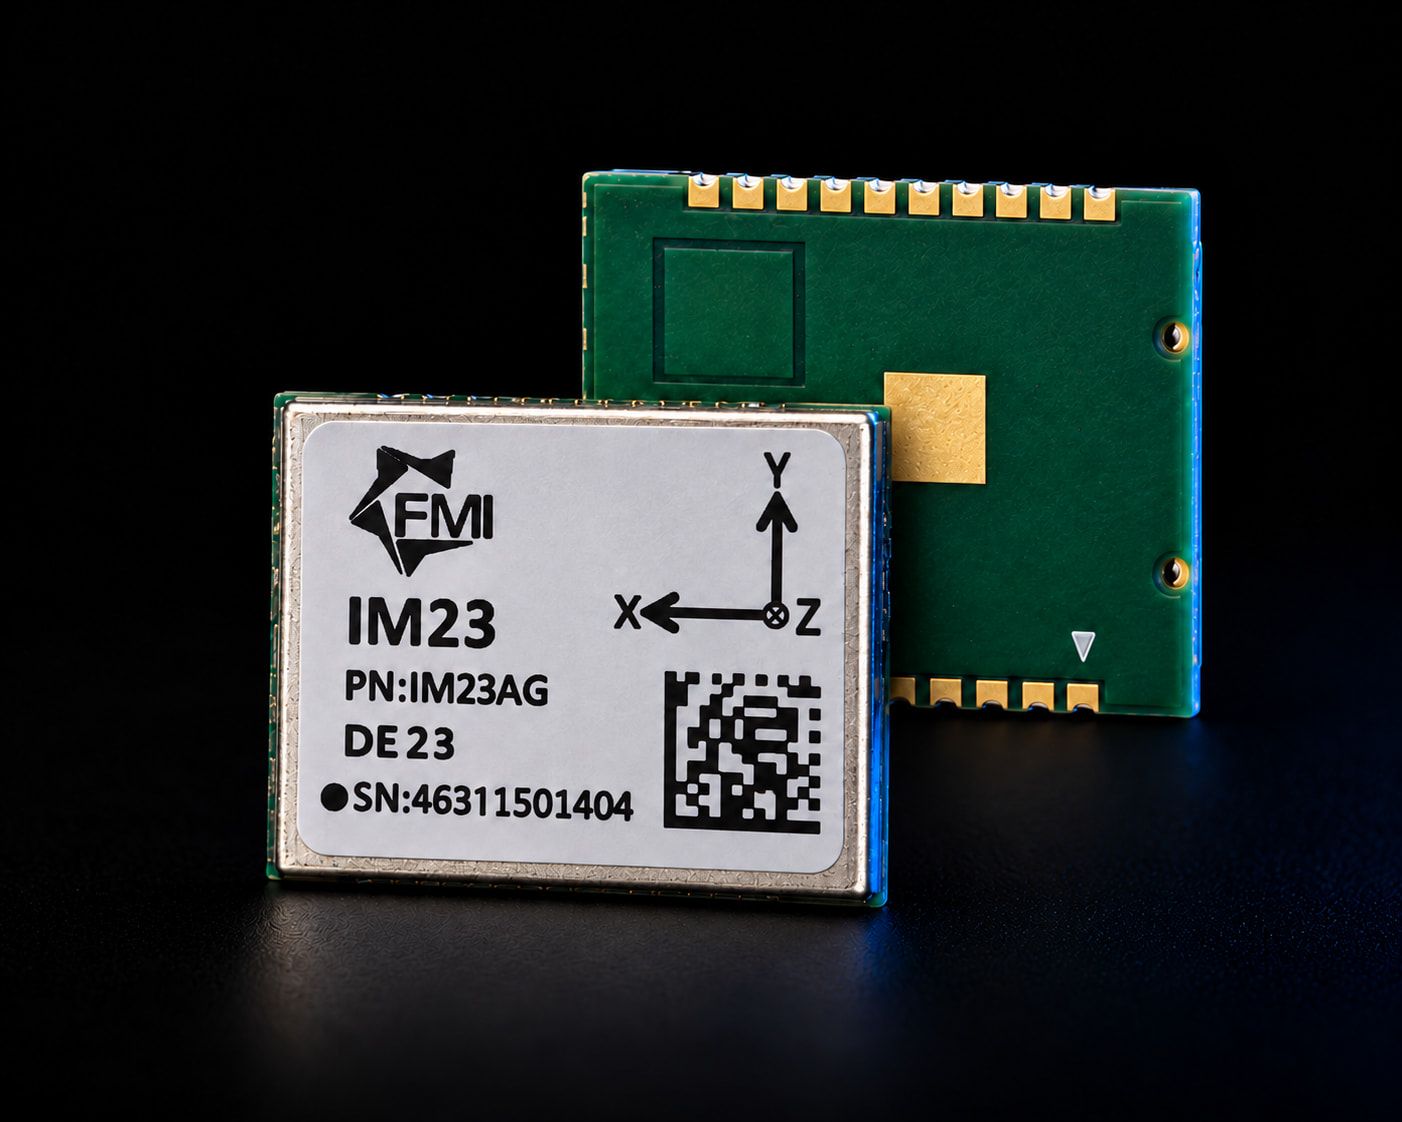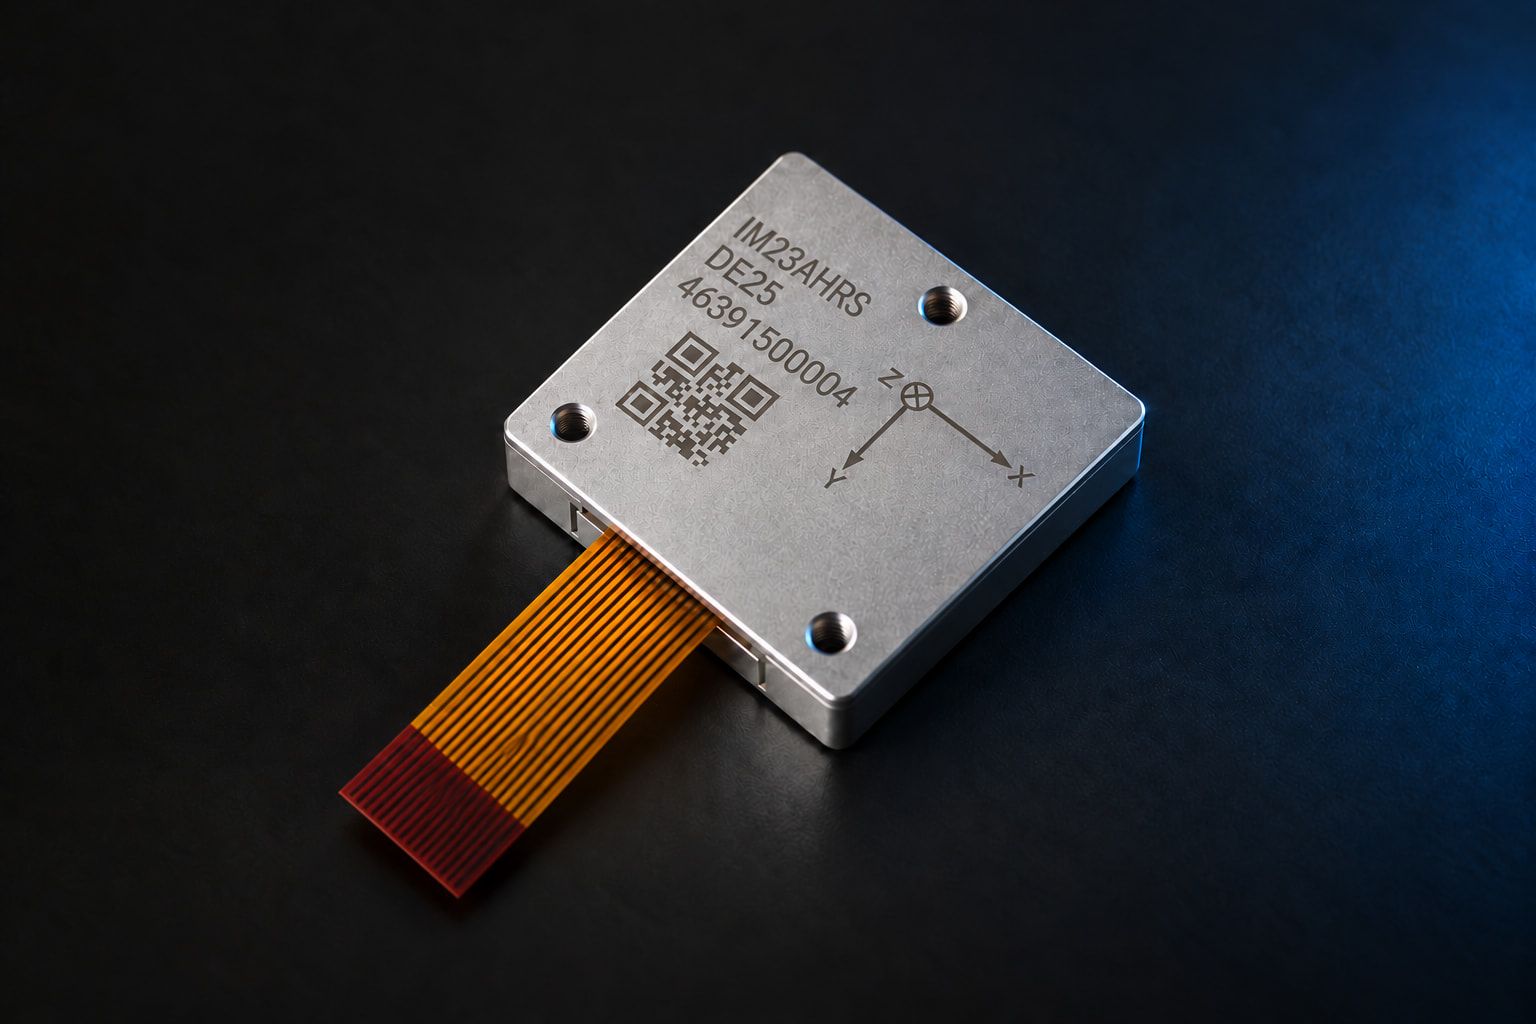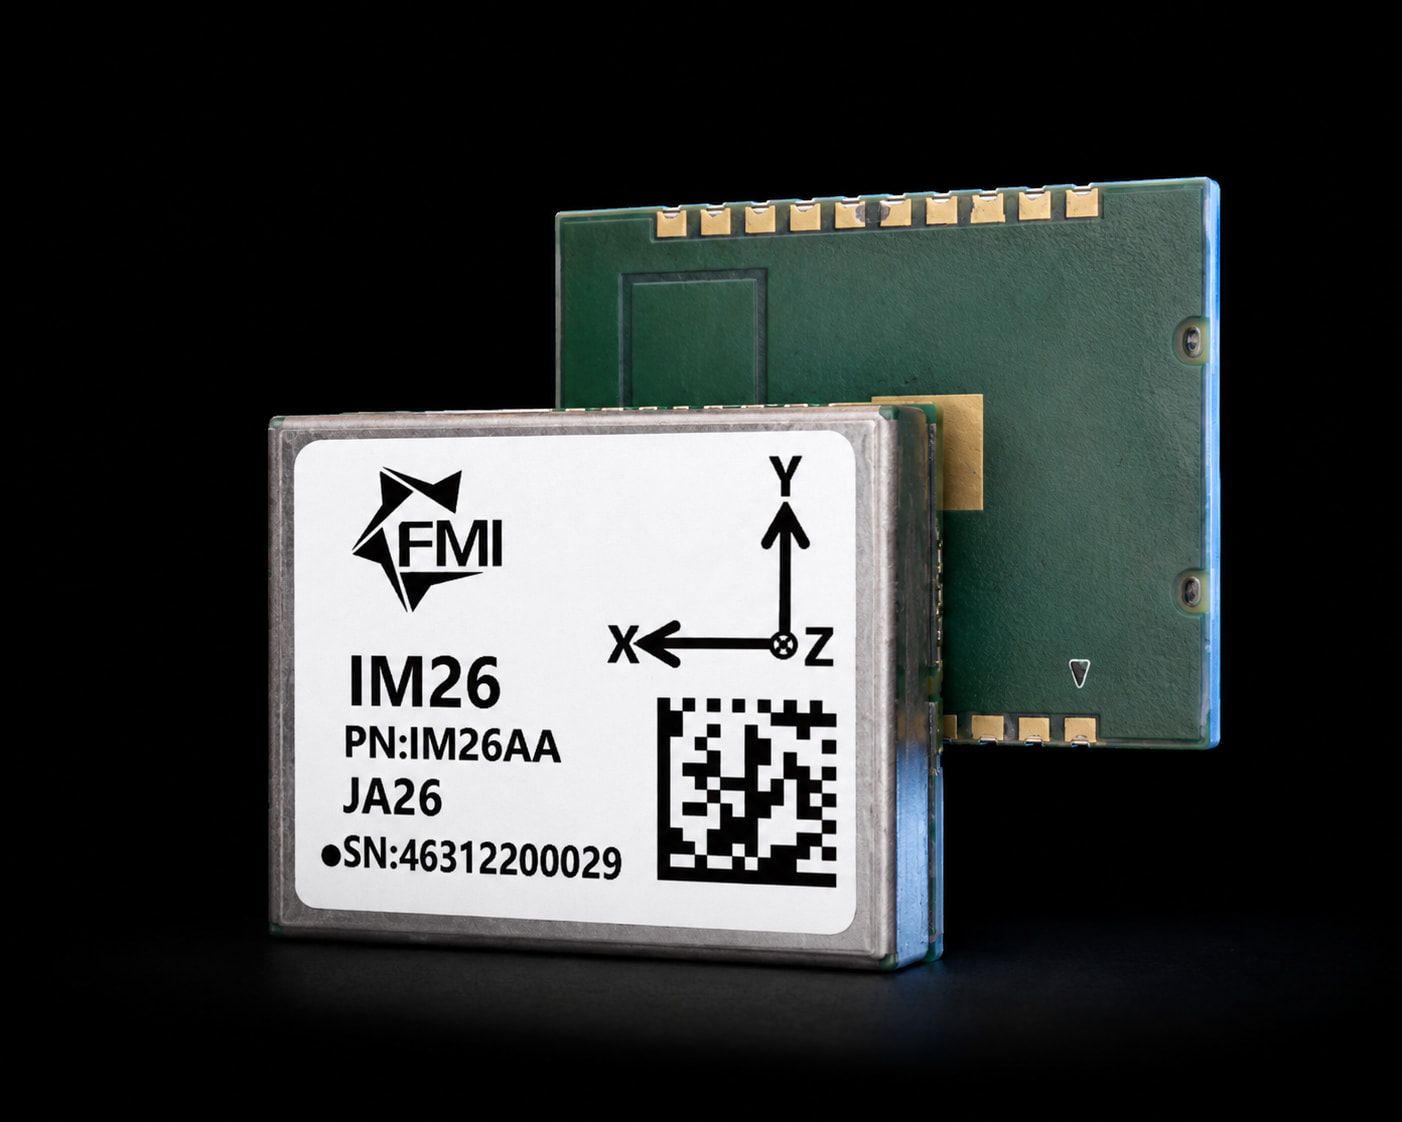
02 · AttitudeSMT · GNSS-fusioniert
IM26
Neueste SMT-IMU — mit GNSS-RTK fusioniert
- Roll/Nick
- 0.02° 2σ
- Gyro-BI
- 1 °/h
- Bauform
- SMT
Die ursprüngliche Referenz für Neigungskompensation
Das Modul, das den Maßstab für GNSS-Neigungskompensation gesetzt hat. Über 100.000 Einheiten im aktiven Feldeinsatz bis 2023, integriert von mehr als 20 Vermessungspartnern weltweit. Patente in mehreren Jurisdiktionen und schmerzfreie Integration.
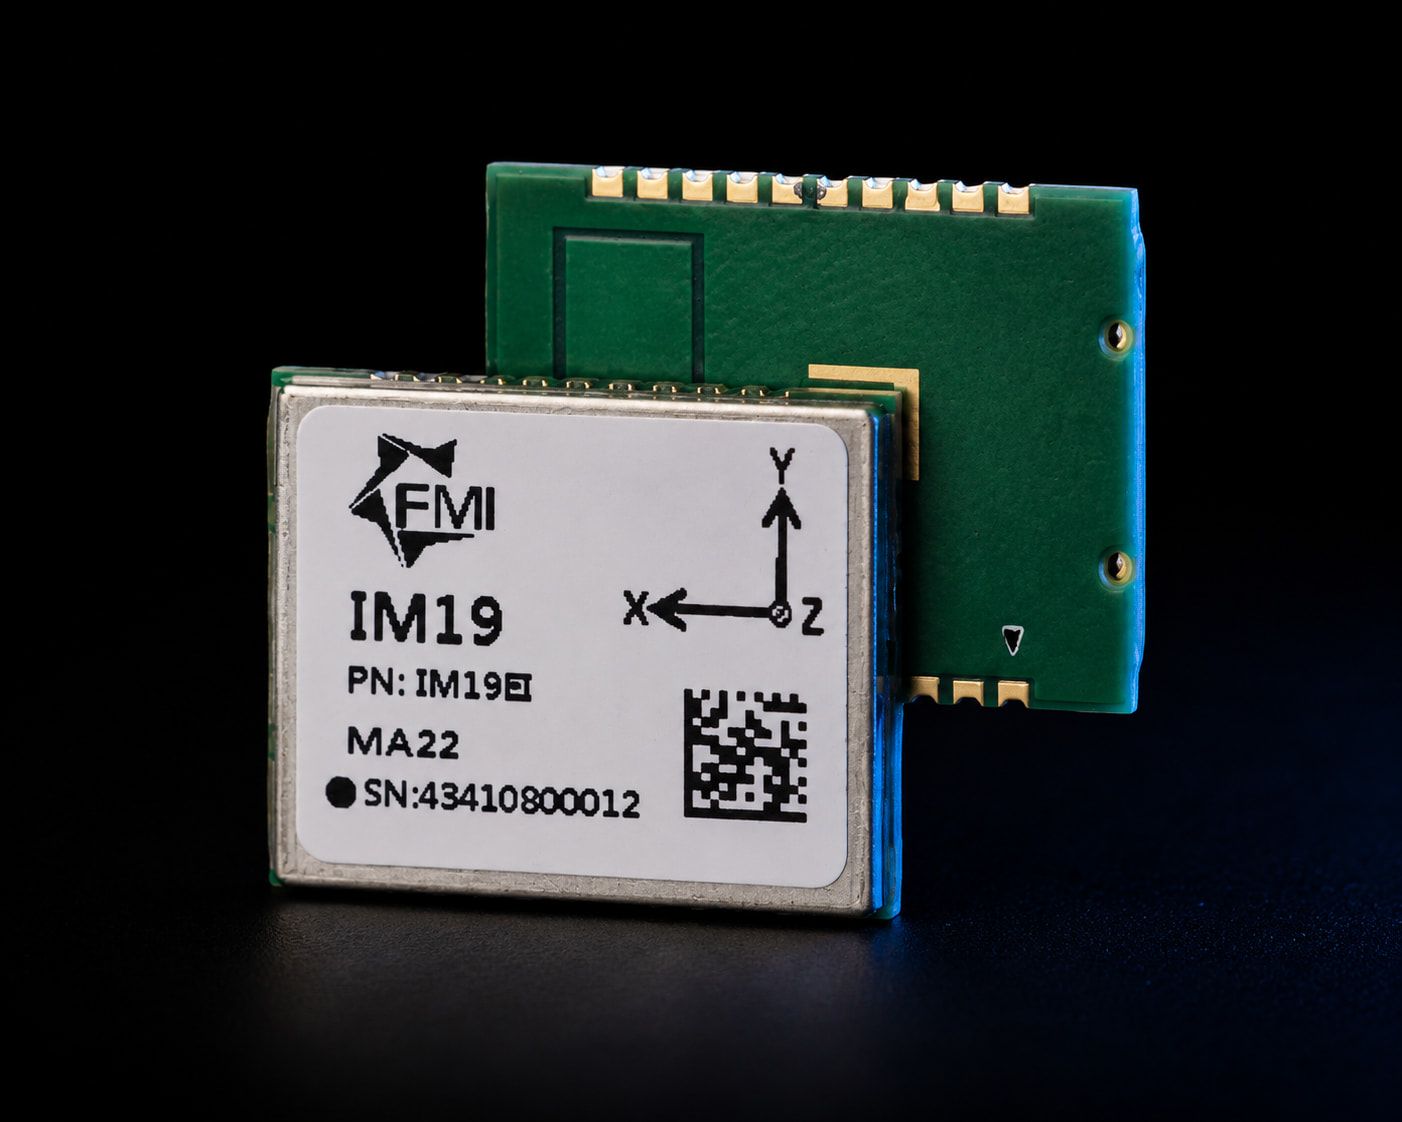
Das Inertialmodul FMI IM19 fusioniert MEMS-Sensor- und GNSS-RTK-Positionsdaten und liefert eine kostengünstige, hochpräzise Lagebestimmung mit Roll und Nick auf 0,05 Grad genau.
Diese Genauigkeit hat dem IM19 breite Verbreitung in industriellen Anwendungen verschafft, etwa bei der geneigten RTK-Vermessung (bei der RTK-Stäbe nicht senkrecht gehalten werden müssen, da der IM19 bei jedem Neigungswinkel eine virtuelle digitale Libelle berechnen kann), bei der Automatisierung landwirtschaftlicher Maschinen und bei der Koppelnavigation.
| Beschleunigungsbereich | ±8 g |
|---|---|
| Gyroskop-Bereich | ±1000 deg/s |
| Lagegenauigkeit | ±0.05 deg |
| Heading-Genauigkeit | ±0.5 deg |
| Genauigkeit des Accelerometer-Bias | ±5 mg |
| Genauigkeit des Gyroskop-Bias | ±0.2 deg/s |
| Genauigkeit der geneigten Messung | 1 cm bei bis zu 30° Neigungswinkel |
| Initialisierungszeit der geneigten Messung | 1 Sekunde (95%) |
| Gieren bei Agrar-Autosteuerung | 0.5° |
| Versorgungsspannung | 3.0 – 3.6 V (3.3 V typ.) |
|---|---|
| Stromaufnahme | 120 – 140 mA (130 mA typ.) |
| Port-Spannung | 3.3 V (alle Ports) |
| Schnittstellen | UART1, UART2 (GNSS), UART3, 1PPS |
| Modulhöhe | 3.2 ± 0.1 mm |
| MEMS-Rohdatenausgabe | 100 Hz |
Quelle: IM19 Product Integration Guide, v1.4.1 (12-2023). Änderungen der Spezifikationen vorbehalten — prüfen Sie vor der Integration eines Moduls in Ihr Produkt stets das aktuelle Datenblatt. Aktuelle Revision anfordern → Mit anderen Modulen vergleichen →
Datasheet and integration guide for the IM19 tilt-compensation IMU.
The IM19 compensating pole tilt during an RTK survey in the field.