01 · AttitudeSMT · Referenz
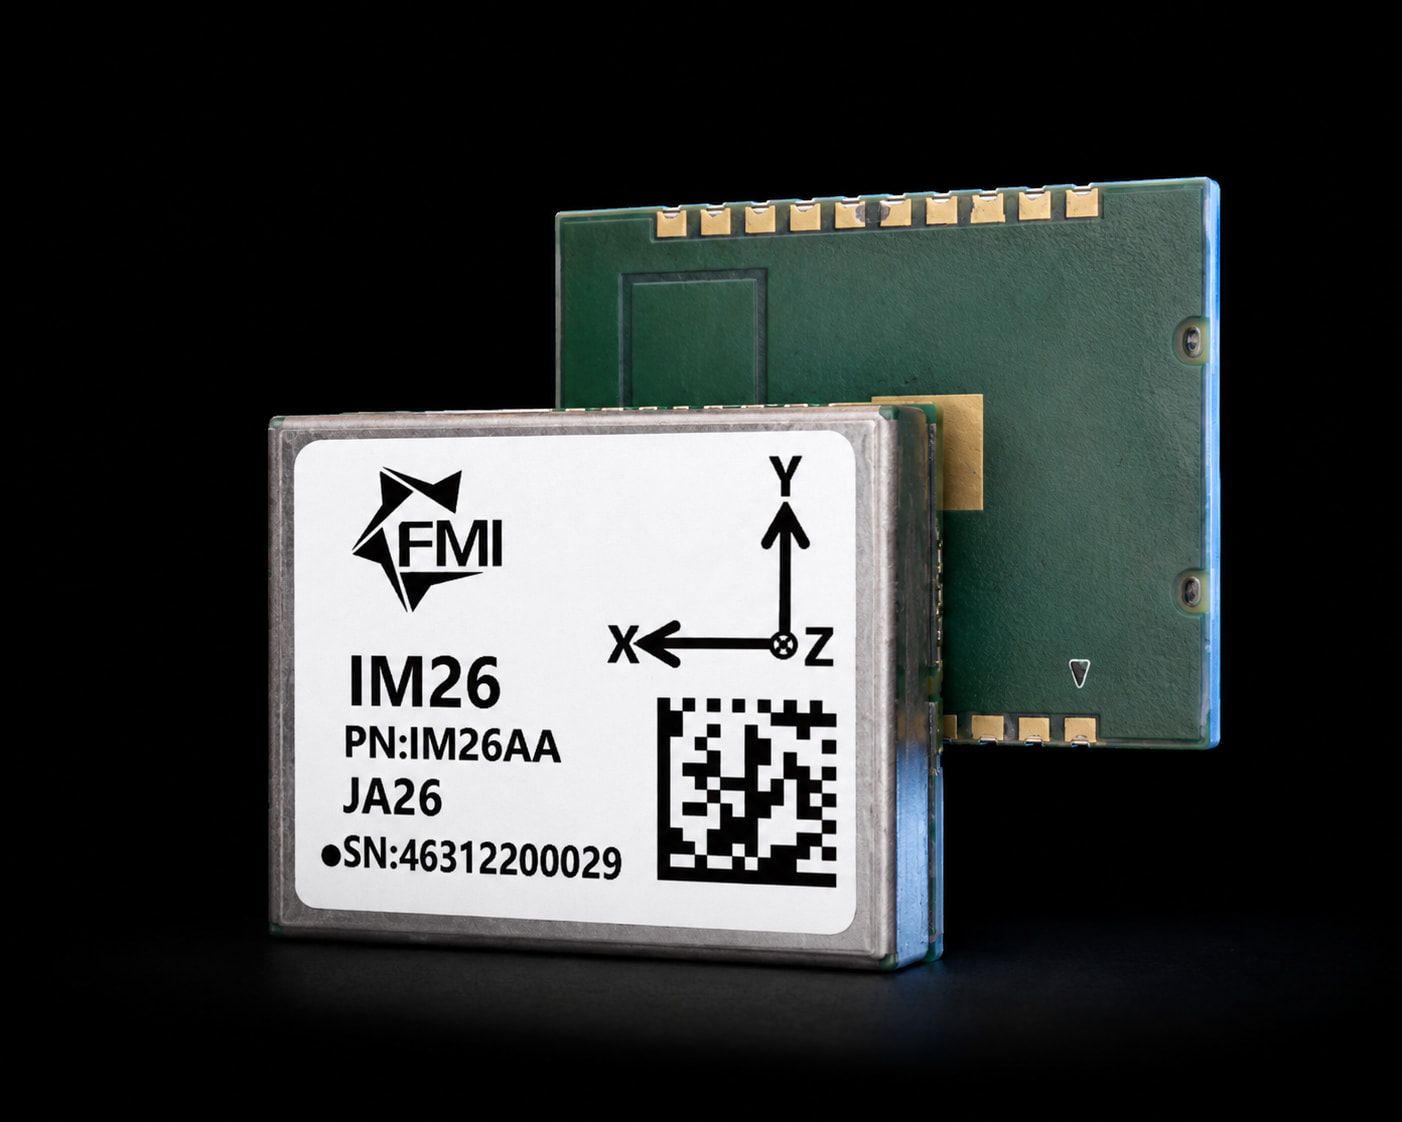
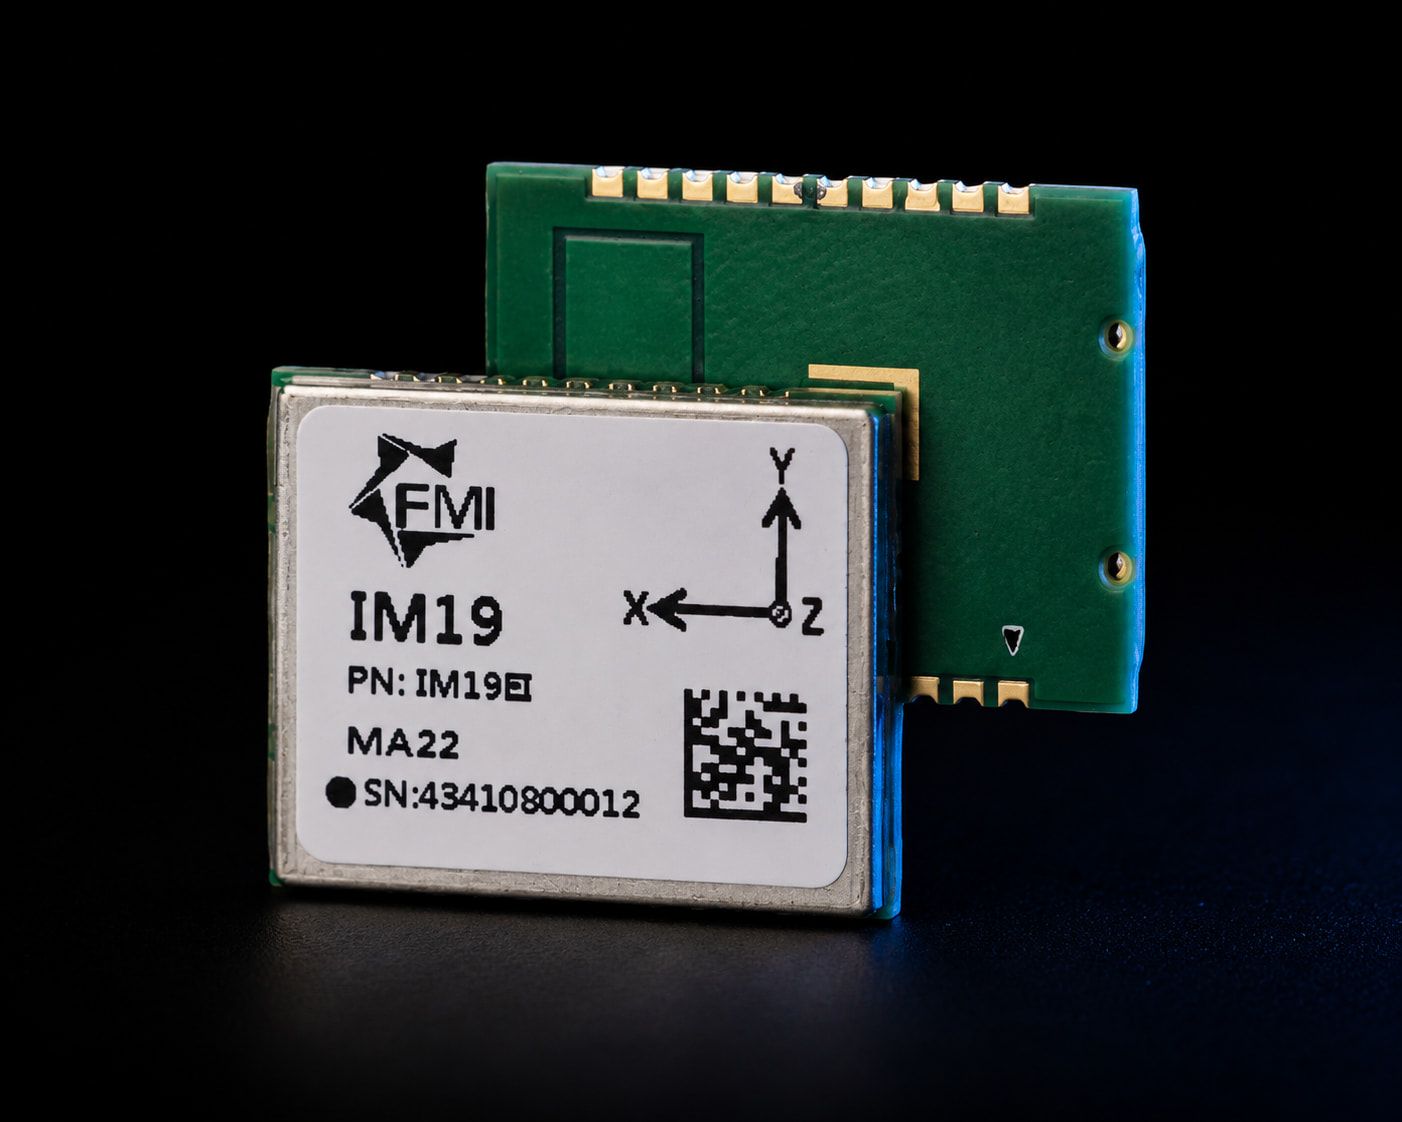
IM19
Die ursprüngliche Referenz für Neigungskompensation
- Versandte Einheiten
- 100K+
- Roll/Nick dyn.
- 0.05° 2σ
- Patente
- weltweit
Neigungskompensations-IMU für Landwirtschaft & Autosteuerung
Mit GNSS-RTK fusionierte SMT-MEMS-IMU, entwickelt für geneigte RTK-Vermessungen, Automatisierung landwirtschaftlicher Maschinen und Koppelnavigation. Liefert Roll & Nick auf ±0,05°, Heading auf ±0,5° und eine geneigte Vermessungsgenauigkeit von 1 cm bei bis zu 30° Stabneigung — mit 1-Sekunden-Initialisierung. Autosteer-Heading-Genauigkeit 0,5° (95%). Patente in USA und China.
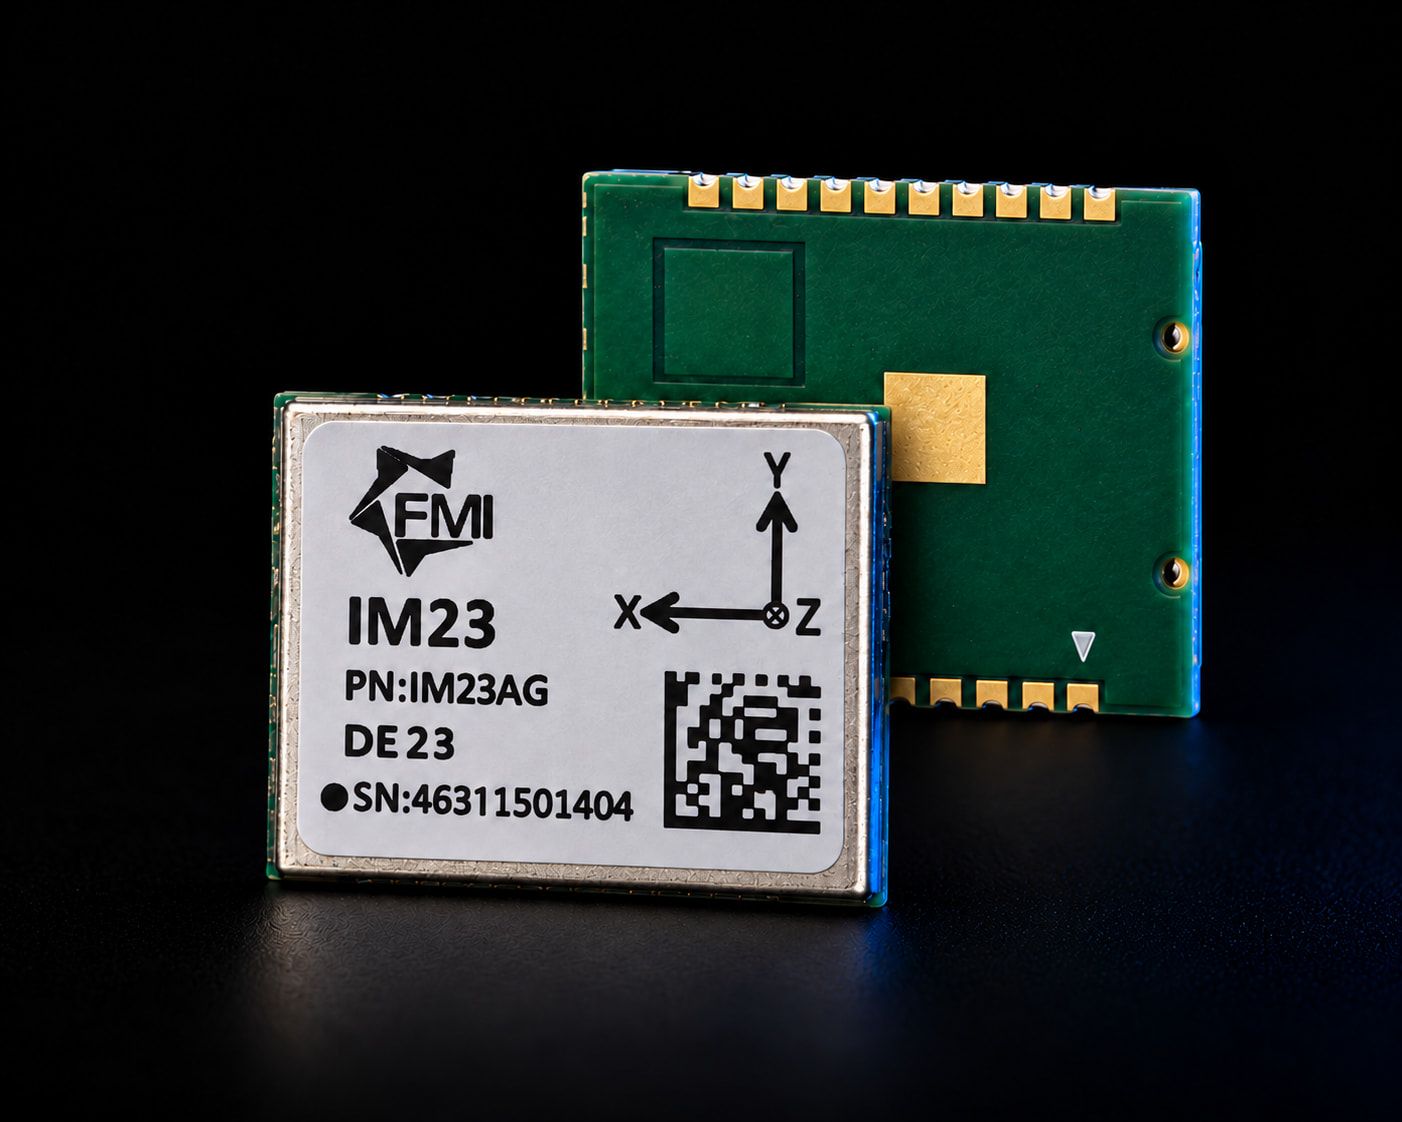
Das IMU-Modul IM23AG fusioniert Daten von MEMS-Accelerometern und -Gyroskopen mit GNSS-RTK-Daten und liefert eine hochpräzise Lagebestimmung mit Roll und Nick auf 0,05 Grad genau.
Diese Genauigkeit hat dem IM23AG breite Verbreitung in industriellen Anwendungen verschafft, etwa bei der geneigten RTK-Vermessung, der Automatisierung landwirtschaftlicher Maschinen und der Koppelnavigation. Der IM23AG ist durch mehrere internationale Patente geschützt (US US11409001B2, China CN110017849B usw.).
| Beschleunigungsbereich | ±8 g |
|---|---|
| Gyroskop-Bereich | ±1000 deg/s |
| Lagegenauigkeit | ±0.05 deg (95%) |
| Heading-Genauigkeit | ±0.5 deg (95%) |
| Genauigkeit des Accelerometer-Bias | ±5 mg |
| Genauigkeit des Gyroskop-Bias | ±0.2 deg/s |
| Genauigkeit der geneigten Messung | 1 cm bei bis zu 30° Neigungswinkel, 2-m-Stab |
| Initialisierungszeit der geneigten Messung | 1 Sekunde (95%) |
| Gierwinkel-Genauigkeit bei Agrar-Autosteuerung | 0.5° (95%) |
| Versorgungsspannung | 3.0 – 3.6 V (3.3 V typ.) |
|---|---|
| Stromaufnahme | 120 – 140 mA (130 mA typ.) |
| Port-Spannung | 3.3 V (alle Ports) |
| Schnittstellen | UART1, UART2 (GNSS), UART3, CAN, 1PPS |
| Modulhöhe | 3.2 ± 0.1 mm |
Quelle: IM23AG Hardware Integration Guide, v1.4.3 (05-2025). Änderungen der Spezifikationen vorbehalten — prüfen Sie vor der Integration eines Moduls in Ihr Produkt stets das aktuelle Datenblatt. Aktuelle Revision anfordern → Mit anderen Modulen vergleichen →
Hardware integration guide for the IM23AG precision-agriculture IMU.