01 · AttitudeSMT · Referenz
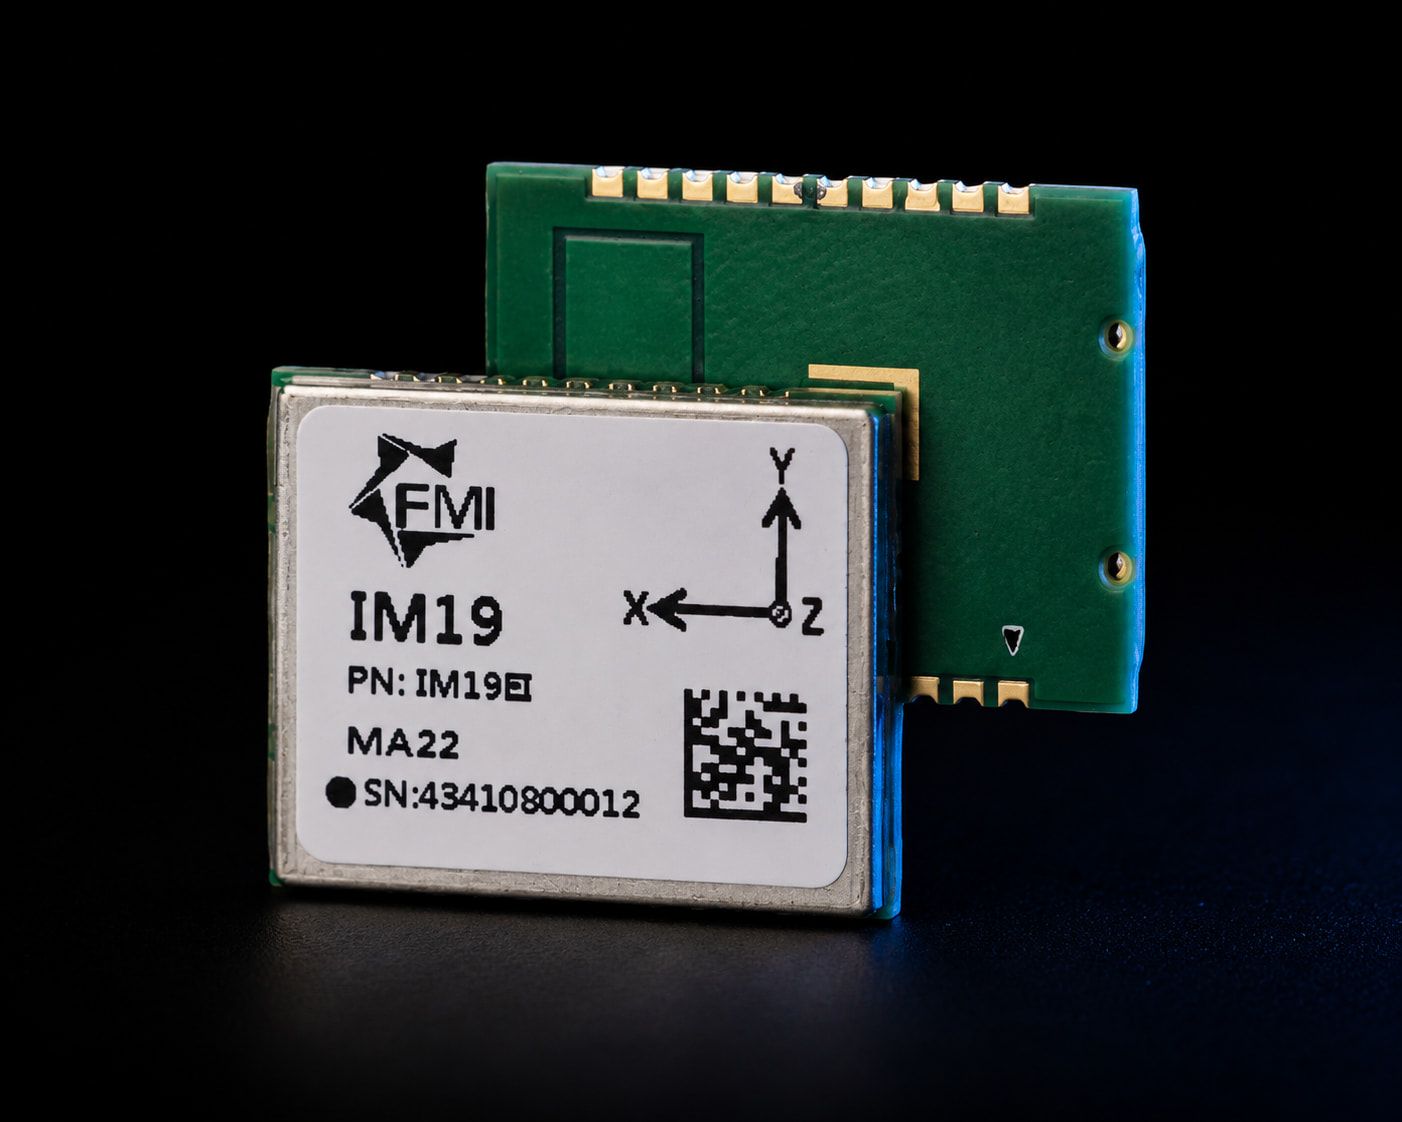
IM19
Die ursprüngliche Referenz für Neigungskompensation
- Versandte Einheiten
- 100K+
- Roll/Nick dyn.
- 0.05° 2σ
- Patente
- weltweit
Neueste SMT-IMU — mit GNSS-RTK fusioniert
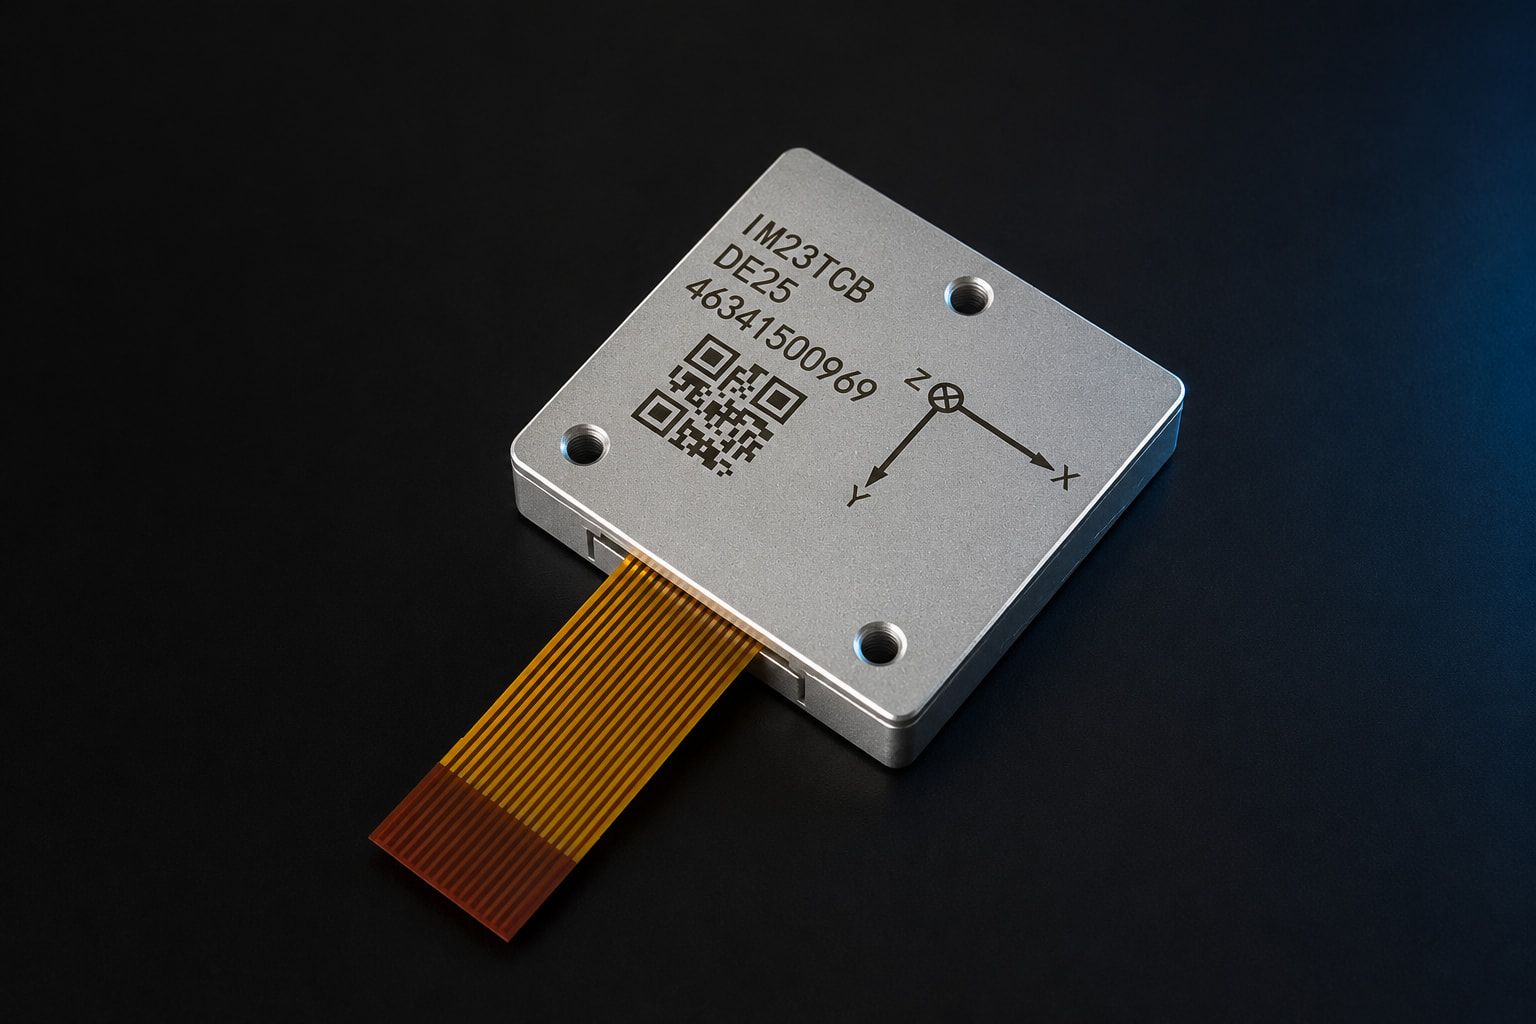
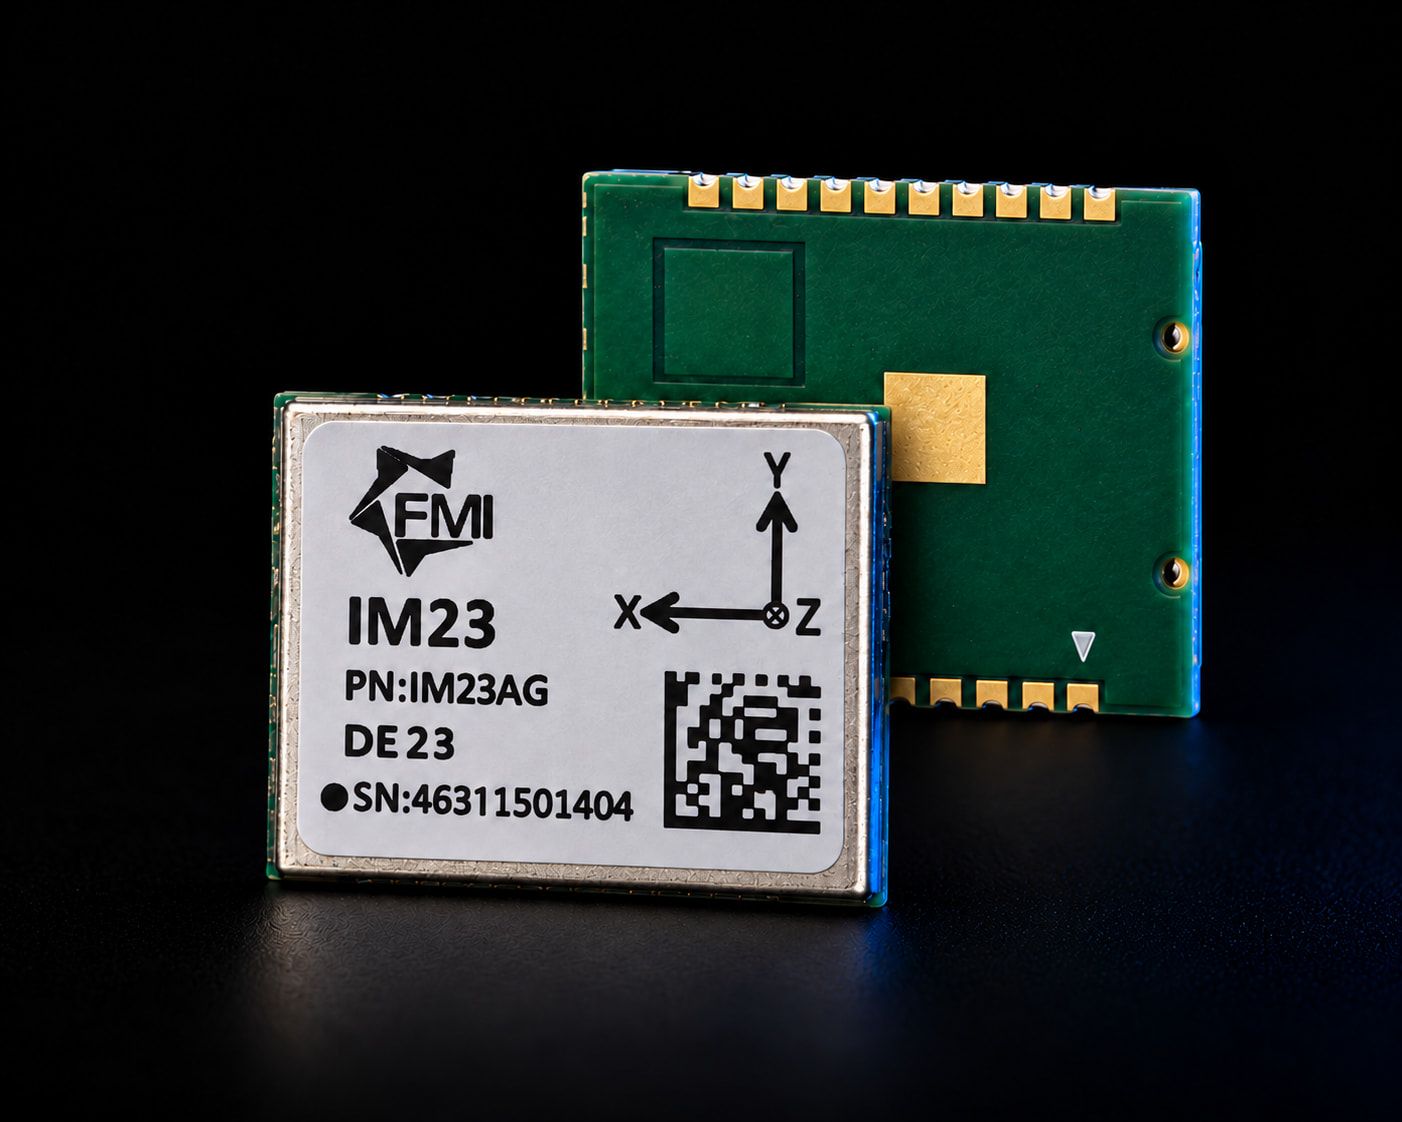
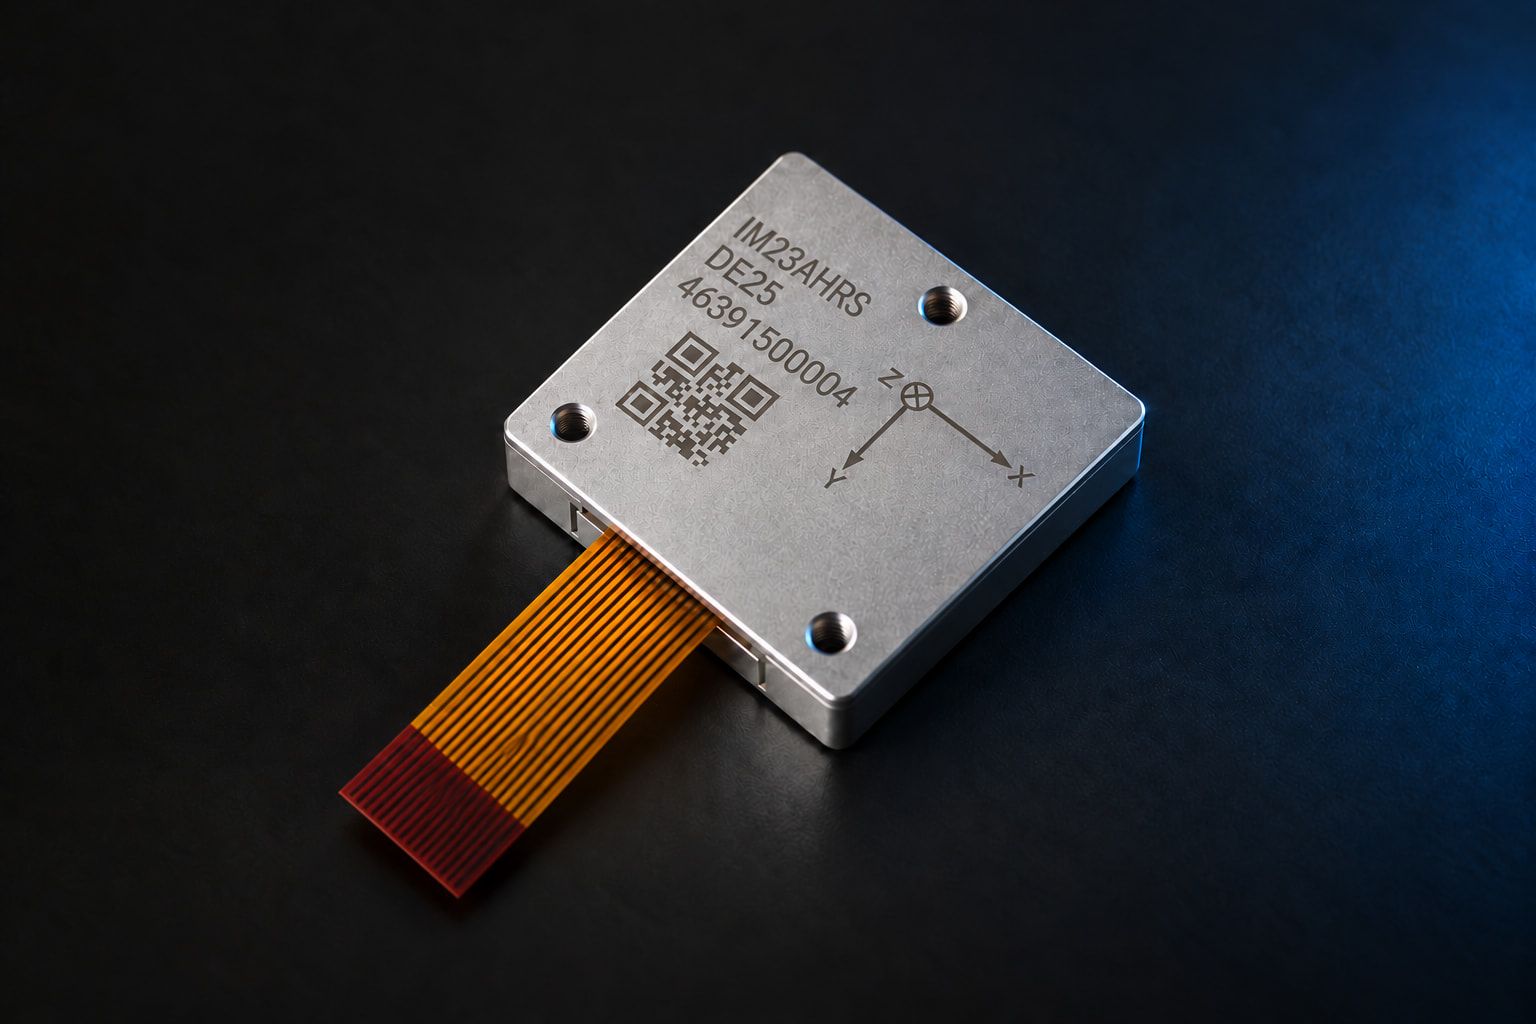
IMU mit erweiterter Temperaturkompensation, die MEMS-Gyro / Accelerometer mit GNSS-RTK fusioniert und Roll & Nick auf 0,02° (2σ) liefert. Geschützt durch US- und chinesische Patente. Konzipiert für Maschinensteuerung, Robotik, Drohnen, Neigungsvermessungen, AHRS und Koppelnavigation.
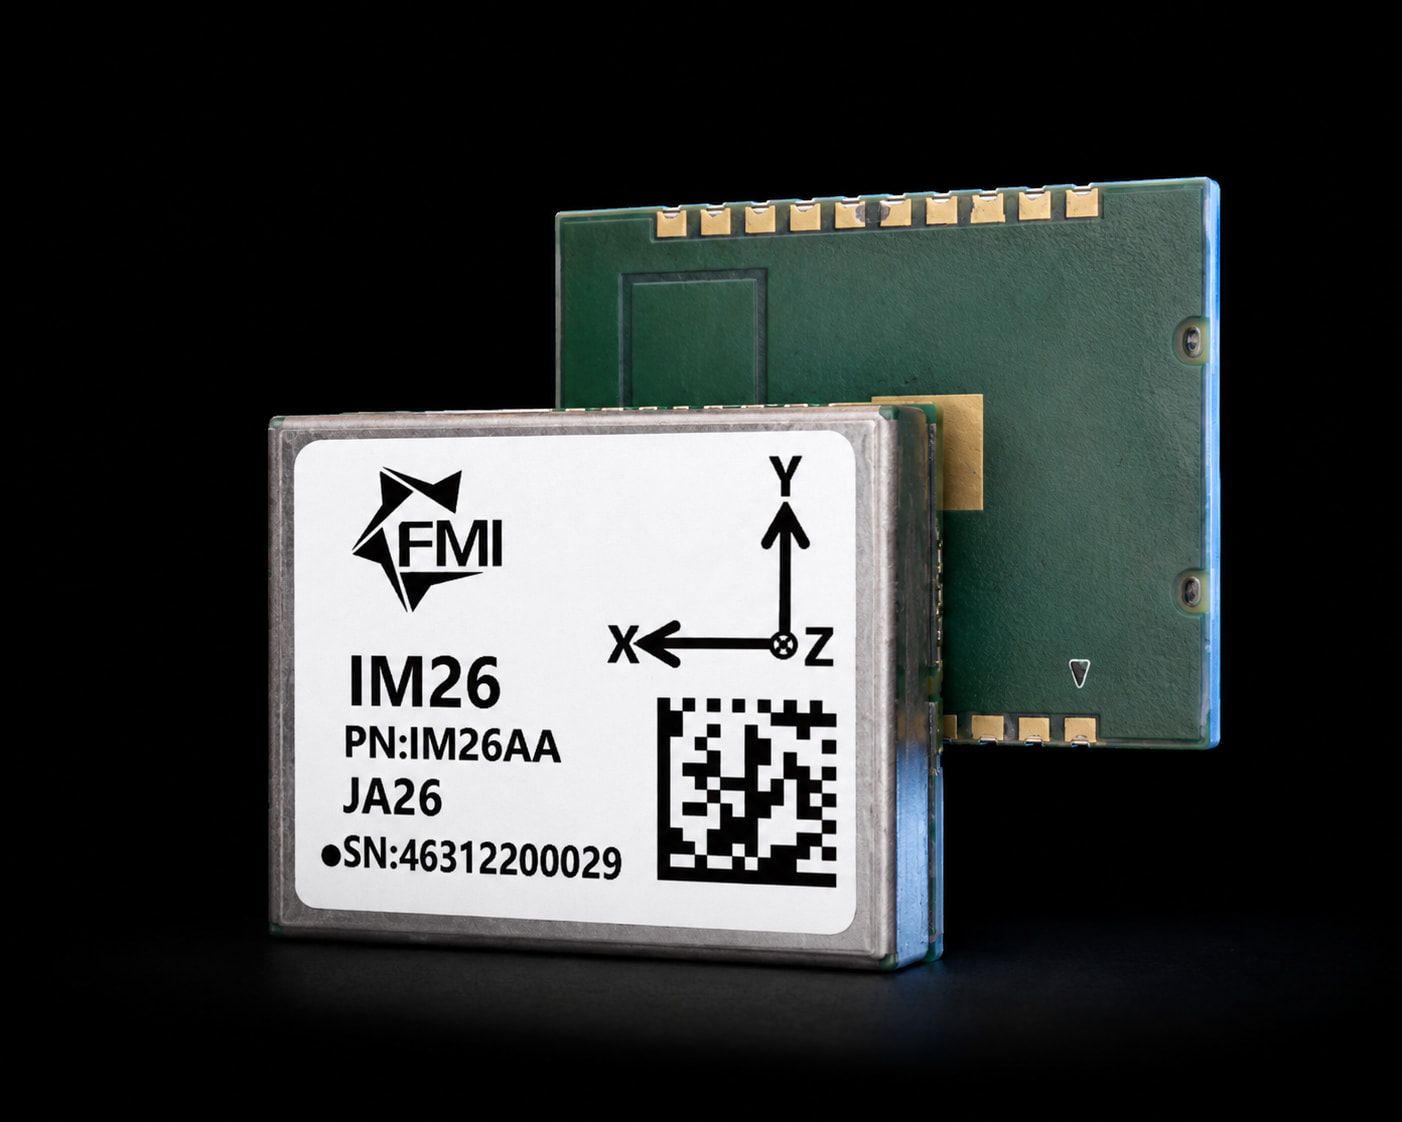
Das IMU-Modul IM26 fusioniert Daten eines MEMS-Accelerometers und -Gyroskops mit GNSS-RTK-Daten und liefert eine hochleistungsfähige Lagebestimmung mit Roll und Nick auf 0,02 Grad genau.
Diese Genauigkeit hat dem IM26 breite Verbreitung in industriellen Anwendungen verschafft, etwa bei Maschinensteuerung, Robotik, geneigter Vermessung, AHRS und Koppelnavigation. Der IM26 ist durch mehrere internationale Patente geschützt (US US11409001B2, China CN110017849B usw.).
| Bias (gesamter Temperaturbereich) | 0.1 °/s |
|---|---|
| Bias-Instabilität | 1 °/h |
| Skalenfaktor (gesamter Temperaturbereich) | 0.10 % |
| Random Walk | 0.12 deg/√h |
| Nichtorthogonalitätsfehler | 500 ppm |
| Nichtlinearität | 200 ppm |
| Bereich | 1000 deg/s |
| Bias (gesamter Temperaturbereich) | XY: 2 mg, Z: 5 mg |
|---|---|
| Bias-Instabilität | 20 µg |
| Skalenfaktor (gesamter Temperaturbereich) | 0.3 % |
| Random Walk | 0.02 m/s/√h |
| Nichtorthogonalitätsfehler | 500 ppm |
| Nichtlinearität | 200 ppm |
| Bereich | 16 g |
| Heading (RTK-gestützt) | 0.1° |
|---|---|
| Roll / Nick (RTK-gestützt) | 0.02° |
| Versorgungsspannung | 3.0 – 3.6 V (3.3 V typ.) |
|---|---|
| Stromaufnahme | 120 – 140 mA (130 mA typ.) |
| Port-Spannung | 3.3 V (alle Ports) |
| Schnittstellen | UART1, UART2 (GNSS), UART3, CAN, 1PPS |
| Modulhöhe | 3.4 ± 0.1 mm |
| Pad-Größe | Rand 1.6 mm × 0.8 mm; Mitte 3 mm × 3 mm |
Quelle: IM26 Hardware Integration Guide, V1.0 (01-2026). Änderungen der Spezifikationen vorbehalten — prüfen Sie vor der Integration eines Moduls in Ihr Produkt stets das aktuelle Datenblatt. Aktuelle Revision anfordern → Mit anderen Modulen vergleichen →