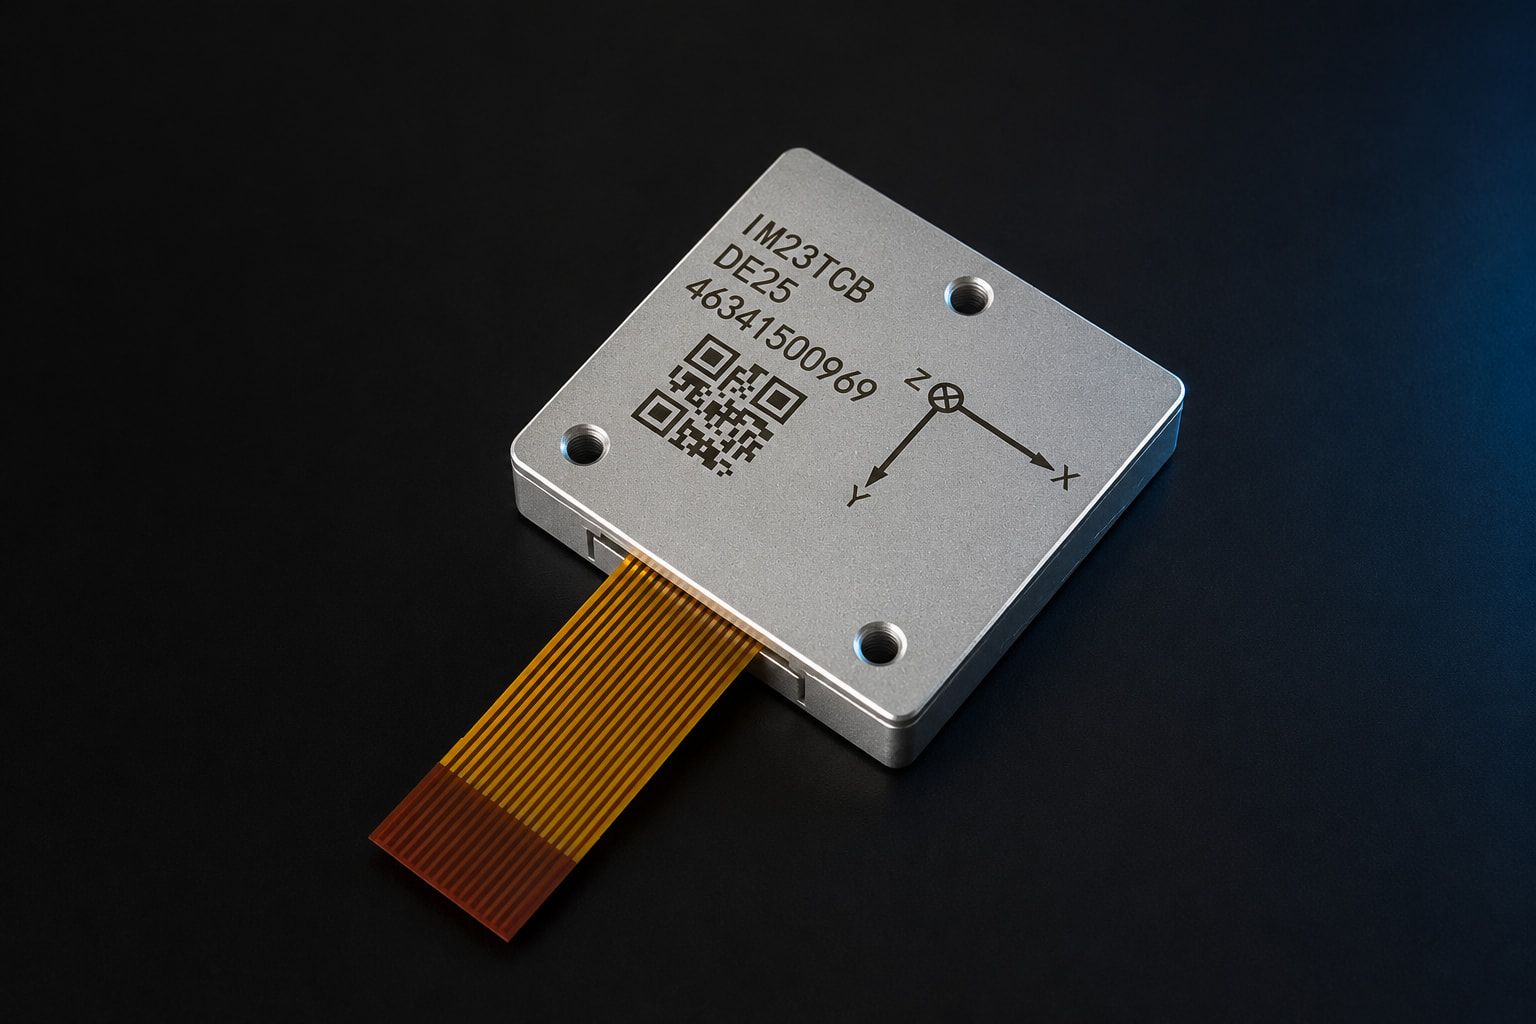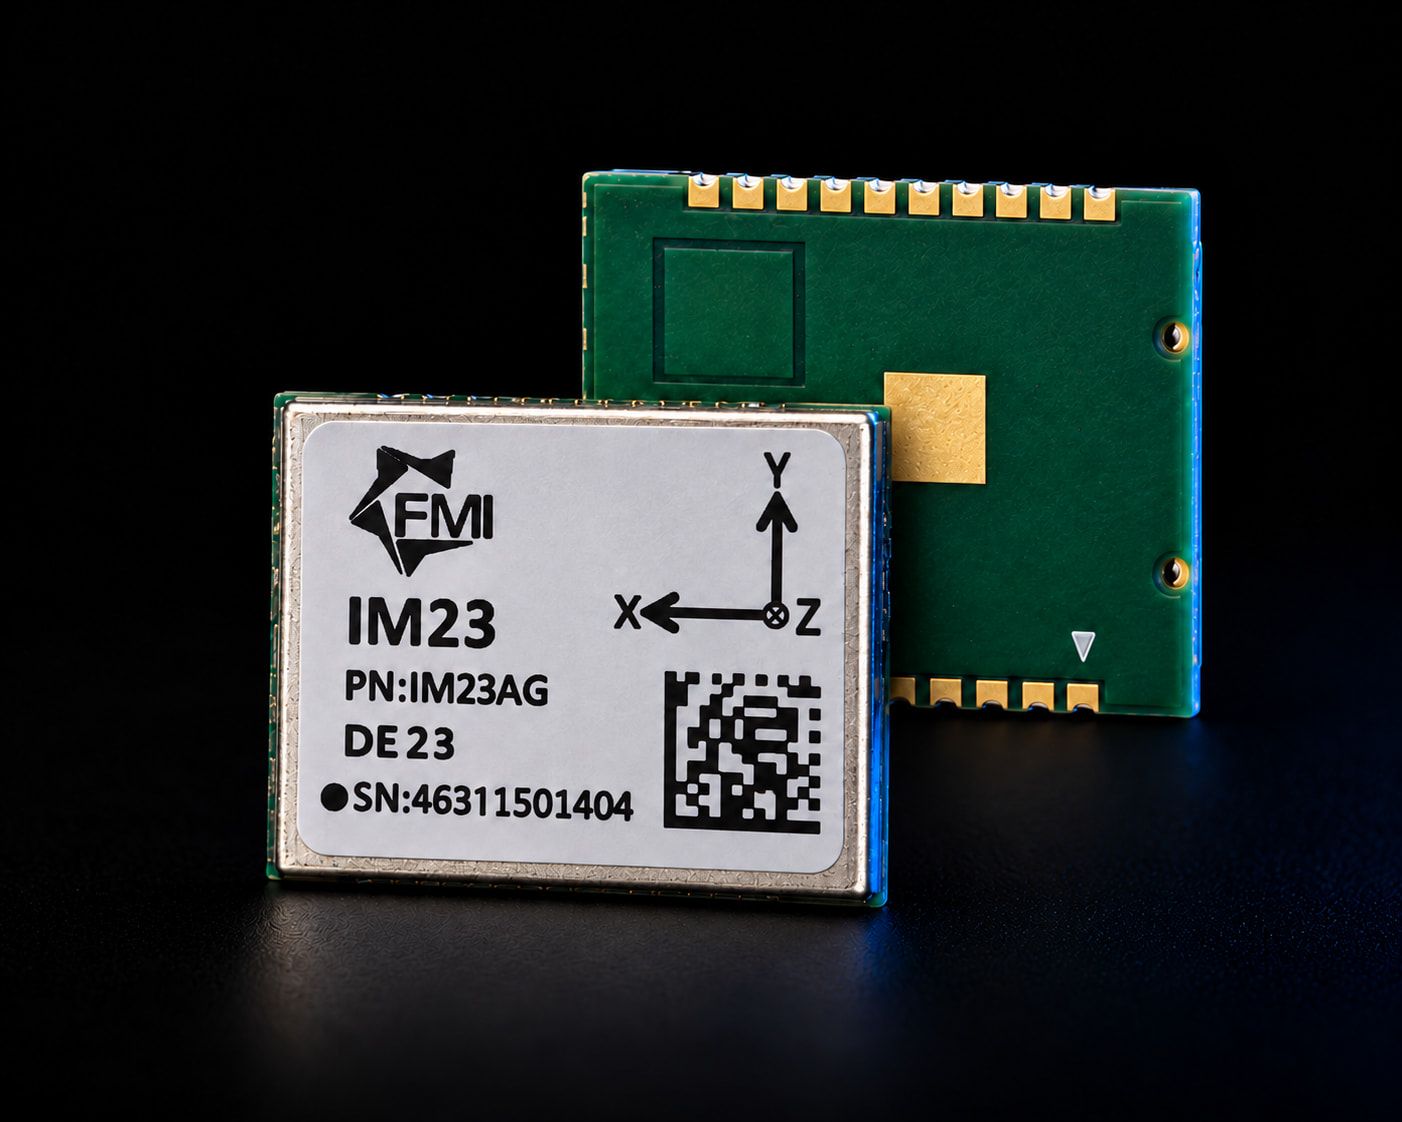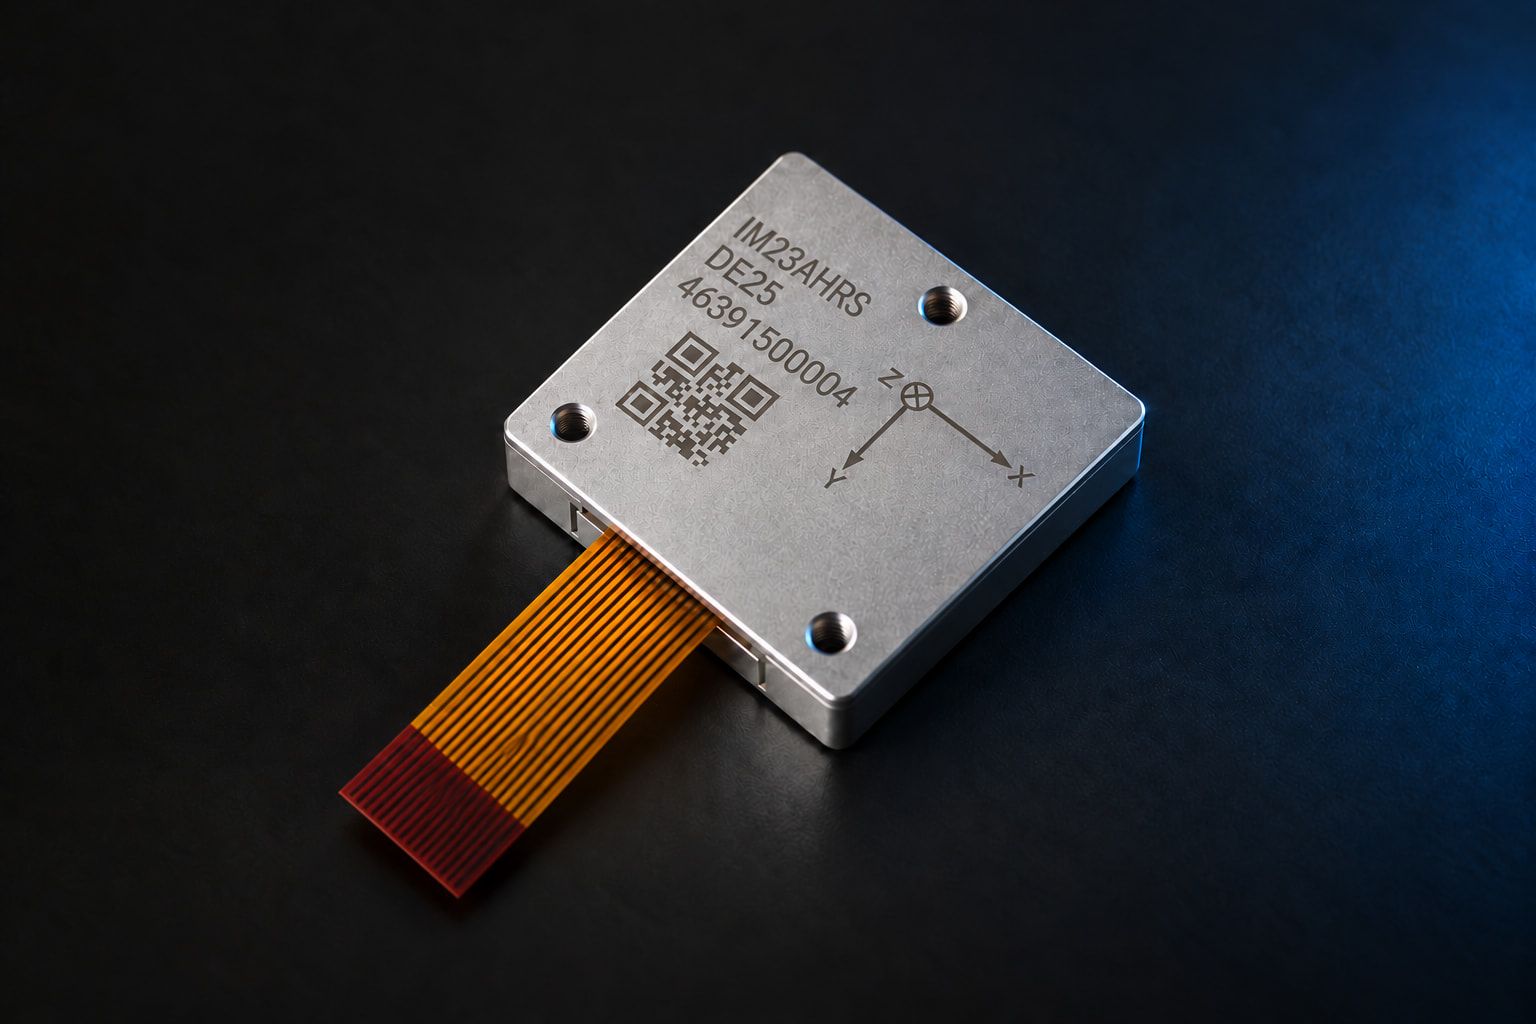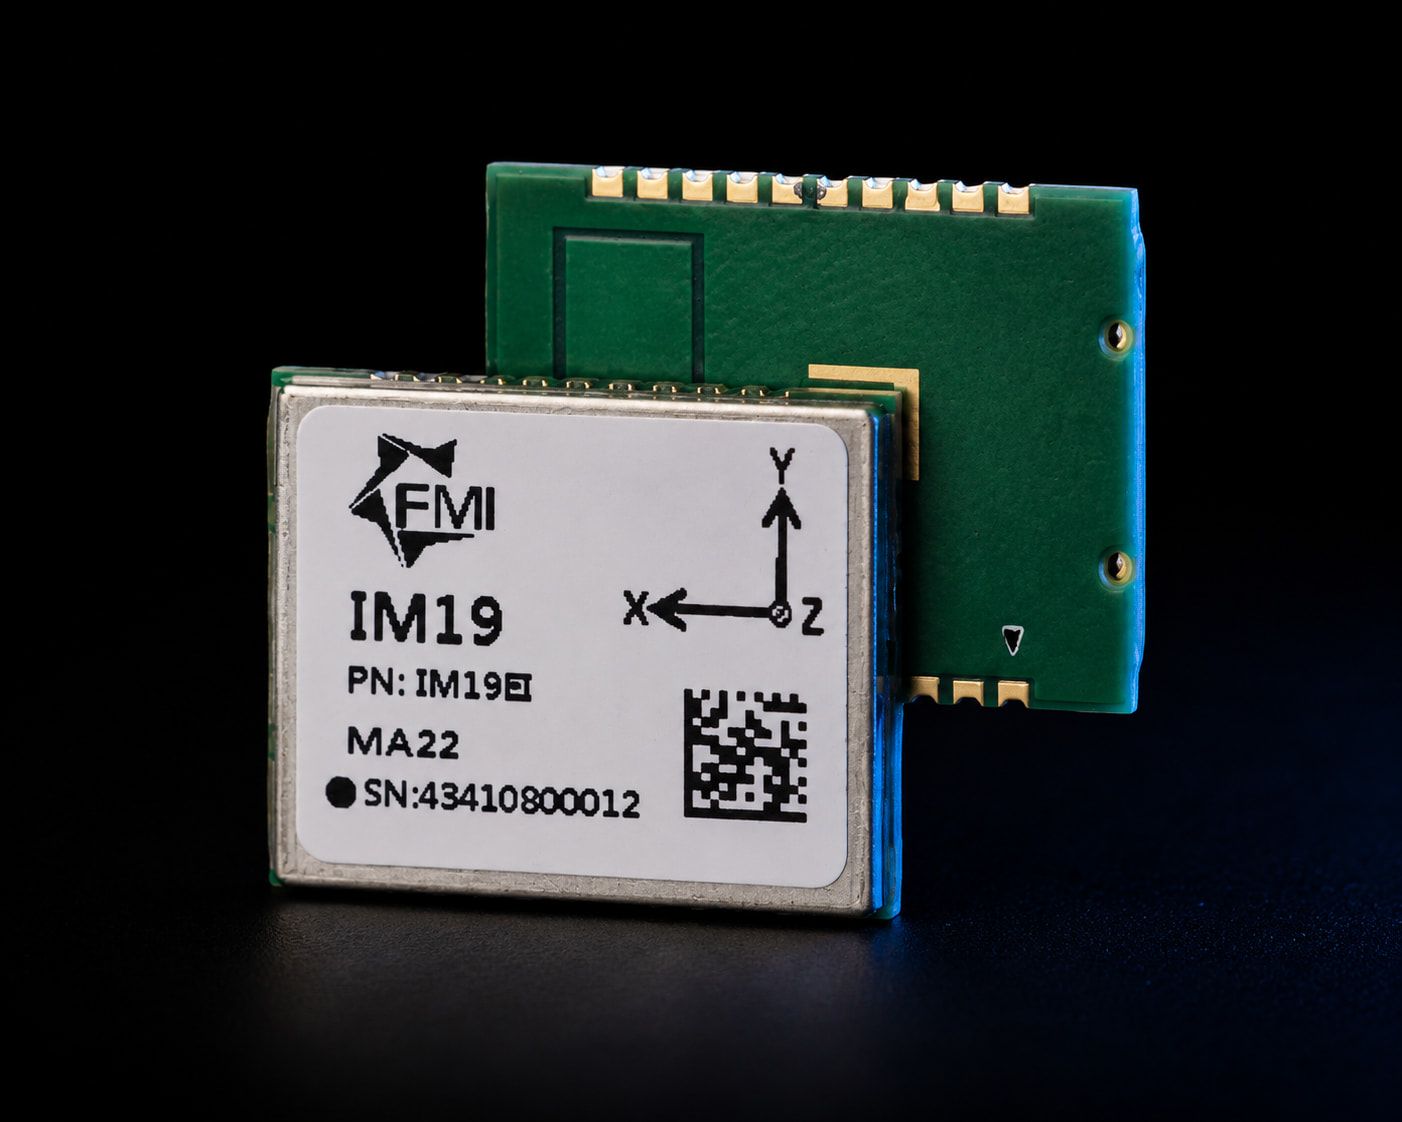
01 · AttitudeSMT · रेफ़रेंस
IM19
मूल टिल्ट-कम्पंसेशन रेफ़रेंस
- शिप यूनिट
- 100K+
- रोल/पिच डाय.
- 0.05° 2σ
- पेटेंट
- WW
नवीनतम SMT IMU — GNSS RTK फ़्यूज़्ड
व्यापक-तापमान क्षतिपूर्ति IMU जो MEMS जायरो/एक्सेलेरोमीटर को GNSS RTK के साथ फ़्यूज़ करके रोल और पिच 0.02° (2σ) के भीतर देता है। अमेरिकी और चीनी पेटेंट द्वारा संरक्षित। मशीन कंट्रोल, रोबोटिक्स, ड्रोन, टिल्ट सर्वेक्षण, AHRS और डेड रेकनिंग के लिए निर्मित।
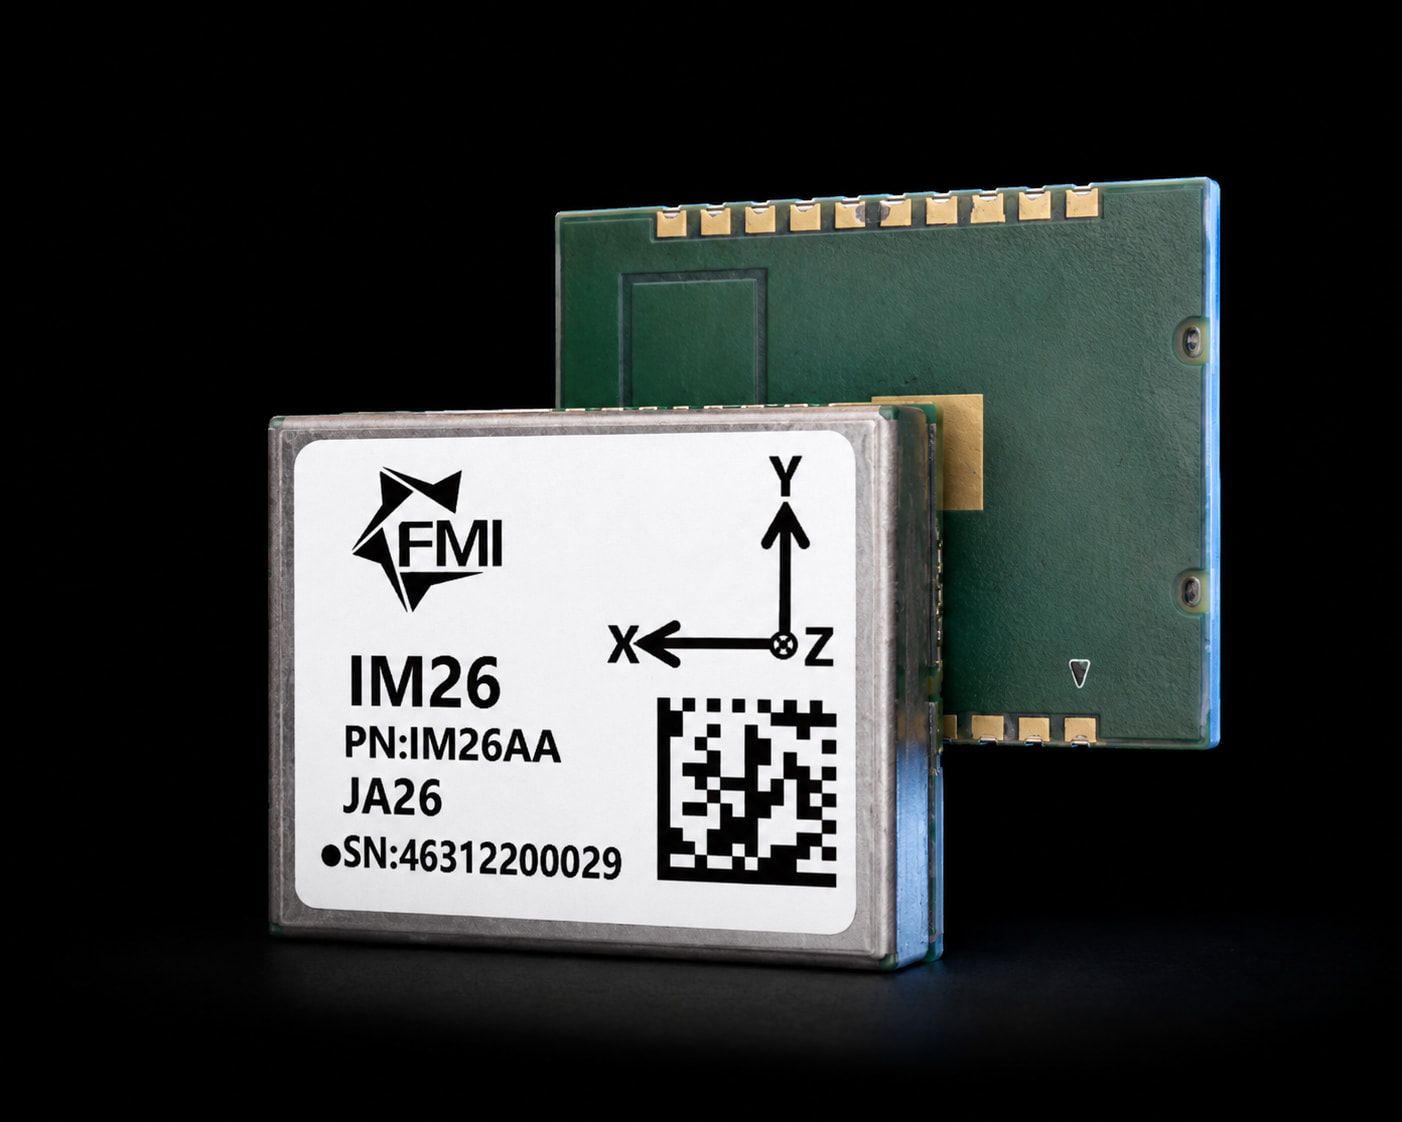
IM26 IMU मॉड्यूल MEMS एक्सेलेरोमीटर और जायरोस्कोप के डेटा को GNSS RTK डेटा के साथ फ़्यूज़ करके उच्च-प्रदर्शन एटीट्यूड मापन देता है, जिसमें रोल और पिच की सटीकता 0.02 डिग्री के भीतर रहती है।
इस स्तर की सटीकता के कारण IM26 का औद्योगिक अनुप्रयोगों में व्यापक उपयोग हुआ है, जैसे मशीन नियंत्रण, रोबोटिक्स, टिल्ट सर्वे, AHRS और डेड रेकनिंग। IM26 विभिन्न अंतरराष्ट्रीय पेटेंटों (US US11409001B2, Chinese CN110017849B आदि) द्वारा संरक्षित है।
| बायस (पूरा तापमान) | 0.1 °/s |
|---|---|
| बायस अस्थिरता | 1 °/h |
| स्केल फ़ैक्टर (पूरा तापमान) | 0.10 % |
| रैंडम वॉक | 0.12 deg/√h |
| अलम्बकोणीयता त्रुटि | 500 ppm |
| अरैखिकता | 200 ppm |
| रेंज | 1000 deg/s |
| बायस (पूरा तापमान) | XY: 2 mg, Z: 5 mg |
|---|---|
| बायस अस्थिरता | 20 µg |
| स्केल फ़ैक्टर (पूरा तापमान) | 0.3 % |
| रैंडम वॉक | 0.02 m/s/√h |
| अलम्बकोणीयता त्रुटि | 500 ppm |
| अरैखिकता | 200 ppm |
| रेंज | 16 g |
| हेडिंग (RTK सहायता सहित) | 0.1° |
|---|---|
| रोल / पिच (RTK सहायता सहित) | 0.02° |
| आपूर्ति वोल्टेज | 3.0 – 3.6 V (सामान्यतः 3.3 V) |
|---|---|
| धारा खपत | 120 – 140 mA (सामान्यतः 130 mA) |
| पोर्ट वोल्टेज | 3.3 V (सभी पोर्ट) |
| इंटरफ़ेस | UART1, UART2 (GNSS), UART3, CAN, 1PPS |
| मॉड्यूल की ऊँचाई | 3.4 ± 0.1 mm |
| पैड आकार | किनारा 1.6 mm × 0.8 mm; मध्य 3 mm × 3 mm |
स्रोत: IM26 Hardware Integration Guide, V1.0 (01-2026)। विनिर्देश बदल सकते हैं — अपने उत्पाद में मॉड्यूल डिज़ाइन करने से पहले हमेशा नवीनतम डेटाशीट से पुष्टि करें। वर्तमान संशोधन का अनुरोध करें → अन्य मॉड्यूल से तुलना करें →