01 · AttitudeSMT · リファレンス
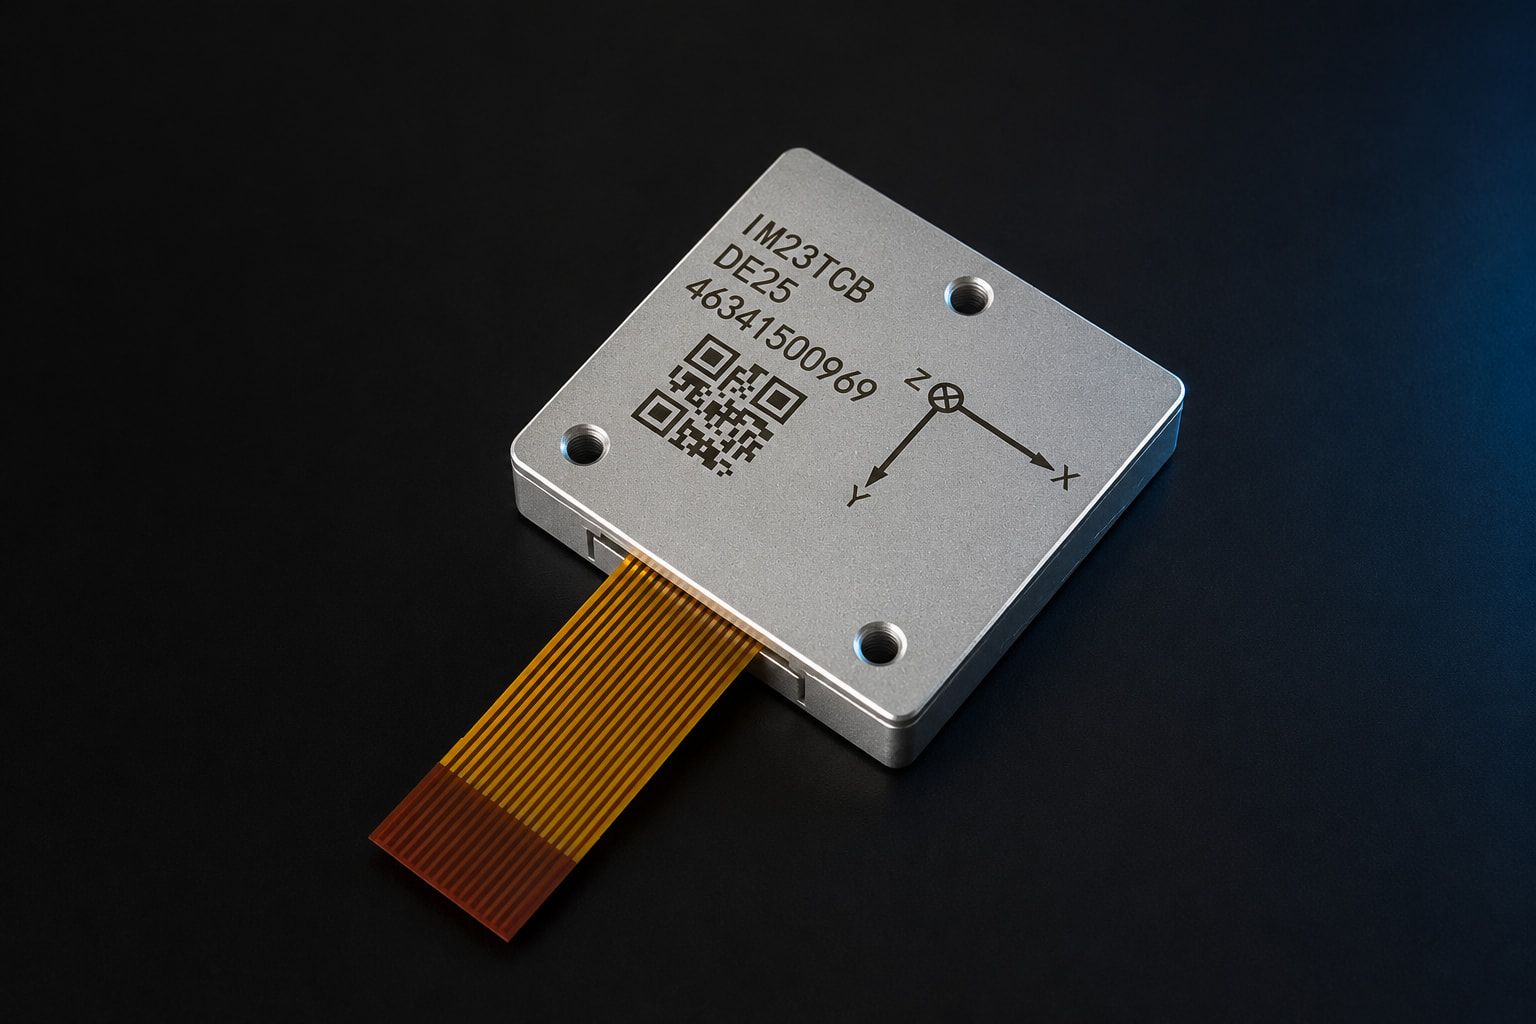
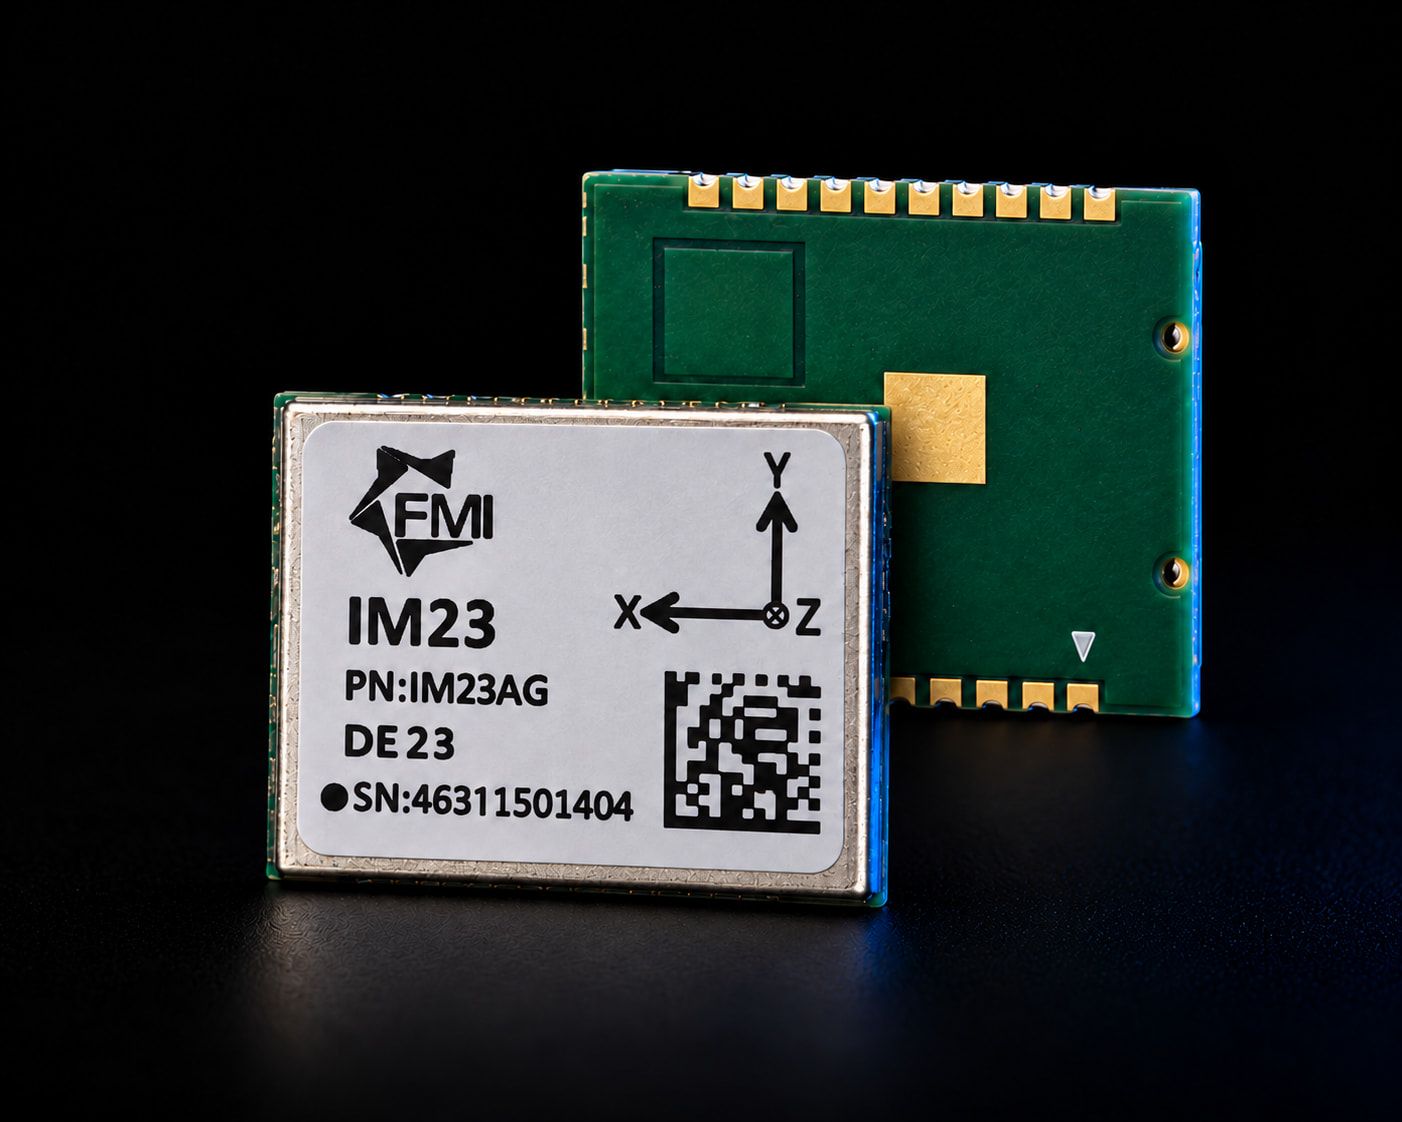
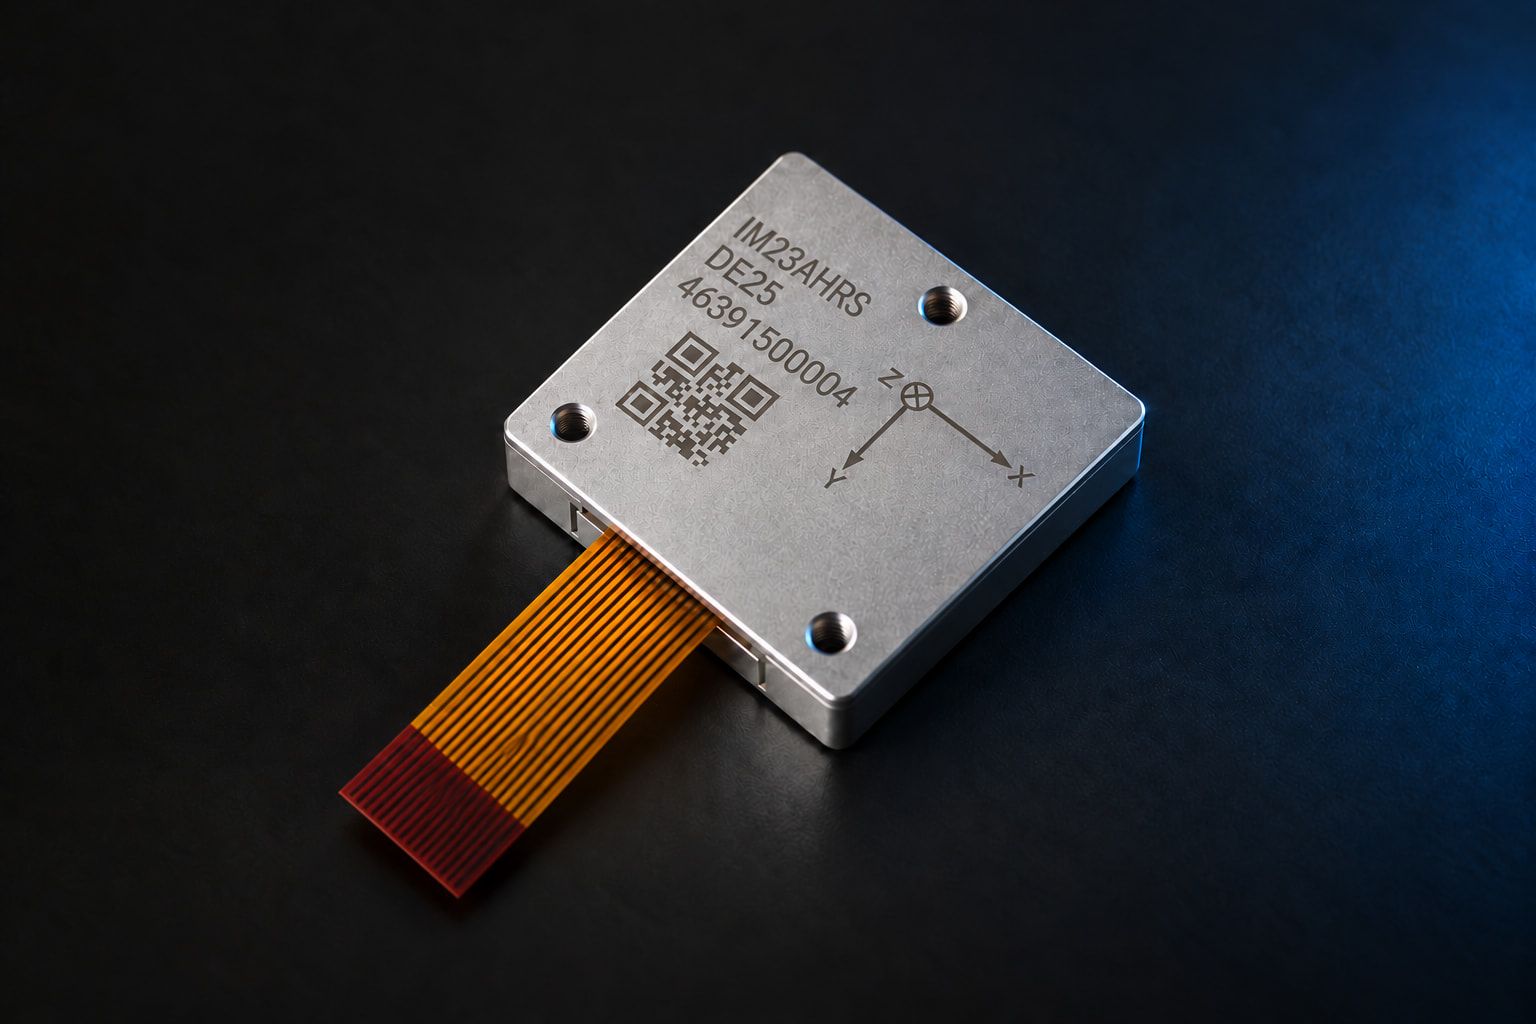
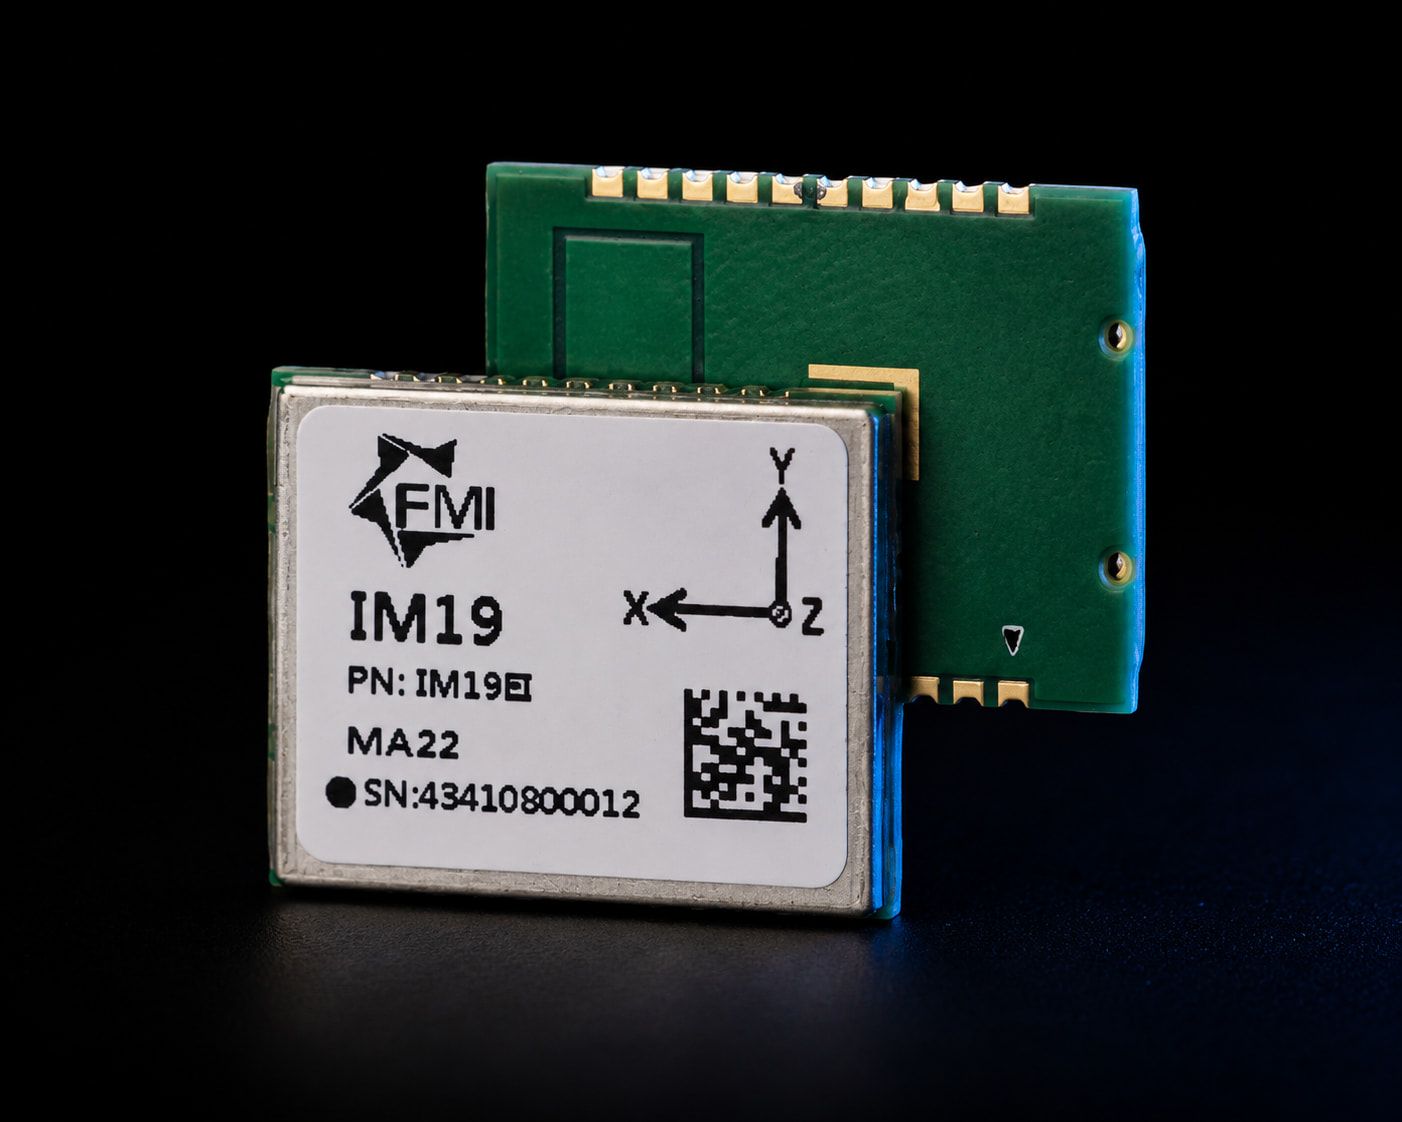
IM19
傾斜補正のオリジナルリファレンス
- 出荷台数
- 100K+
- 動的ロール/ピッチ
- 0.05° 2σ
- 特許
- 世界対応
最新SMT IMU — GNSS RTK融合
MEMSジャイロ・加速度センサーとGNSS RTKを融合し、ロール・ピッチを0.02°(2σ)で実現する広温度補償IMU。米国と中国の特許で保護。マシンコントロール、ロボティクス、ドローン、傾斜測量、AHRS、推測航法向け。
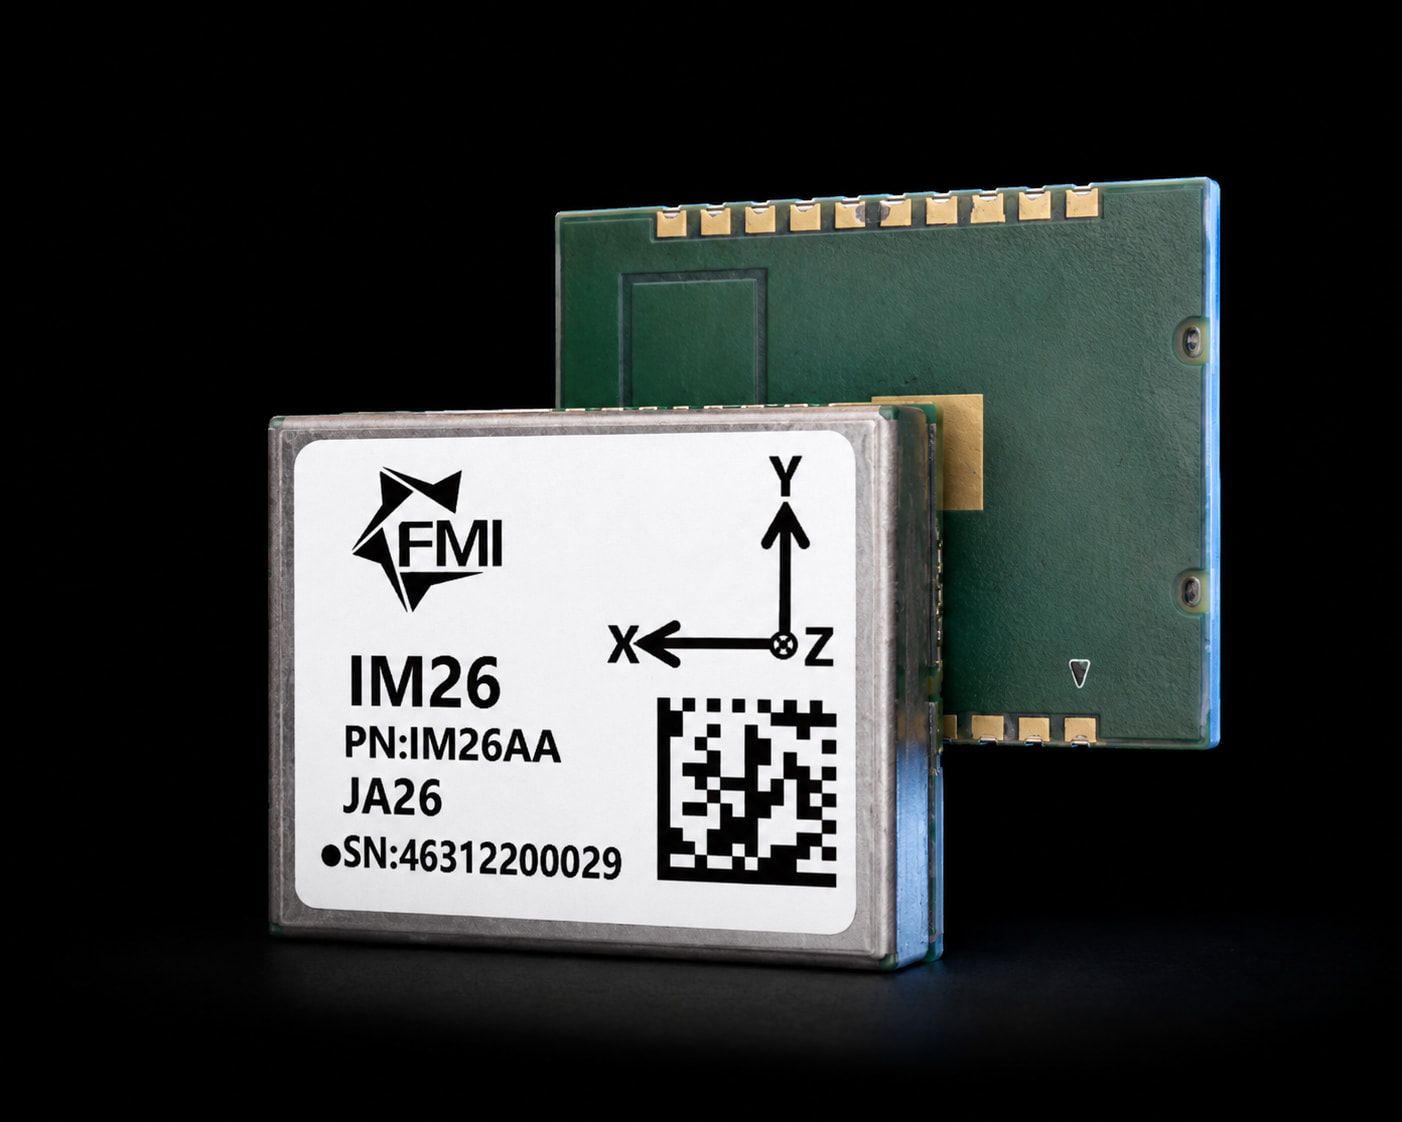
IM26 IMUモジュールは、MEMS加速度計・ジャイロとGNSS RTKデータを融合し、ロール・ピッチを0.02度以内の精度で測定する高性能な姿勢計測を実現します。
この精度により、IM26は機械制御、ロボティクス、傾斜測量、AHRS、デッドレコニングなどの産業用途で広く使われています。IM26は複数の国際特許(米国 US11409001B2、中国 CN110017849Bなど)で保護されています。
| バイアス (全温度範囲) | 0.1 °/s |
|---|---|
| バイアス不安定性 | 1 °/h |
| スケールファクタ (全温度範囲) | 0.10 % |
| ランダムウォーク | 0.12 deg/√h |
| 非直交性誤差 | 500 ppm |
| 非直線性 | 200 ppm |
| 範囲 | 1000 deg/s |
| バイアス (全温度範囲) | XY: 2 mg, Z: 5 mg |
|---|---|
| バイアス不安定性 | 20 µg |
| スケールファクタ (全温度範囲) | 0.3 % |
| ランダムウォーク | 0.02 m/s/√h |
| 非直交性誤差 | 500 ppm |
| 非直線性 | 200 ppm |
| 範囲 | 16 g |
| 方位 (RTK支援) | 0.1° |
|---|---|
| ロール/ピッチ (RTK支援) | 0.02° |
| 電源電圧 | 3.0 – 3.6 V (標準 3.3 V) |
|---|---|
| 消費電流 | 120 – 140 mA (標準 130 mA) |
| ポート電圧 | 3.3 V (全ポート) |
| インターフェース | UART1, UART2 (GNSS), UART3, CAN, 1PPS |
| モジュール高さ | 3.4 ± 0.1 mm |
| パッドサイズ | 端部 1.6 mm × 0.8 mm、中央 3 mm × 3 mm |
出典:IM26 Hardware Integration Guide、V1.0 (01-2026)。仕様は予告なく変更される場合があります。製品にモジュールを組み込む前に、必ず最新のデータシートでご確認ください。 最新版を請求 → 他のモジュールと比較 →