01 · AttitudeSMT · مرجع
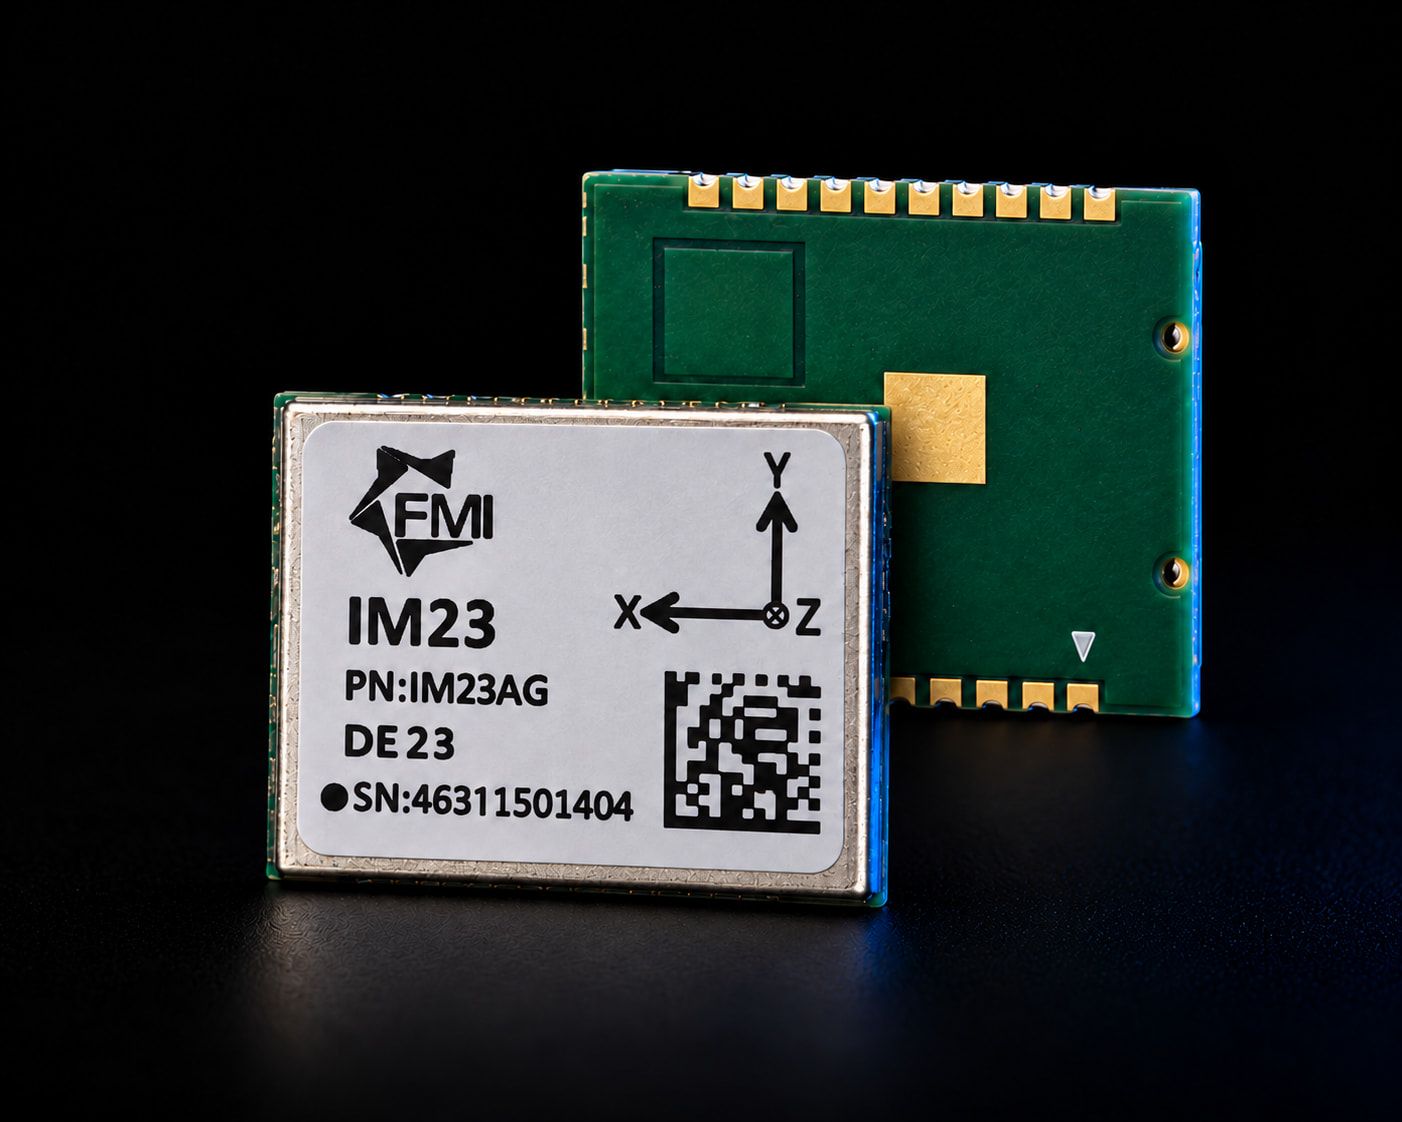
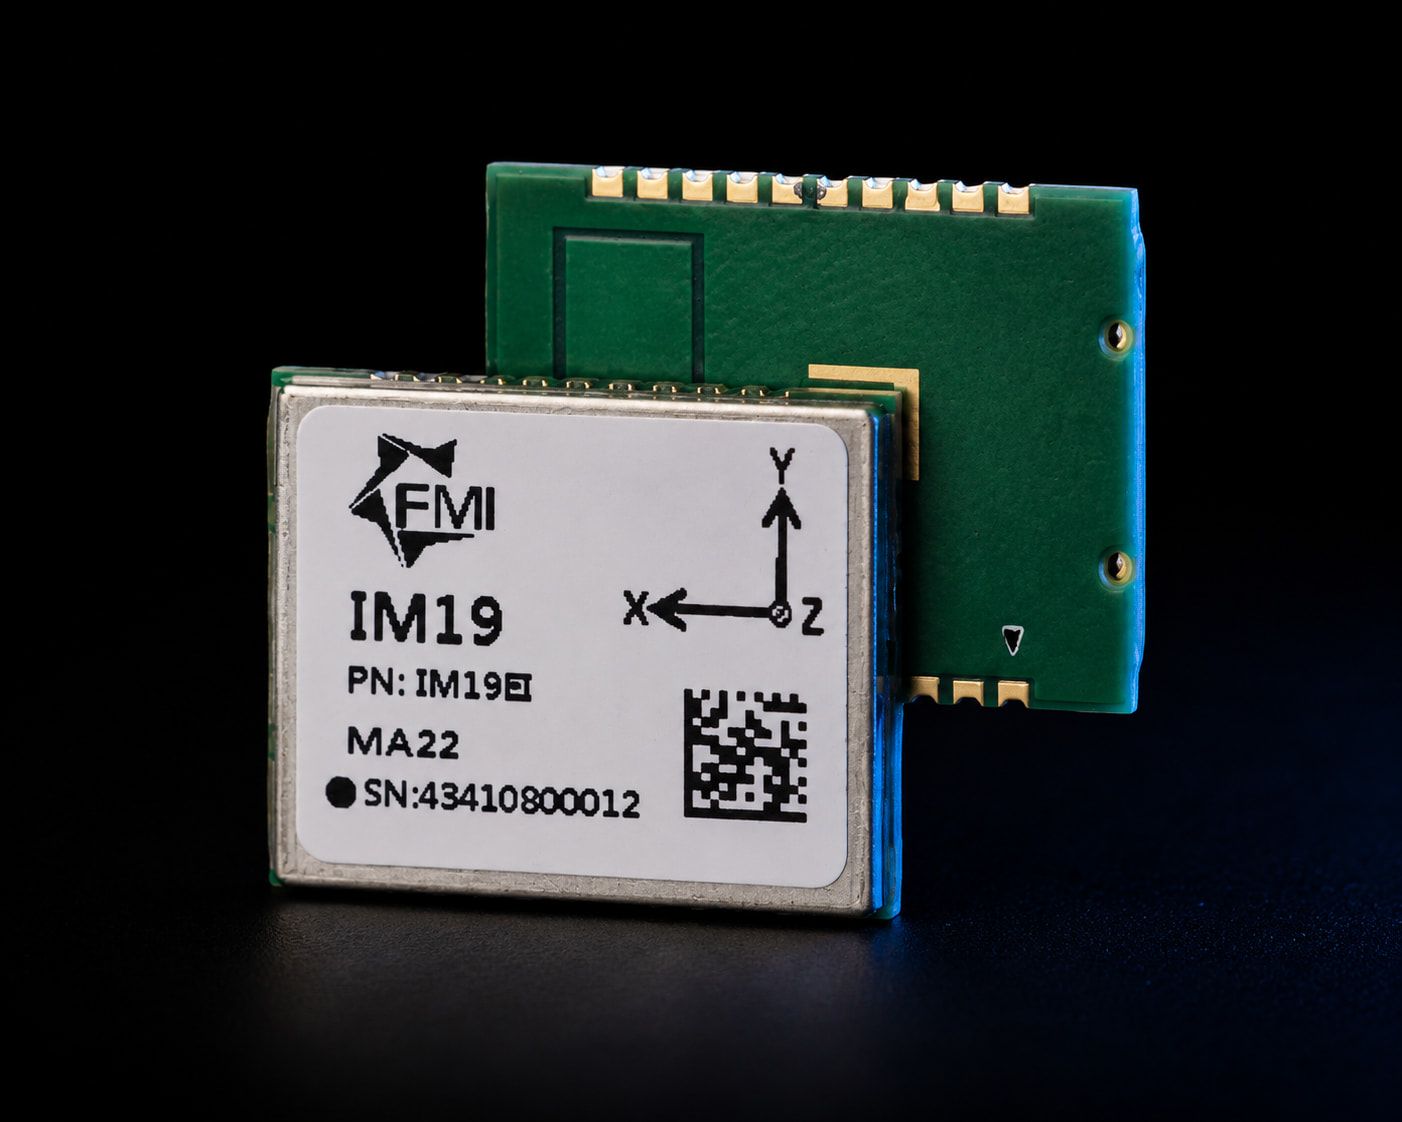
IM19
المرجع الأصلي لتعويض الميل
- الوحدات المشحونة
- +100K
- الدوران/الميل الديناميكي
- 0.05° 2σ
- البراءات
- عالمي
أحدث IMU بتقنية SMT — مدموج مع GNSS RTK
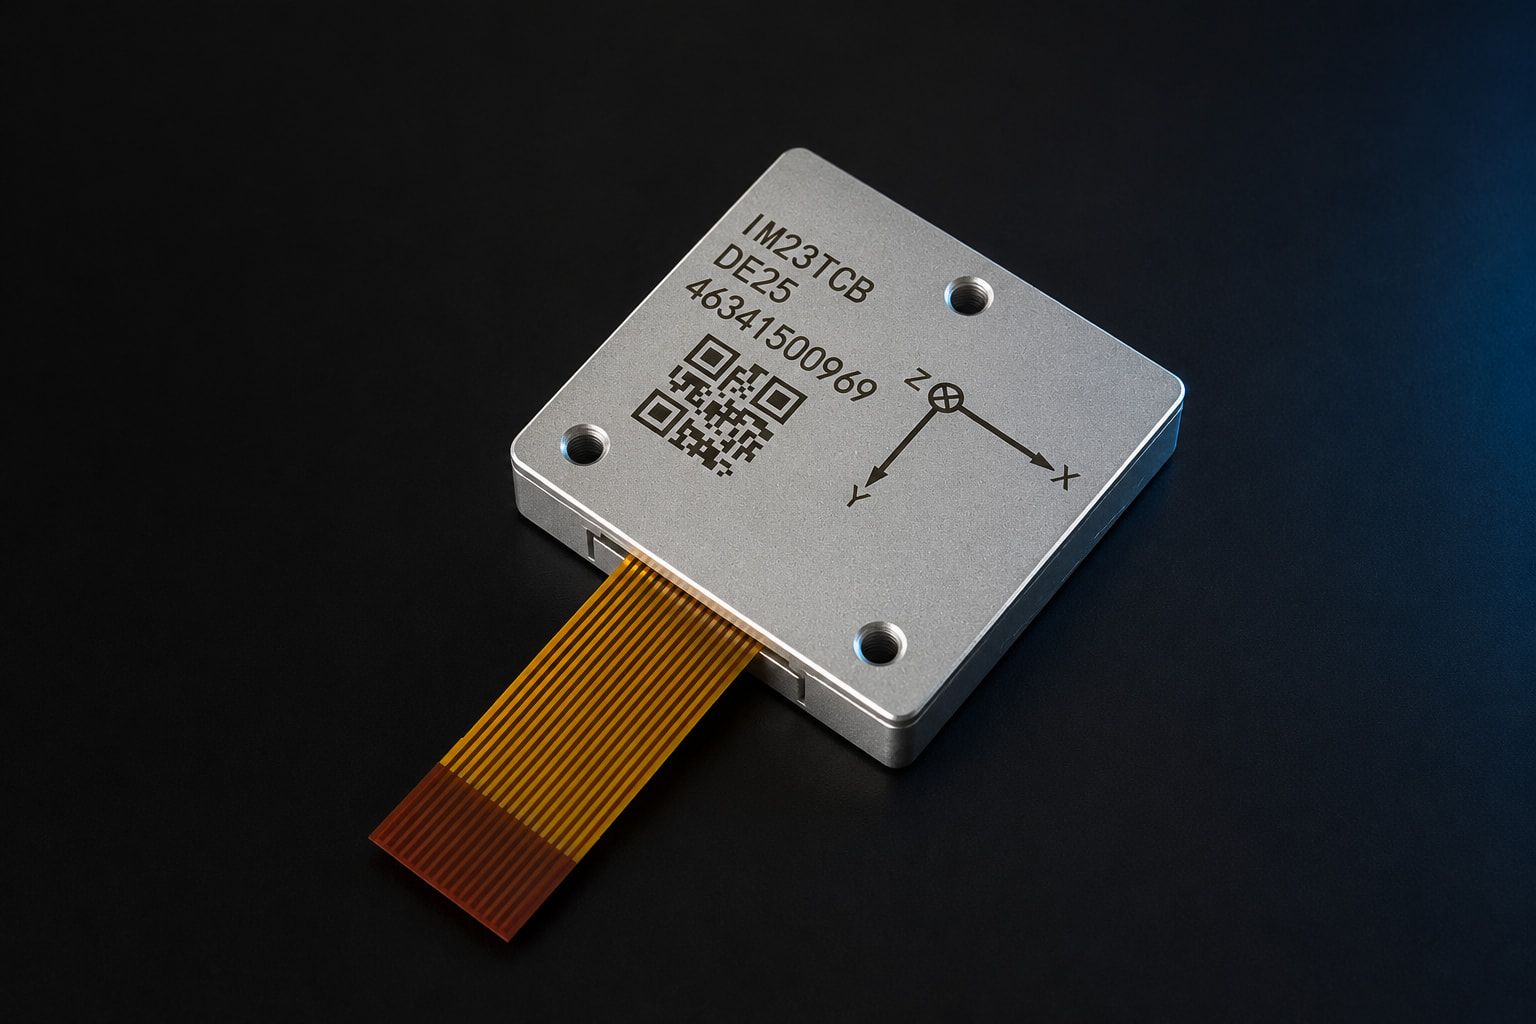
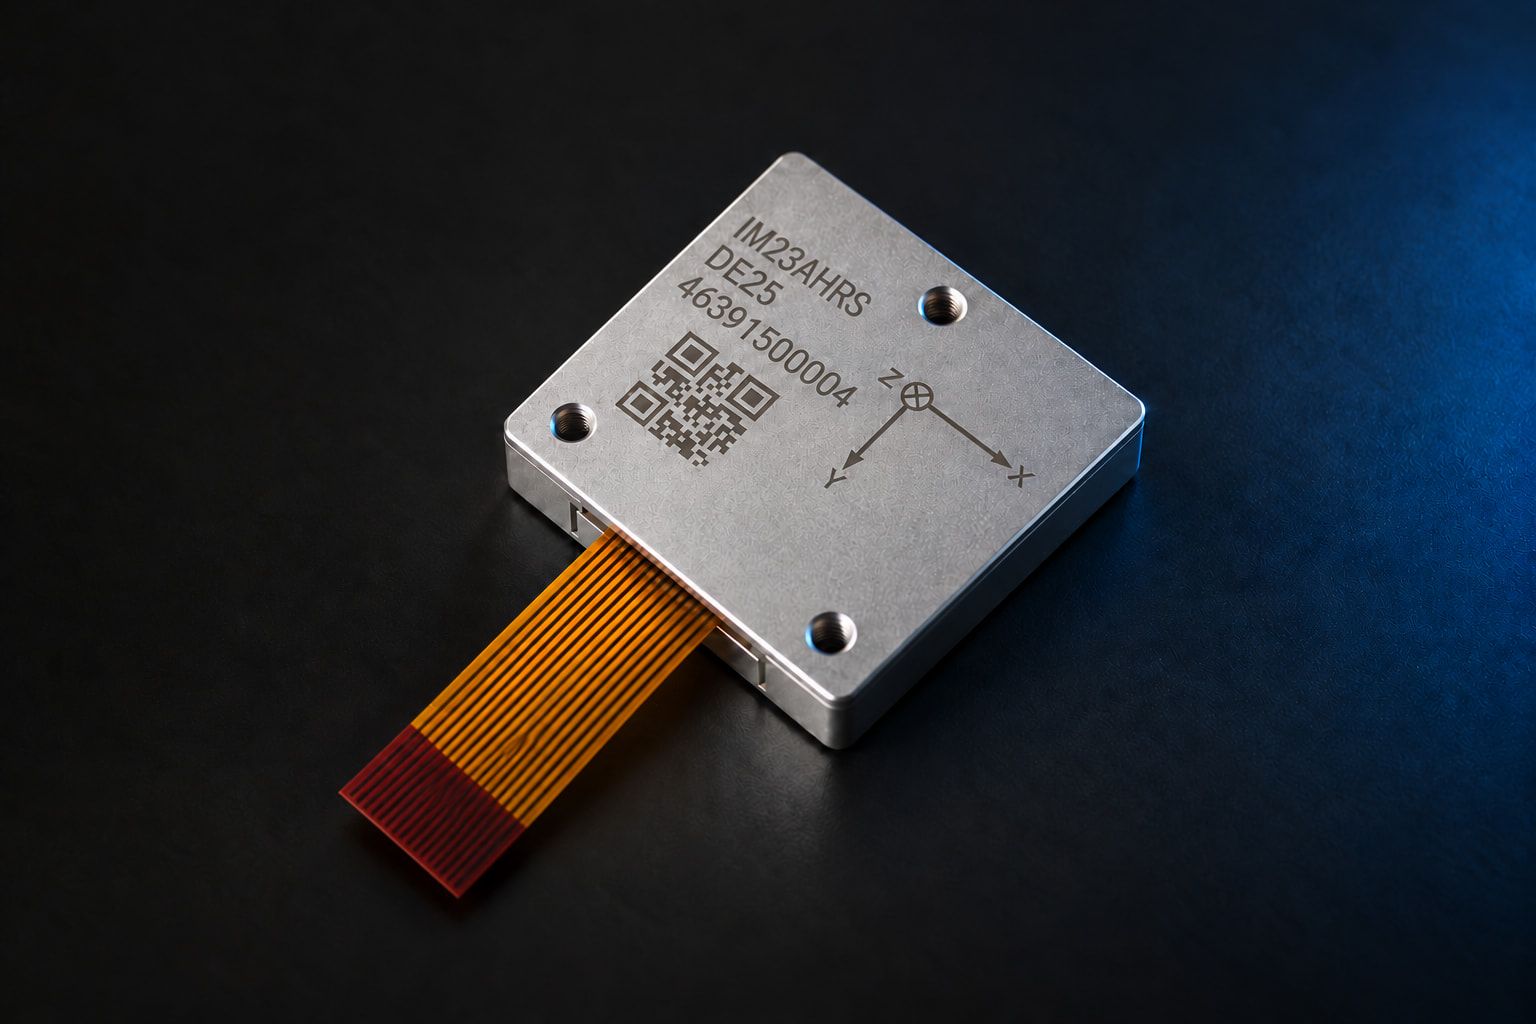
وحدة IMU معوّضة لنطاق حراري واسع تدمج جيروسكوب MEMS / مقياس التسارع مع GNSS RTK لتقديم دوران وميل ضمن 0.02° (2σ). محمية ببراءات اختراع أمريكية وصينية. مصمَّمة للتحكّم بالماكينات والروبوتات والطائرات دون طيار وعمليات المسح المائلة وأنظمة AHRS والملاحة بالحساب التقديري.
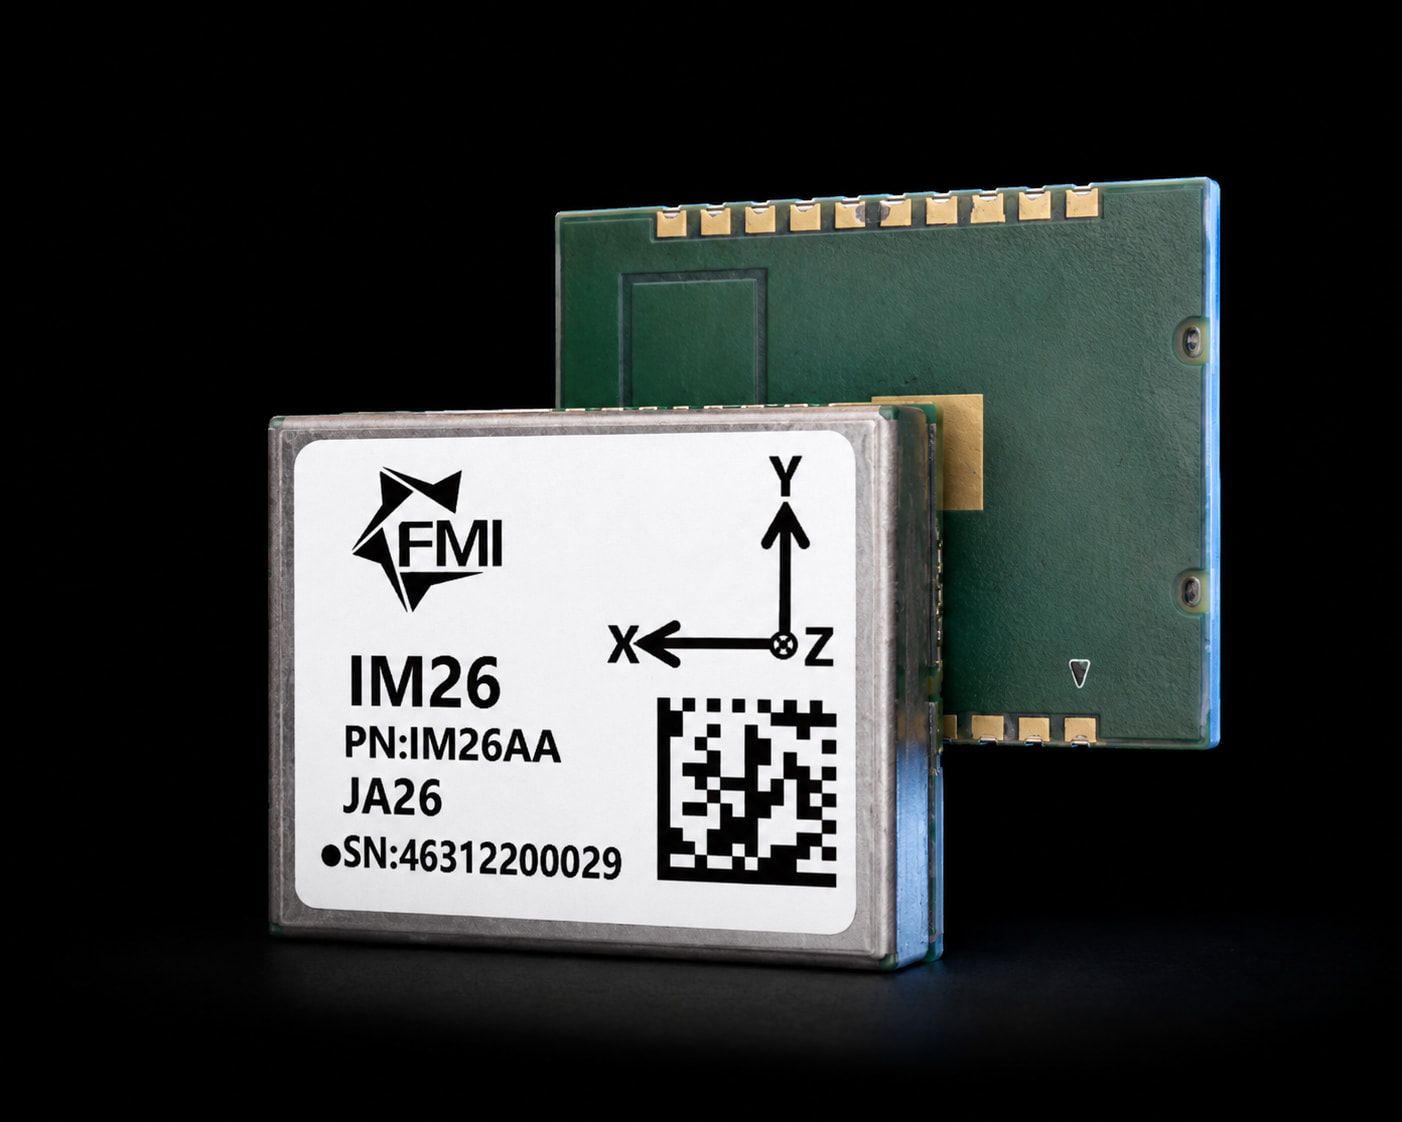
تدمج وحدة IM26 IMU بيانات مقياس التسارع والجيروسكوب من نوع MEMS مع بيانات GNSS RTK لتوفير قياس عالي الأداء للوضعية، مع دقة في الدوران والميل ضمن 0.02 درجة.
وبفضل هذا المستوى من الدقة وجدت IM26 استخدامًا واسعًا في التطبيقات الصناعية مثل التحكم بالآلات والروبوتات ومسوحات الميل وAHRS والملاحة بالحساب التقديري. وتتمتع IM26 بحماية عدة براءات اختراع دولية (US US11409001B2 وChinese CN110017849B وغيرها).
| الانحياز (كامل نطاق الحرارة) | 0.1 °/s |
|---|---|
| عدم استقرار الانحياز | 1 °/h |
| معامل المقياس (كامل نطاق الحرارة) | 0.10 % |
| المشي العشوائي | 0.12 deg/√h |
| خطأ عدم التعامد | 500 ppm |
| اللاخطية | 200 ppm |
| المدى | 1000 deg/s |
| الانحياز (كامل نطاق الحرارة) | XY: 2 mg, Z: 5 mg |
|---|---|
| عدم استقرار الانحياز | 20 µg |
| معامل المقياس (كامل نطاق الحرارة) | 0.3 % |
| المشي العشوائي | 0.02 m/s/√h |
| خطأ عدم التعامد | 500 ppm |
| اللاخطية | 200 ppm |
| المدى | 16 g |
| الاتجاه (بمساعدة RTK) | 0.1° |
|---|---|
| الدوران / الميل (بمساعدة RTK) | 0.02° |
| جهد التغذية | 3.0 – 3.6 V (3.3 V نموذجي) |
|---|---|
| استهلاك التيار | 120 – 140 mA (130 mA نموذجي) |
| جهد المنافذ | 3.3 V (جميع المنافذ) |
| الواجهات | UART1, UART2 (GNSS), UART3, CAN, 1PPS |
| ارتفاع الوحدة | 3.4 ± 0.1 mm |
| حجم وسادة اللحام | الحافة 1.6 mm × 0.8 mm؛ الوسط 3 mm × 3 mm |
المصدر: IM26 Hardware Integration Guide، V1.0 (01-2026). المواصفات عرضة للتغيير — تحقق دائمًا من أحدث ورقة بيانات قبل تصميم وحدة ضمن منتجك. اطلب الإصدار الحالي → قارن مع وحدات أخرى →