01 · AttitudeSMT · 레퍼런스
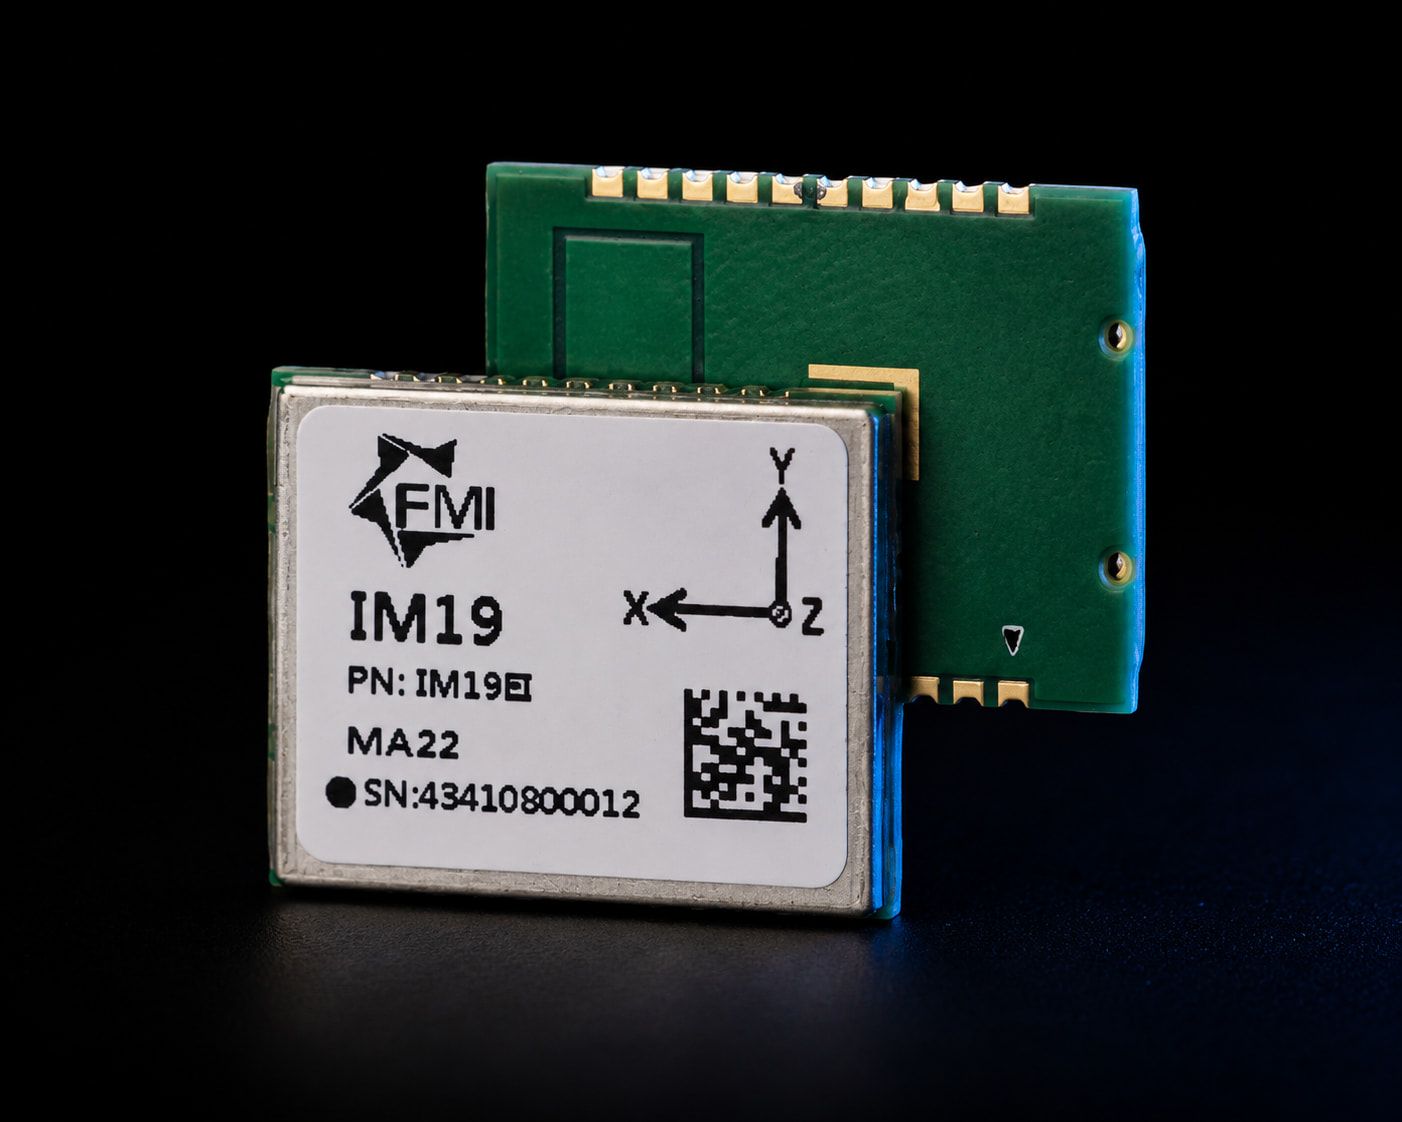
IM19
최초의 틸트 보정 레퍼런스
- 출하 대수
- 100K+
- 롤/피치 동적
- 0.05° 2σ
- 특허
- WW
최신 SMT IMU — GNSS RTK 융합
MEMS 자이로/가속도계를 GNSS RTK와 융합해 롤 및 피치를 0.02° (2σ) 이내로 제공하는 광온도 보상 IMU입니다. 미국 및 중국 특허로 보호됩니다. 머신 컨트롤, 로보틱스, 드론, 틸트 측량, AHRS, 추측 항법을 위해 설계되었습니다.
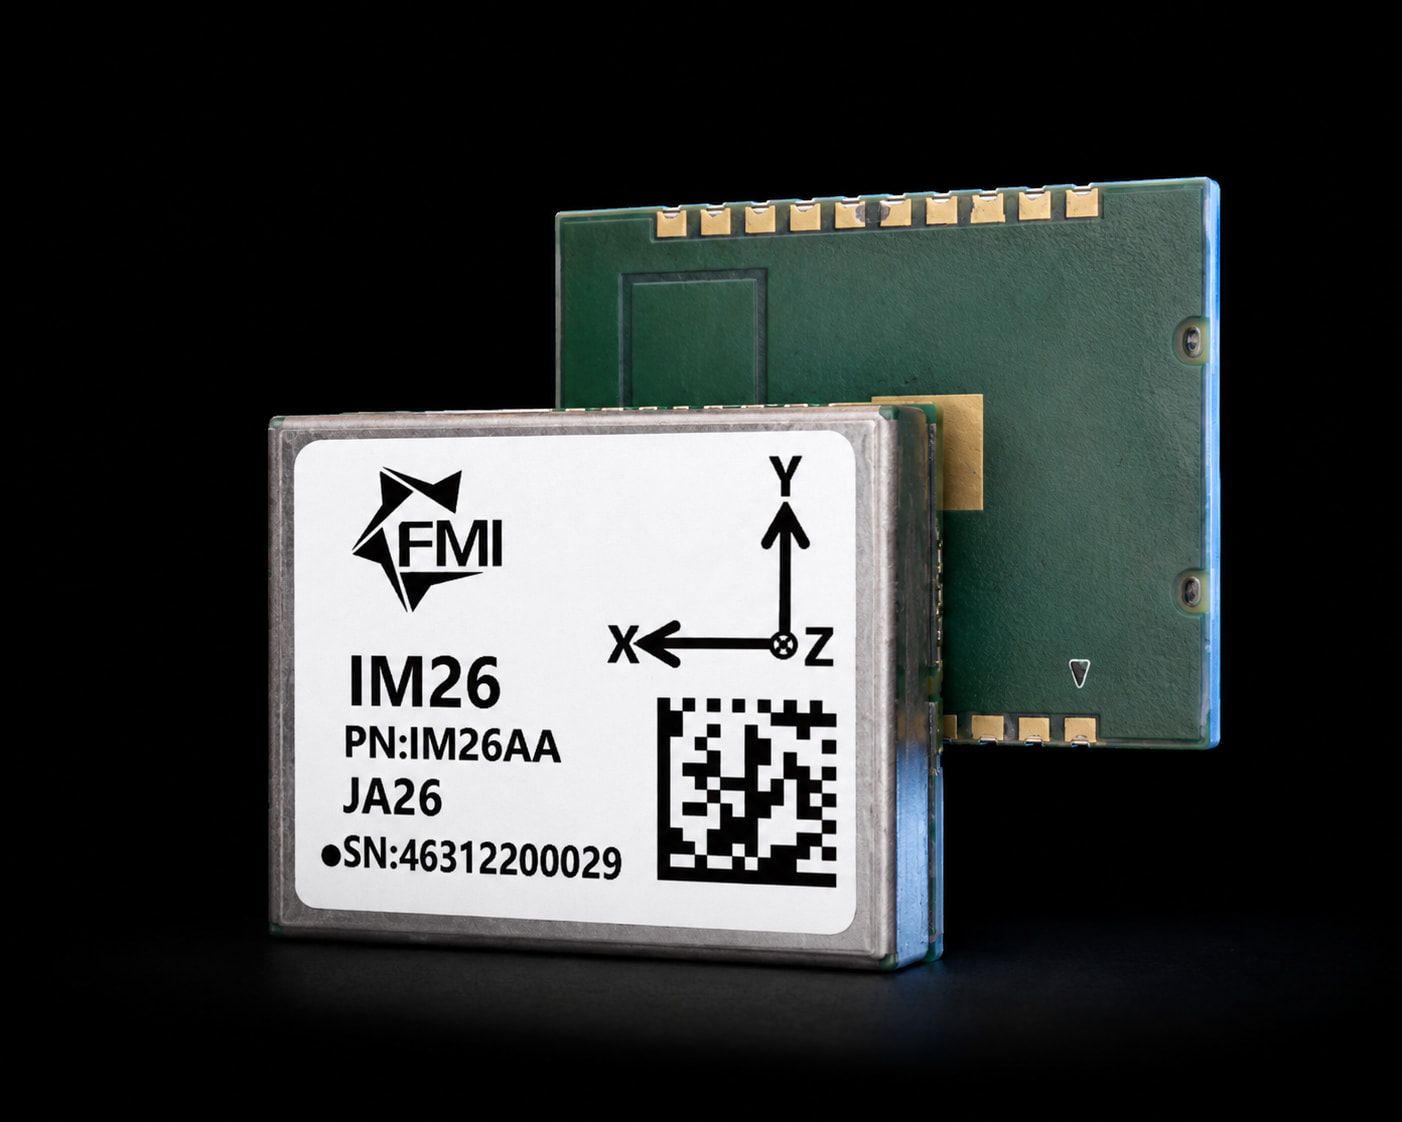
IM26 IMU 모듈은 MEMS 가속도계 및 자이로스코프와 GNSS RTK 데이터를 융합하여, 롤과 피치를 0.02도 이내의 정확도로 측정하는 고성능 자세 측정을 제공합니다.
이러한 정확도 덕분에 IM26은 기계 제어, 로보틱스, 틸트 측량, AHRS, 추측 항법 등 산업 분야에서 널리 사용되고 있습니다. IM26은 여러 국제 특허(미국 US11409001B2, 중국 CN110017849B 등)로 보호됩니다.
| 바이어스 (전체 온도 범위) | 0.1 °/s |
|---|---|
| 바이어스 불안정성 | 1 °/h |
| 스케일 팩터 (전체 온도 범위) | 0.10 % |
| 랜덤 워크 | 0.12 deg/√h |
| 비직교성 오차 | 500 ppm |
| 비선형성 | 200 ppm |
| 범위 | 1000 deg/s |
| 바이어스 (전체 온도 범위) | XY: 2 mg, Z: 5 mg |
|---|---|
| 바이어스 불안정성 | 20 µg |
| 스케일 팩터 (전체 온도 범위) | 0.3 % |
| 랜덤 워크 | 0.02 m/s/√h |
| 비직교성 오차 | 500 ppm |
| 비선형성 | 200 ppm |
| 범위 | 16 g |
| 방위 (RTK 보조) | 0.1° |
|---|---|
| 롤/피치 (RTK 보조) | 0.02° |
| 공급 전압 | 3.0 – 3.6 V (일반 3.3 V) |
|---|---|
| 소비 전류 | 120 – 140 mA (일반 130 mA) |
| 포트 전압 | 3.3 V (모든 포트) |
| 인터페이스 | UART1, UART2 (GNSS), UART3, CAN, 1PPS |
| 모듈 높이 | 3.4 ± 0.1 mm |
| 패드 크기 | 가장자리 1.6 mm × 0.8 mm, 중앙 3 mm × 3 mm |
출처: IM26 Hardware Integration Guide, V1.0 (01-2026). 사양은 변경될 수 있습니다. 제품에 모듈을 설계하기 전에 항상 최신 데이터시트로 확인하십시오. 최신 개정판 요청 → 다른 모듈과 비교 →