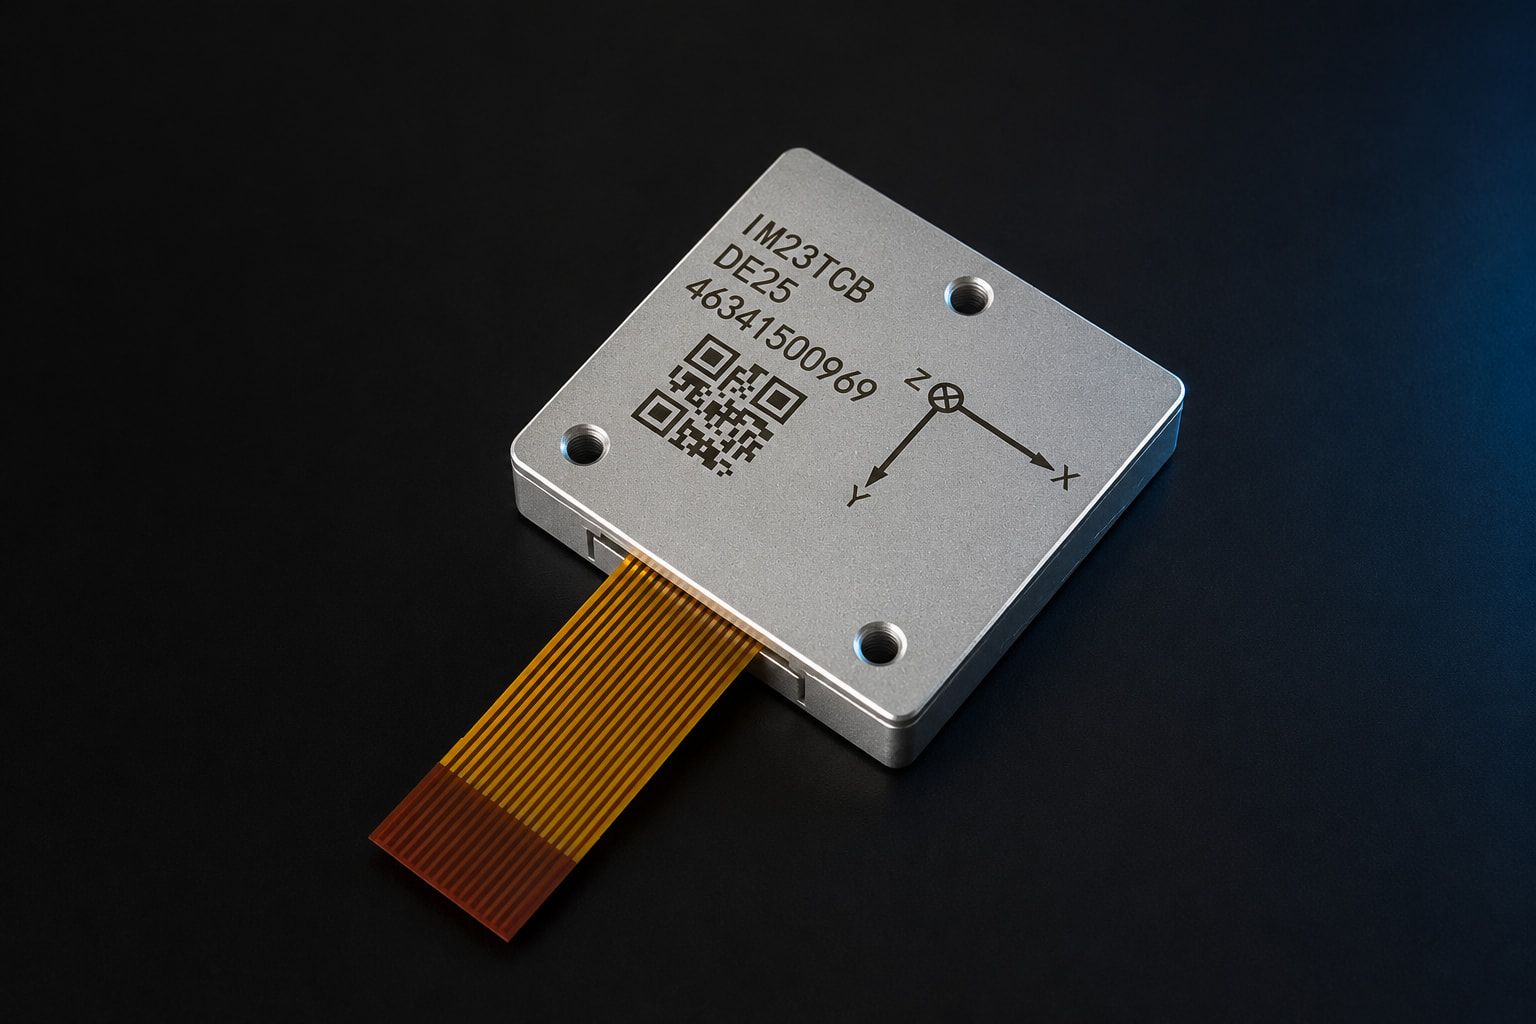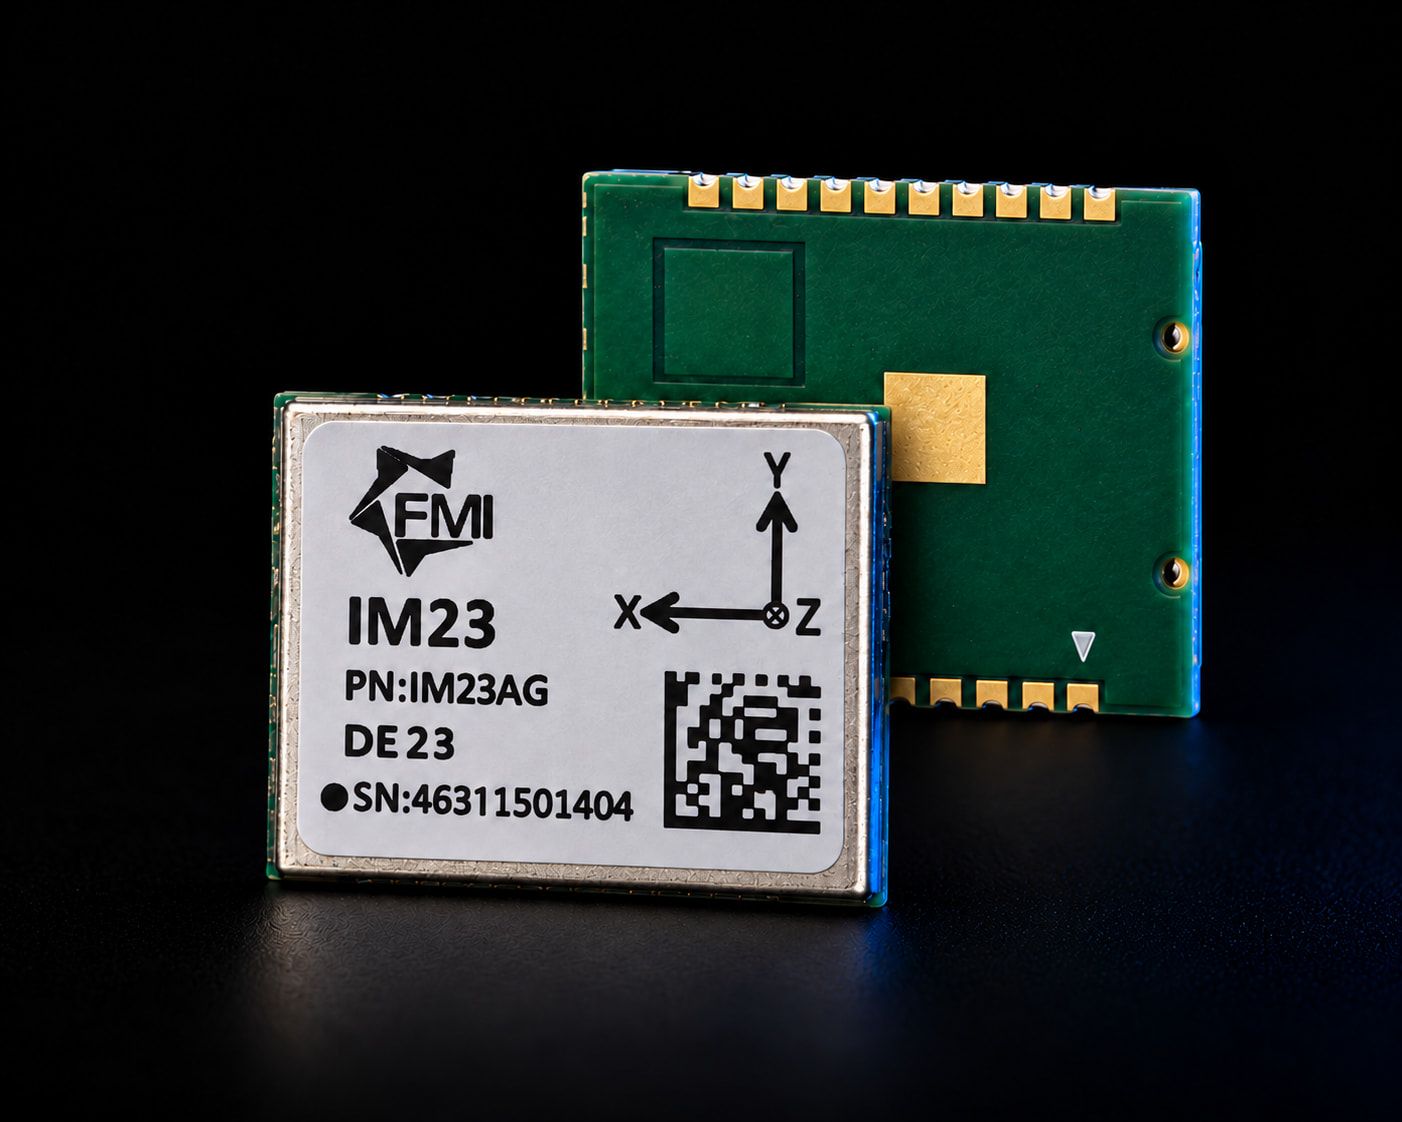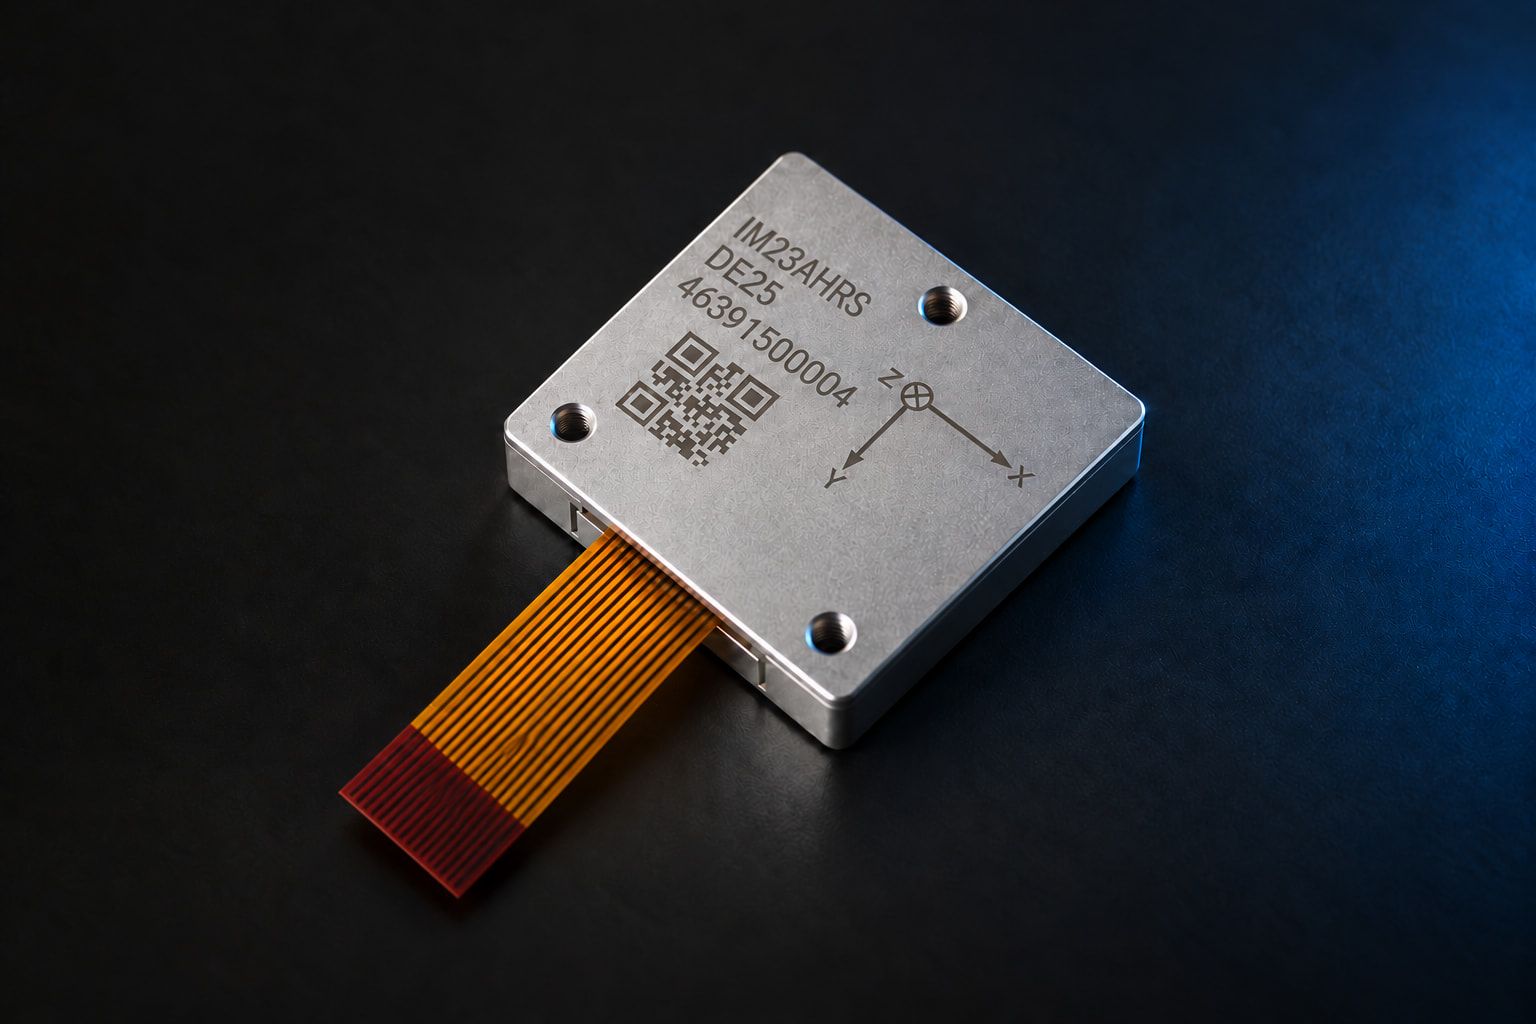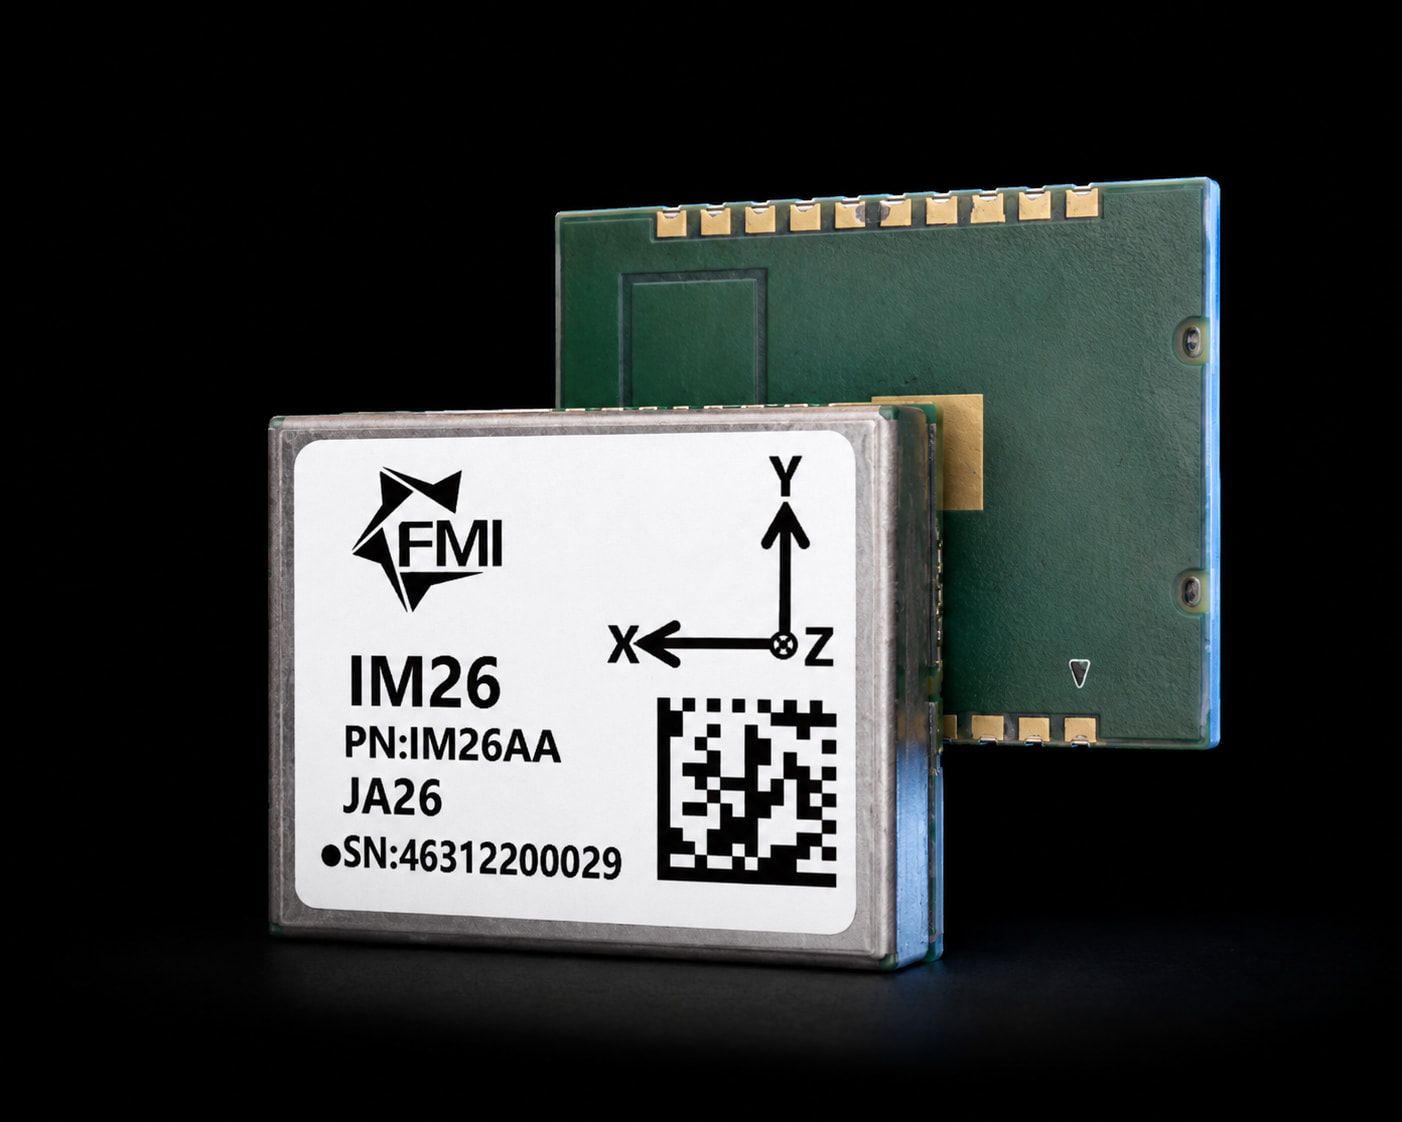
02 · AttitudeSMT · GNSS融合
IM26
最新SMT IMU — GNSS RTK融合
- ロール/ピッチ
- 0.02° 2σ
- ジャイロBI
- 1 °/h
- 形態
- SMT
傾斜補正のオリジナルリファレンス
GNSS傾斜補正の基準を実質的に確立したモジュール。2023年時点で10万台以上が現場稼働中、世界20社超の測量パートナーが採用。多国特許取得、シームレスな統合。
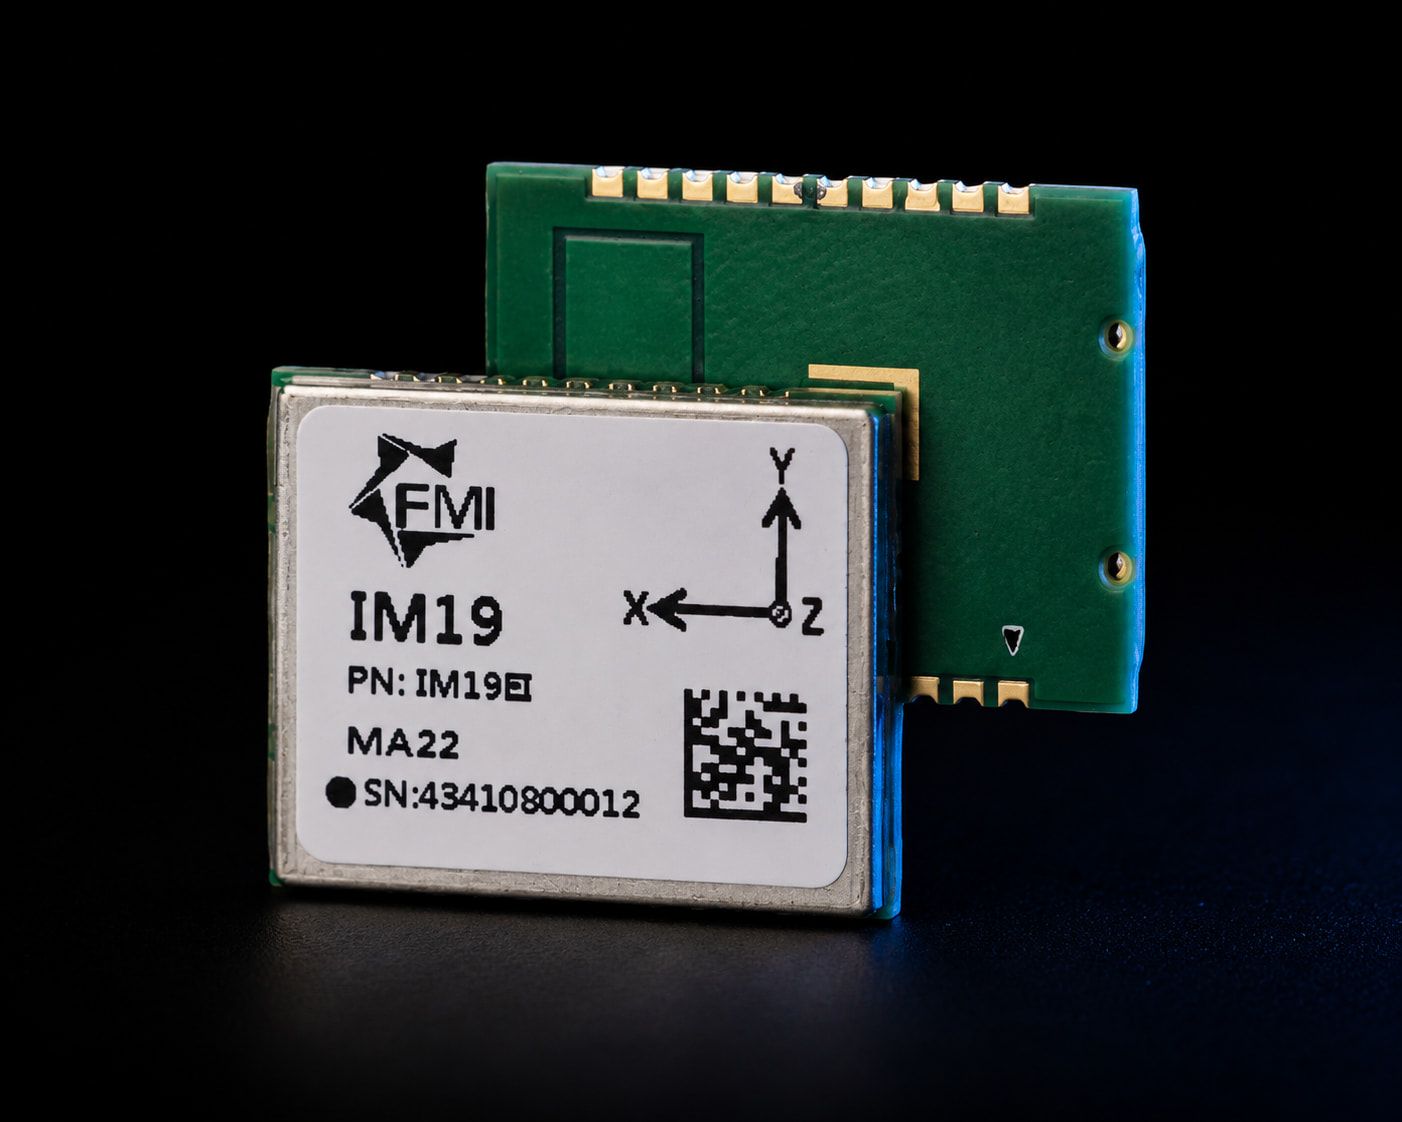
FMI IM19慣性モジュールは、MEMSセンサーとGNSS RTK測位データを融合し、ロール・ピッチを0.05度以内の精度で測定する、低コストかつ高精度な姿勢計測を実現します。
この精度により、IM19は傾斜RTK測量(RTKポールを垂直に保つ必要がなく、IM19が任意の傾斜角で仮想的な電子水準器を算出)、農機の自動化、デッドレコニングなどの産業用途で広く使われています。
| 加速度範囲 | ±8 g |
|---|---|
| ジャイロ範囲 | ±1000 deg/s |
| 姿勢精度 | ±0.05 deg |
| 方位精度 | ±0.5 deg |
| 加速度計バイアス精度 | ±5 mg |
| ジャイロバイアス精度 | ±0.2 deg/s |
| 傾斜測量精度 | 傾斜角30°まで1 cm |
| 傾斜測量初期化時間 | 1秒 (95%) |
| 農機自動操舵ヨー | 0.5° |
| 電源電圧 | 3.0 – 3.6 V (標準 3.3 V) |
|---|---|
| 消費電流 | 120 – 140 mA (標準 130 mA) |
| ポート電圧 | 3.3 V (全ポート) |
| インターフェース | UART1, UART2 (GNSS), UART3, 1PPS |
| モジュール高さ | 3.2 ± 0.1 mm |
| MEMS生データ出力 | 100 Hz |
出典:IM19 Product Integration Guide、v1.4.1 (12-2023)。仕様は予告なく変更される場合があります。製品にモジュールを組み込む前に、必ず最新のデータシートでご確認ください。 最新版を請求 → 他のモジュールと比較 →
Datasheet and integration guide for the IM19 tilt-compensation IMU.
The IM19 compensating pole tilt during an RTK survey in the field.