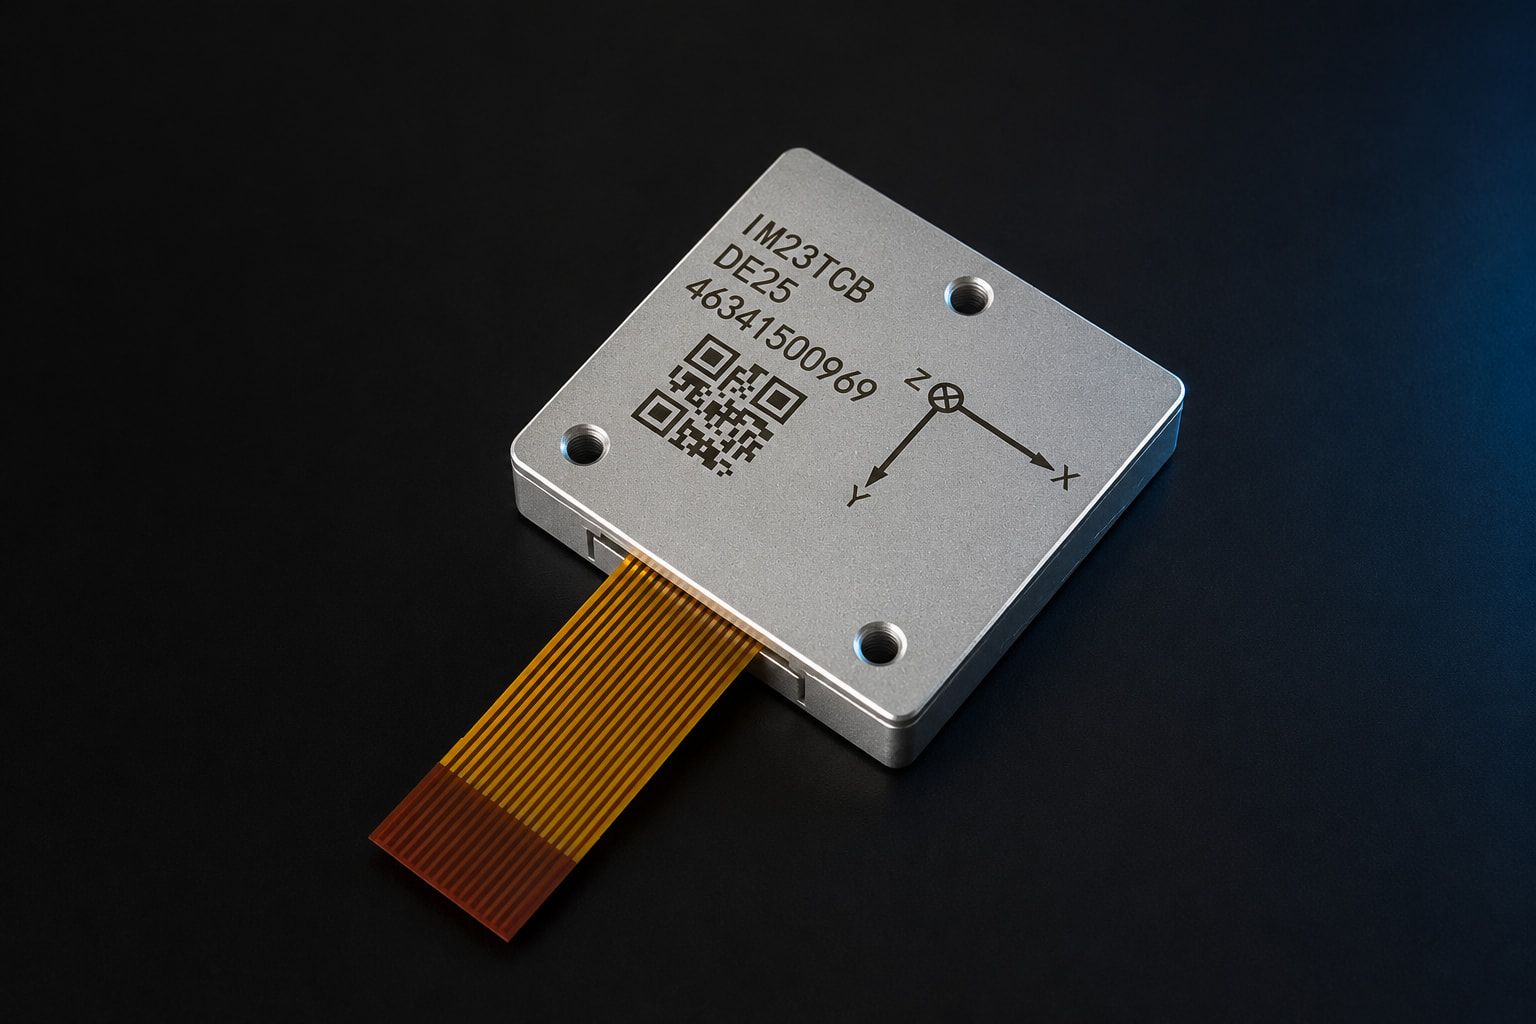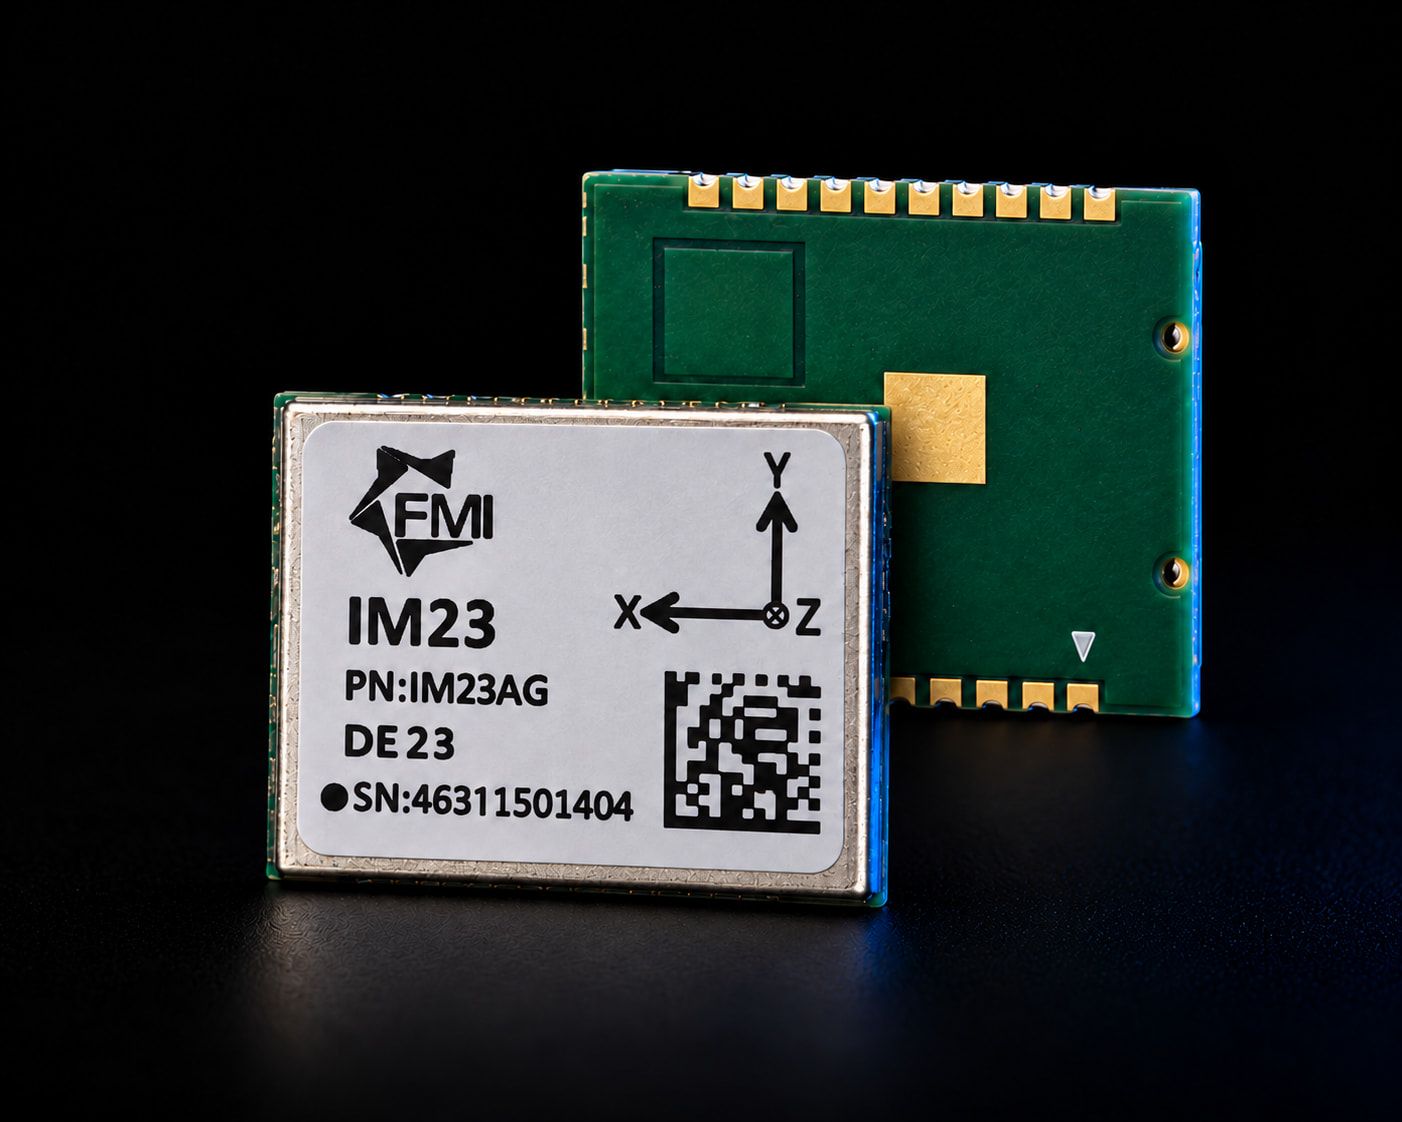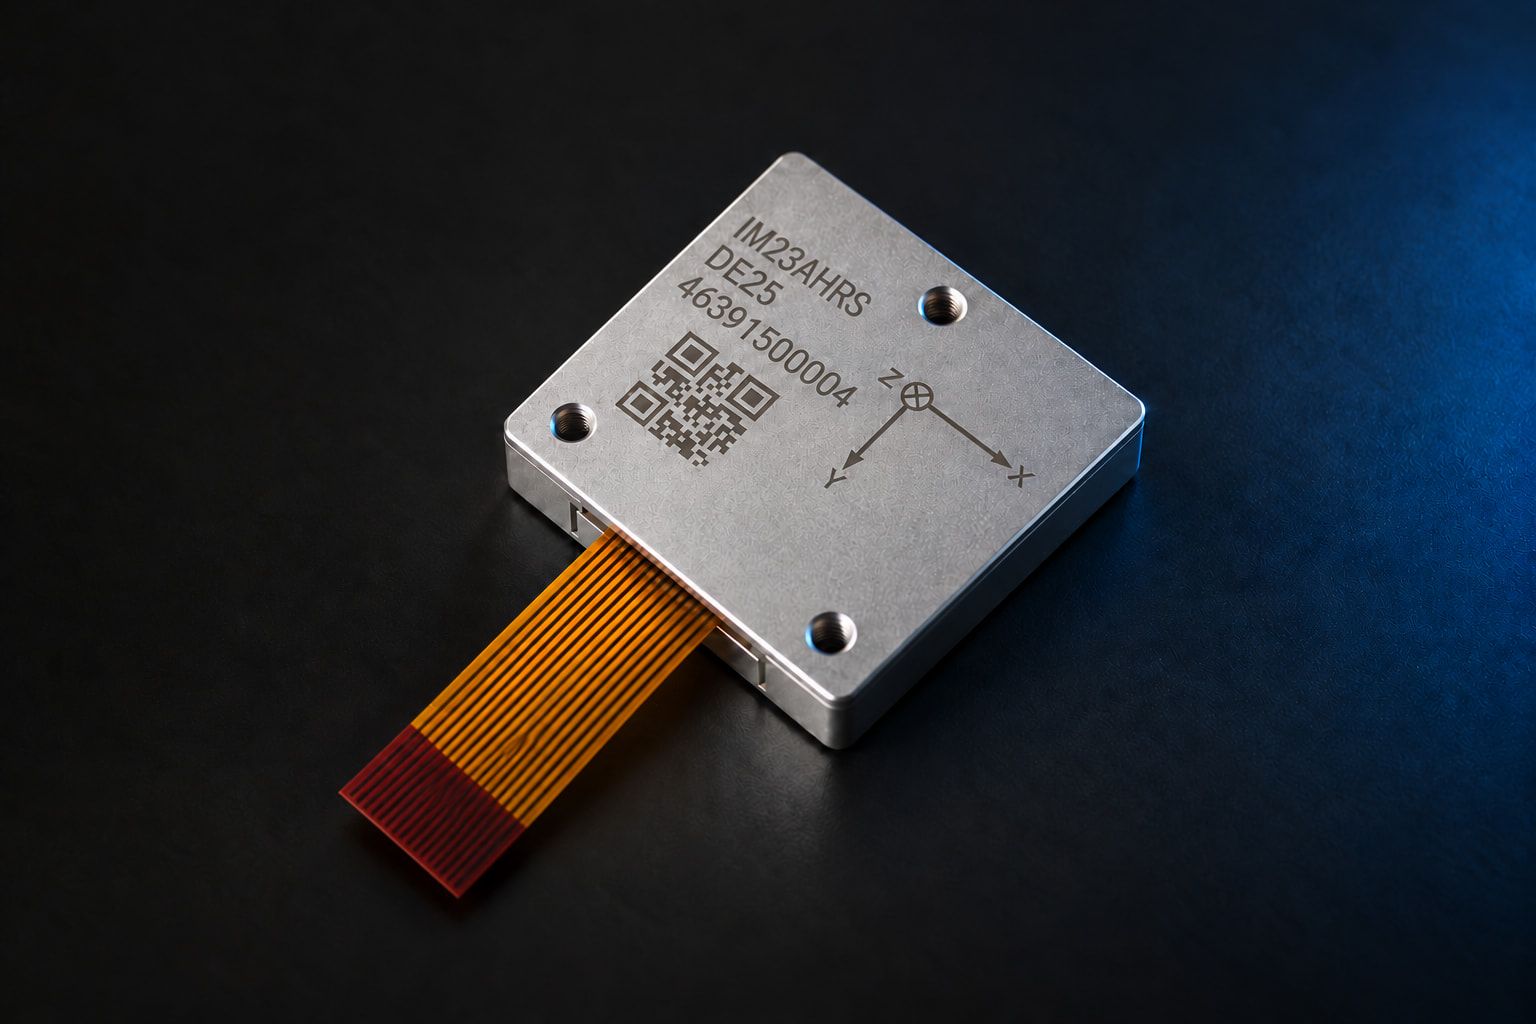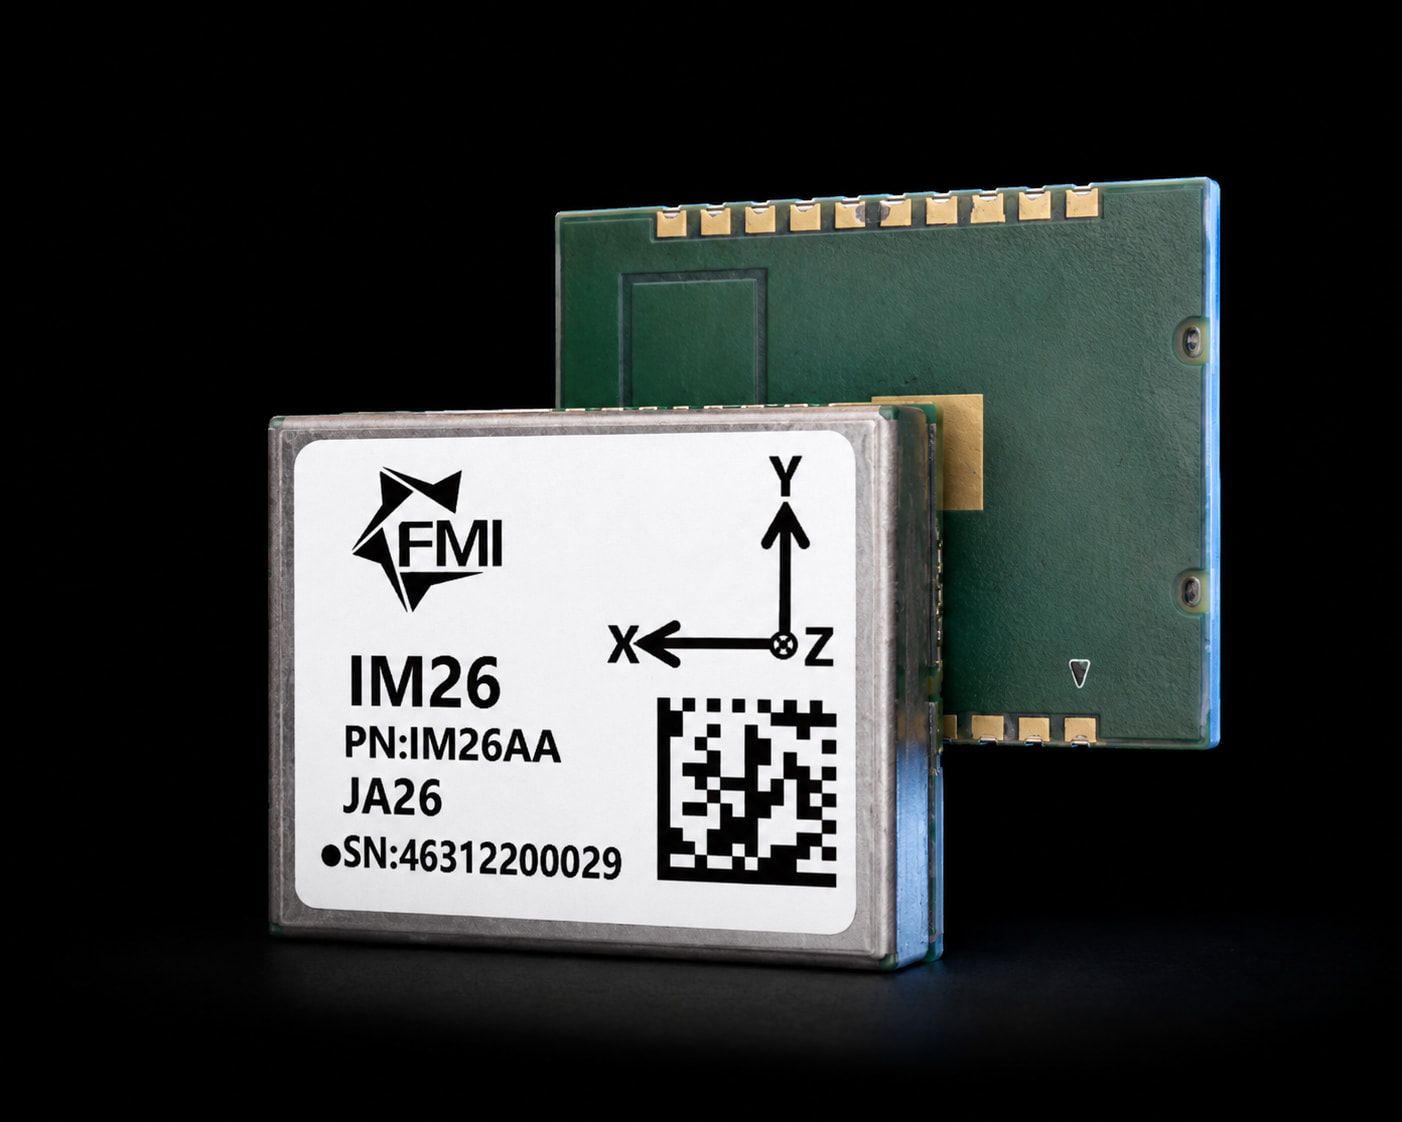
02 · AttitudeSMT · GNSS-फ़्यूज़्ड
IM26
नवीनतम SMT IMU — GNSS RTK फ़्यूज़्ड
- रोल/पिच
- 0.02° 2σ
- जायरो BI
- 1 °/h
- फ़ॉर्म
- SMT
मूल टिल्ट-कम्पंसेशन रेफ़रेंस
वह मॉड्यूल जिसने वास्तव में GNSS टिल्ट-कम्पंसेशन का मानक तय किया। 2023 तक 100,000 से अधिक यूनिट सक्रिय फ़ील्ड सेवा में, दुनिया भर के 20+ सर्वेक्षण पार्टनरों द्वारा एकीकृत। बहु-क्षेत्राधिकार पेटेंट और सहज एकीकरण।
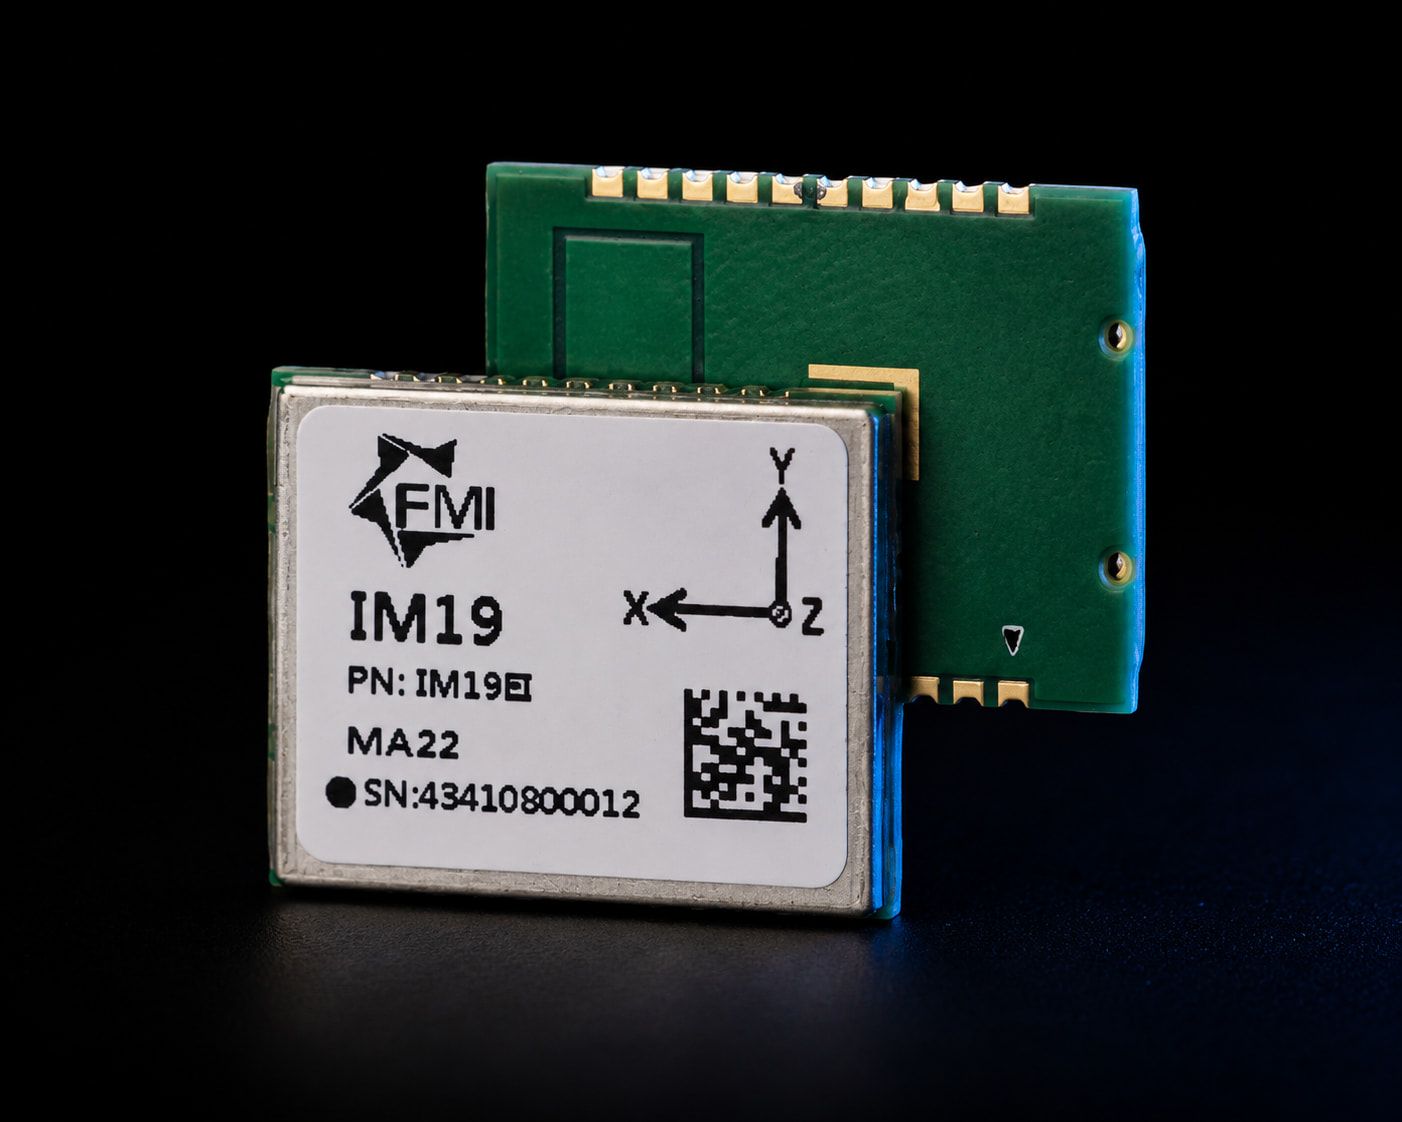
FMI IM19 इनर्शियल मॉड्यूल MEMS सेंसर और GNSS RTK पोज़िशनिंग डेटा को फ़्यूज़ करके कम लागत में उच्च-सटीकता वाला एटीट्यूड मापन देता है, जिसमें रोल और पिच की सटीकता 0.05 डिग्री के भीतर रहती है।
इस सटीकता के कारण IM19 का औद्योगिक अनुप्रयोगों में व्यापक उपयोग हुआ है, जैसे टिल्ट RTK सर्वे (जहाँ RTK पोल को सीधा खड़ा रखना आवश्यक नहीं, क्योंकि IM19 किसी भी टिल्ट कोण पर वर्चुअल डिजिटल लेवल की गणना कर सकता है), कृषि मशीन ऑटोमेशन और डेड रेकनिंग।
| त्वरण रेंज | ±8 g |
|---|---|
| जायरोस्कोप रेंज | ±1000 deg/s |
| एटीट्यूड सटीकता | ±0.05 deg |
| हेडिंग सटीकता | ±0.5 deg |
| एक्सेलेरोमीटर बायस सटीकता | ±5 mg |
| जायरोस्कोप बायस सटीकता | ±0.2 deg/s |
| टिल्ट सर्वे सटीकता | 1 cm, 30° तक टिल्ट कोण पर |
| टिल्ट सर्वे इनिशियलाइज़ेशन समय | 1 सेकंड (95%) |
| कृषि ऑटो-स्टीयरिंग यॉ | 0.5° |
| आपूर्ति वोल्टेज | 3.0 – 3.6 V (सामान्यतः 3.3 V) |
|---|---|
| धारा खपत | 120 – 140 mA (सामान्यतः 130 mA) |
| पोर्ट वोल्टेज | 3.3 V (सभी पोर्ट) |
| इंटरफ़ेस | UART1, UART2 (GNSS), UART3, 1PPS |
| मॉड्यूल की ऊँचाई | 3.2 ± 0.1 mm |
| MEMS रॉ डेटा आउटपुट | 100 Hz |
स्रोत: IM19 Product Integration Guide, v1.4.1 (12-2023)। विनिर्देश बदल सकते हैं — अपने उत्पाद में मॉड्यूल डिज़ाइन करने से पहले हमेशा नवीनतम डेटाशीट से पुष्टि करें। वर्तमान संशोधन का अनुरोध करें → अन्य मॉड्यूल से तुलना करें →
Datasheet and integration guide for the IM19 tilt-compensation IMU.
The IM19 compensating pole tilt during an RTK survey in the field.