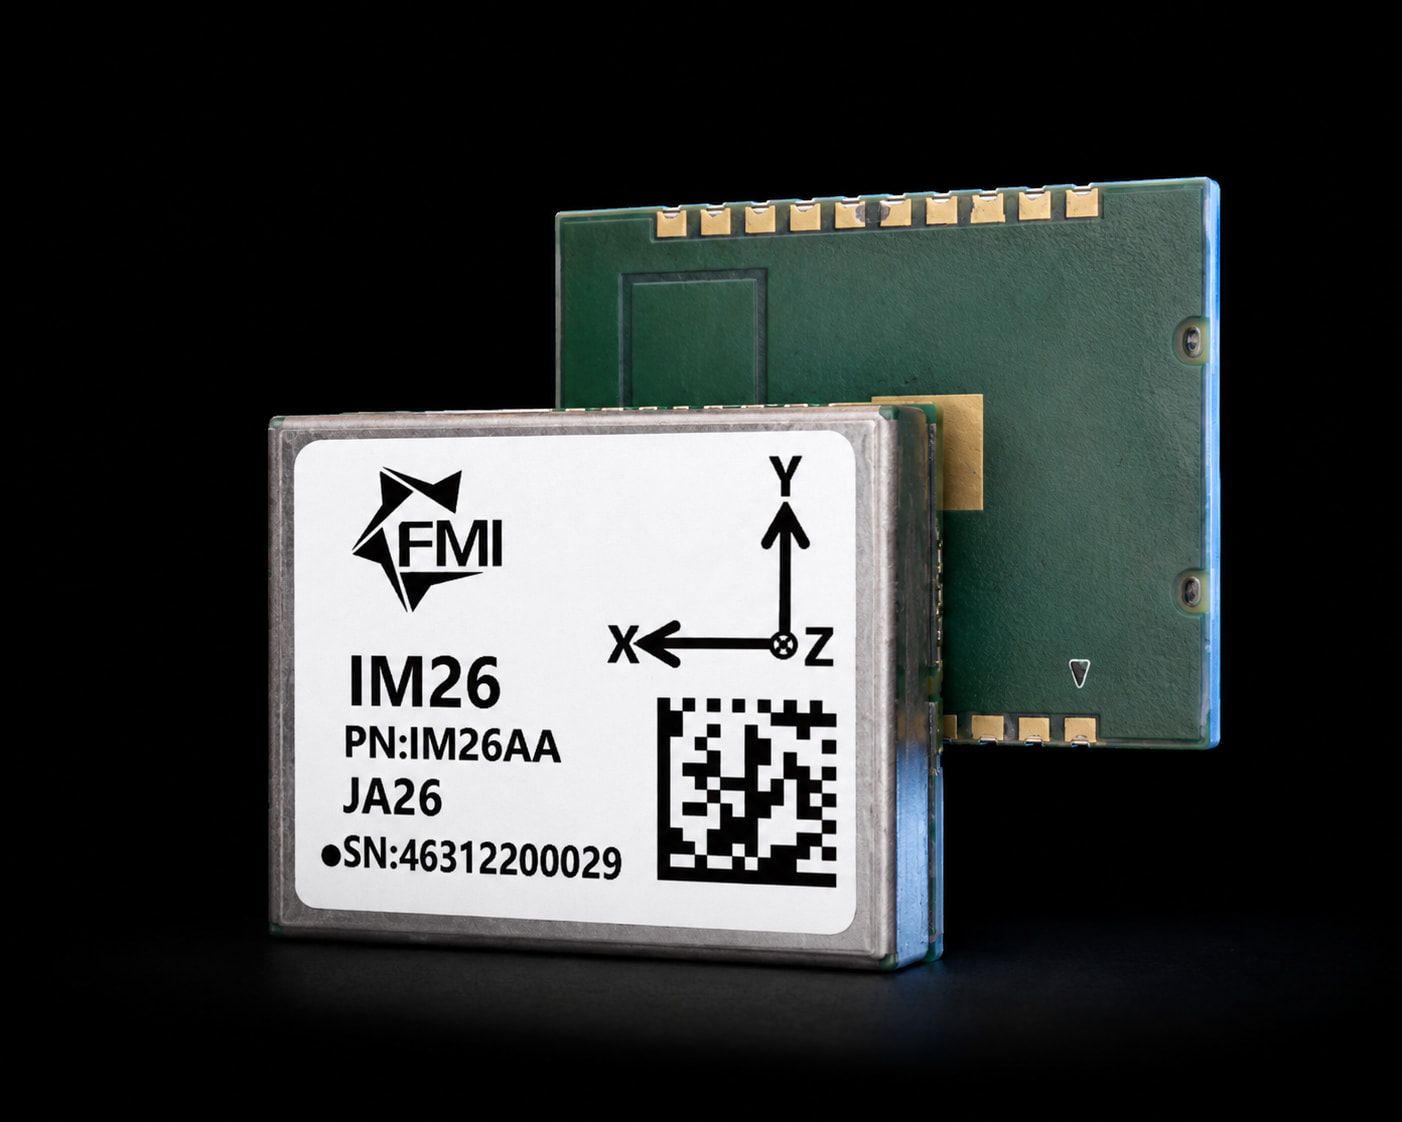
IM26 是 FEYMAN 最新的 SMT 惯性模块。它融合 MEMS 加速度计和陀螺仪的数据与 GNSS RTK,横滚和俯仰精度可达 0.02°,航向精度可达 0.1°(RTK 辅助)。
这样的精度使 IM26 适用于机械控制、机器人、倾斜测量、AHRS 和航位推算。该模块受国际专利保护,包括 US11409001B2 和 CN110017849B。
主要规格
来自《IM26 硬件集成指南》V1.0:
- 姿态(RTK 辅助): 横滚/俯仰 0.02°,航向 0.1°
- 陀螺仪: 量程 1000 deg/s,全温度范围偏置 0.1 °/s,随机游走 0.12 deg/√h
- 加速度计: 量程 16 g,全温度范围偏置 XY 2 mg / Z 5 mg
- 接口: UART1、UART2(GNSS)、UART3、CAN、1PPS
- 供电: 3.0 – 3.6 V(典型值 3.3 V),120 – 140 mA
- 模块高度: 3.4 ± 0.1 mm
与 IM19 相比有何新变化
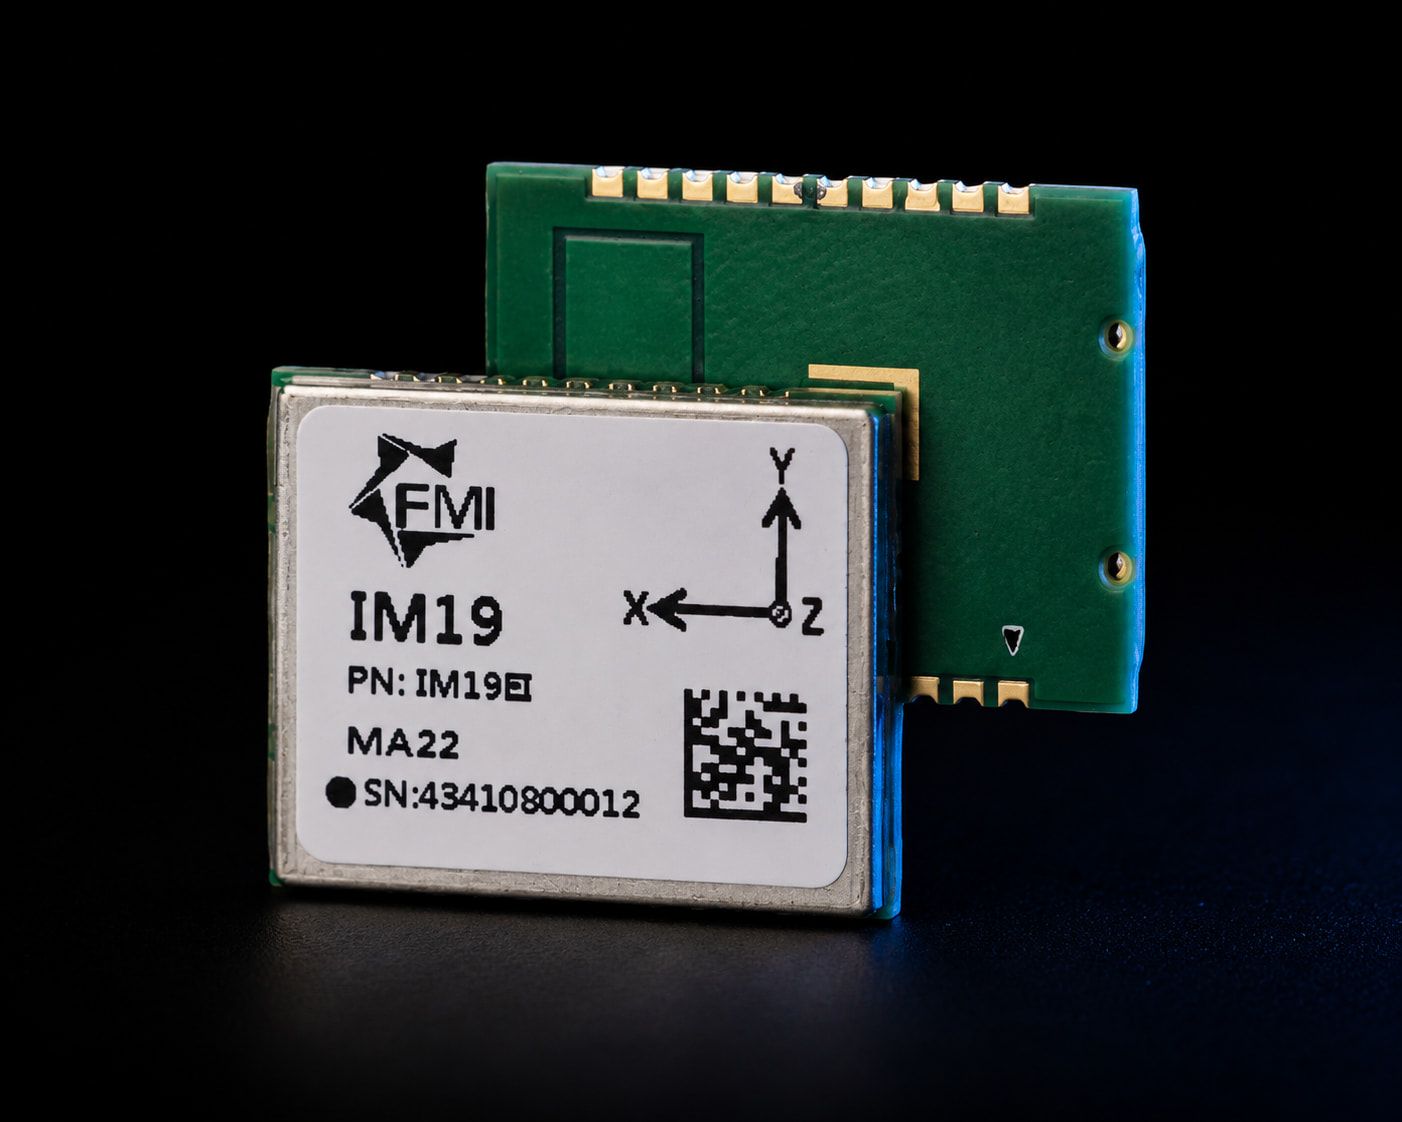
对于已在集成 IM19 的团队,IM26 提升了关键指标,并增加了 CAN 接口:
- 横滚/俯仰: 0.02°,IM19 为 ±0.05°
- 航向: 0.1°(RTK 辅助),IM19 为 ±0.5°
- 陀螺仪偏置: 0.1 °/s,IM19 为 ±0.2 deg/s
- 加速度计: 量程 16 g(IM19 为 ±8 g),偏置 XY 2 mg / Z 5 mg(IM19 为 ±5 mg)
- 接口: 在保留 UART1、UART2(GNSS)、UART3 和 1PPS 的同时增加 CAN
陀螺仪量程(1000 deg/s)、供电电压(3.0 – 3.6 V)和电流消耗(120 – 140 mA)保持不变。模块略高,为 3.4 ± 0.1 mm,而 IM19 为 3.2 ± 0.1 mm,因此请检查其上方的净空。
如果您计划将 IM19 设计迁移到 IM26,请对照《IM26 硬件集成指南》检查封装、引脚定义和软件,或向我们索取该指南。
供货情况
如需了解供货和价格,请联系我们。