09 · Vision画像測量
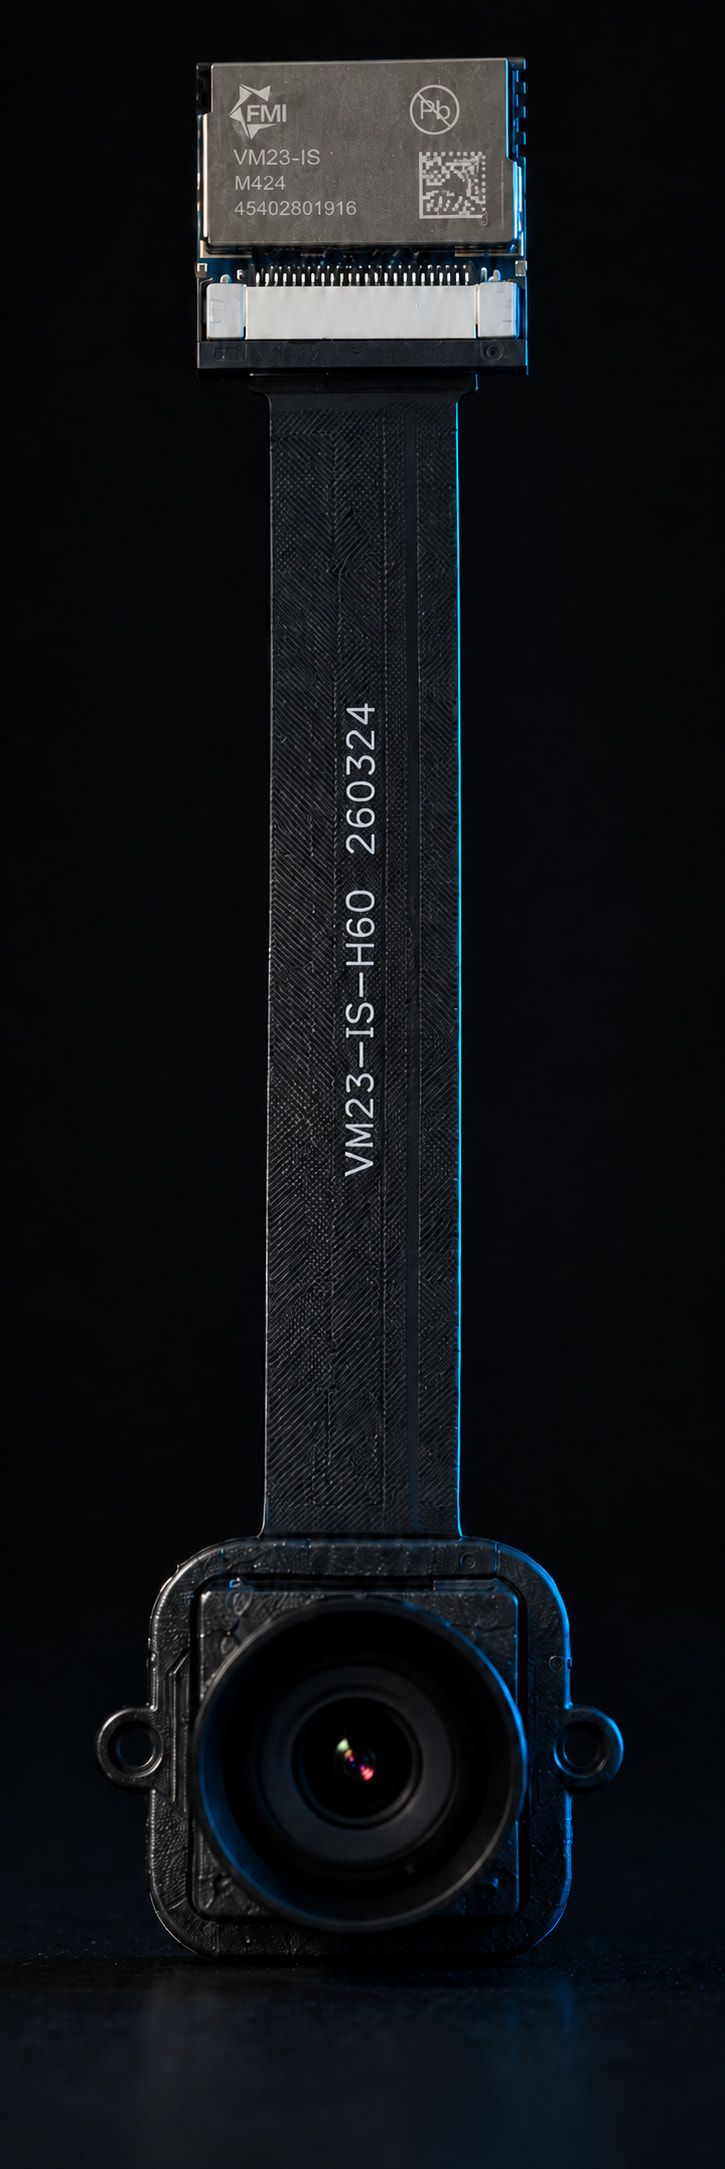
VM23-IS
離れた位置から画像上の点を測量
- 用途
- 画像測量
- 精度
- 2~4 cm @ 10 m
- レンズ
- 6 / 4.35 / 3.37 mm
ポール先端の視覚ガイダンス
GNSS RTKにビジョンを組み合わせ、杭打ちを高速・高精度化するコンパクトアセンブリ。測量士に対し、ポール先端を着地させるべき位置を正確に示します。
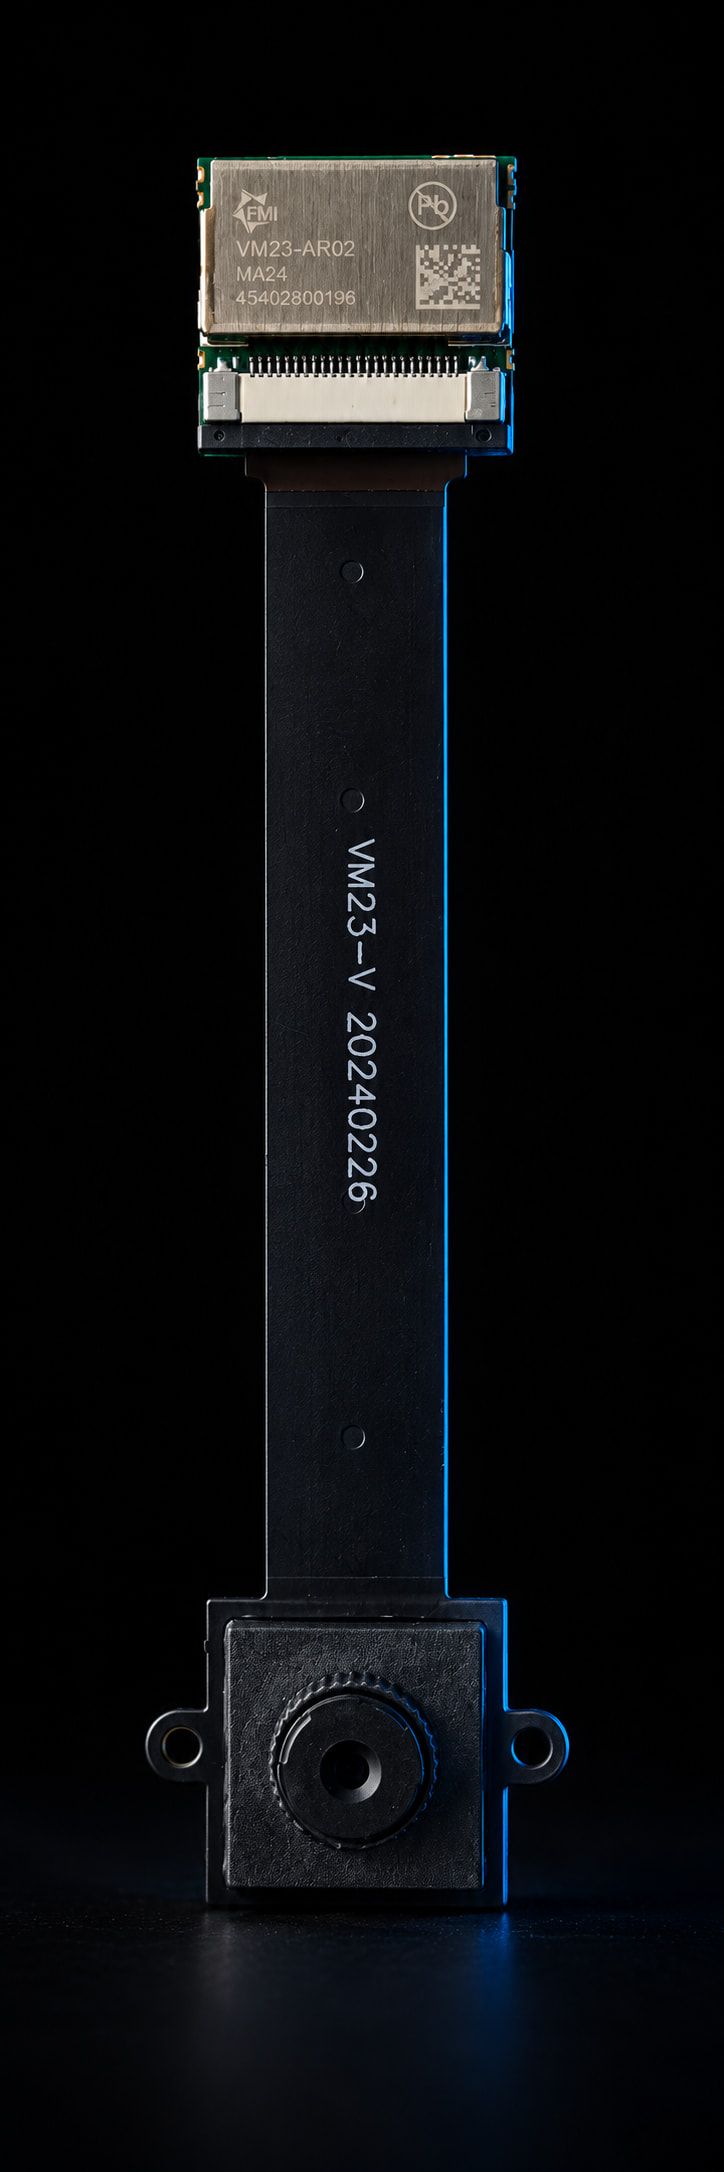
VM23-ARは、GNSS RTKと拡張現実(AR)によって杭打ち(測設)を支援する、ビジョン支援モジュールアセンブリです。RTKポールの先端位置を視覚的に誘導することで杭打ちの効率を高め、FEYMANの傾斜モジュール(IM19/IM23)と組み合わせると、杭打ち作業の効率が少なくとも50%向上します。
ハードウェアは、カメラユニットとコントローラユニット(SMT)で構成され、60 mmのFPCで接続されます。ホストMCUには、IM19とVM23-ARの両方と接続するために、少なくとも1つのUARTポートと1つのUSB 2.0ポートが必要です。工場でのキャリブレーションと現場での杭打ち作業には、ソフトウェアSDKを使用します。
| センササイズ | 1/2.8 inch |
|---|---|
| 絞り | f/2.5 |
| 画角 | 69.3° ± 3° |
| 歪み | < 0.38% |
| 画像サイズ | 最大 1920 × 1080 |
| 電力 | 3.3 V @ 135 mA |
| コントローラインターフェース | USB 2.0 (6ピン: GND, USB_DM, USB_DP, 3V3) |
| カメラ–コントローラ接続 | 60 mm FPC |
出典:VM23-AR Integrator’s Guide、V1.2 (2024-03-19)。仕様は予告なく変更される場合があります。製品にモジュールを組み込む前に、必ず最新のデータシートでご確認ください。 最新版を請求 → 他のモジュールと比較 →
Overview of the VM23-AR vision module for GNSS stakeout.